(주)이프 IF 로고 · AI 비전검사 · 머신비전 시스템주식회사이프Agentic Intelligent Factory
Platform · F-AGENT
F-AGENT · Intelligent Factory Agent

개발자 없는 비전검사 · PC제어 플랫폼

F-AGENT(Intelligent Factory Agent) 내 아키텍처를 통해, 장비 운영에 필요한 비전·제어·운영 에이전트를 코드 없이 구성합니다. 검사·물류·제어·이력 관리까지 하나의 흐름으로 자율 운영됩니다.

Architecture

Agent 아키텍처 한눈에 보기

Equipment Manage Agent

장비 운영 마스터 에이전트

장비 전체를 통합 운영하는 마스터 에이전트. 하위 Vision / Motion Agent와 협업하여 검사·물류·제어·이력을 자율적으로 관리 및 운영합니다.

  • 장비 시퀀스 통합 운영
  • 이상 발생 시 자율 대응
  • MES / ERP 연동
  • 호기별 레시피 · 이력 관리
Coming Soon
개발 중 · Under Development
장비 마스터 대시보드 화면을 준비 중입니다. 출시 직후 이곳에서 만나보실 수 있습니다.
Vision Agent

비전 에이전트

이미징 → 2D / 3D / AI 검사 → 운영까지. 상하위 물류 판정과 검사 이력 데이터 관리를 함께 수행하는 비전 자율 운영 모듈입니다.

  • 다중 카메라 / 조명 시퀀싱
  • 2D / 3D / AI 통합 검사
  • 물류 판정 · 이력 관리
  • 검사 UI 사용자 편집 가능
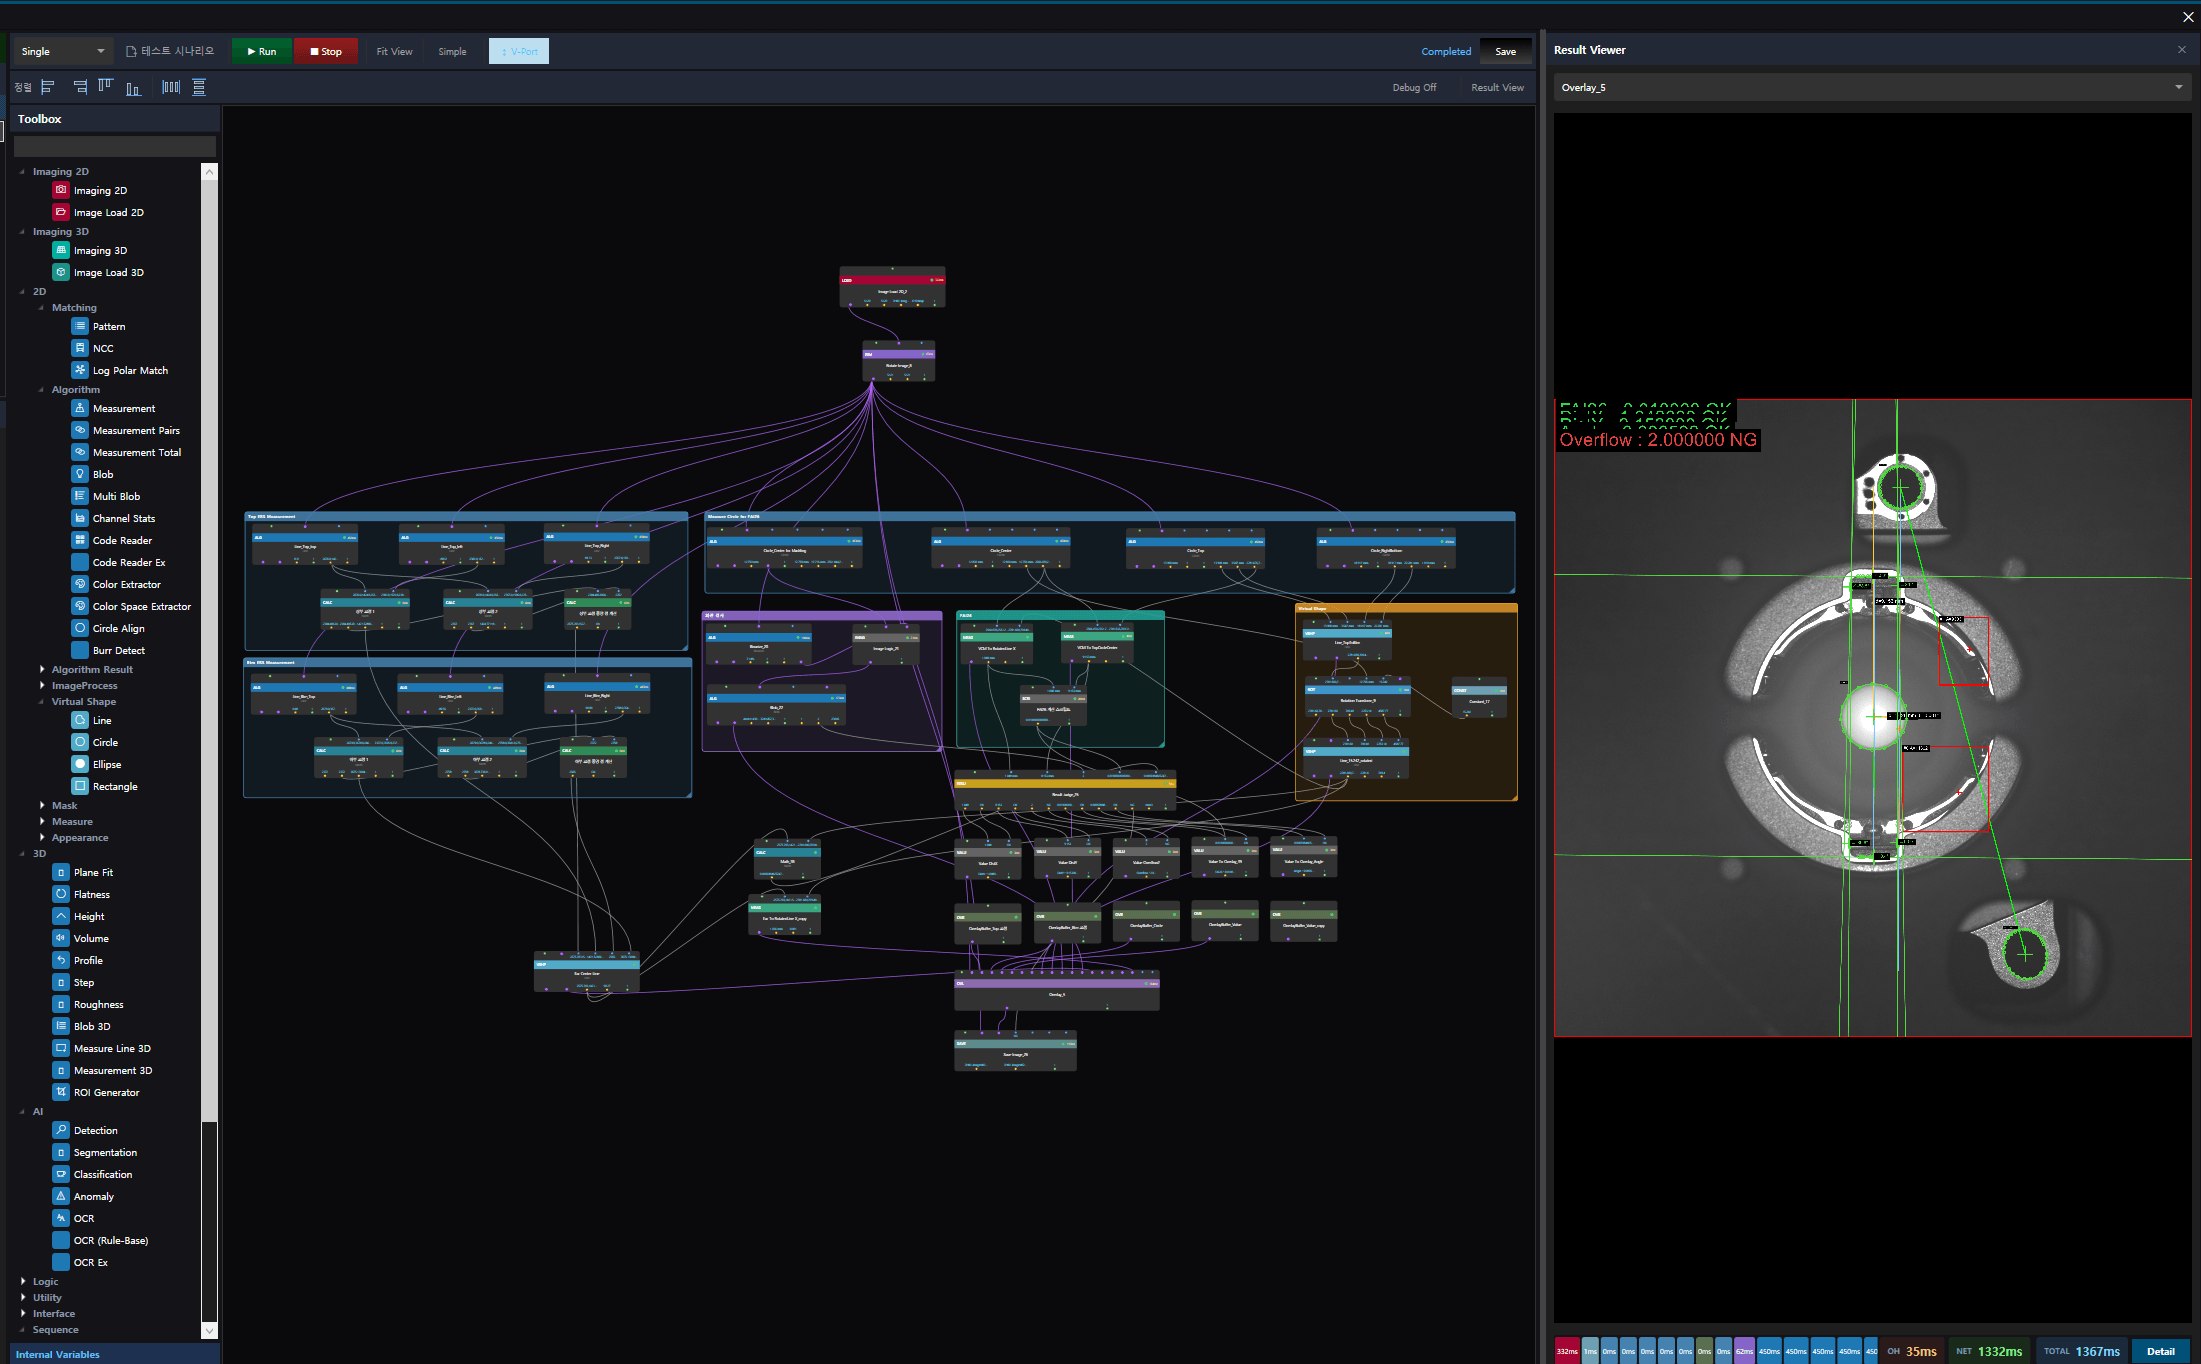
  • NO-CODE 노드 기반 비전 프로그램 개발
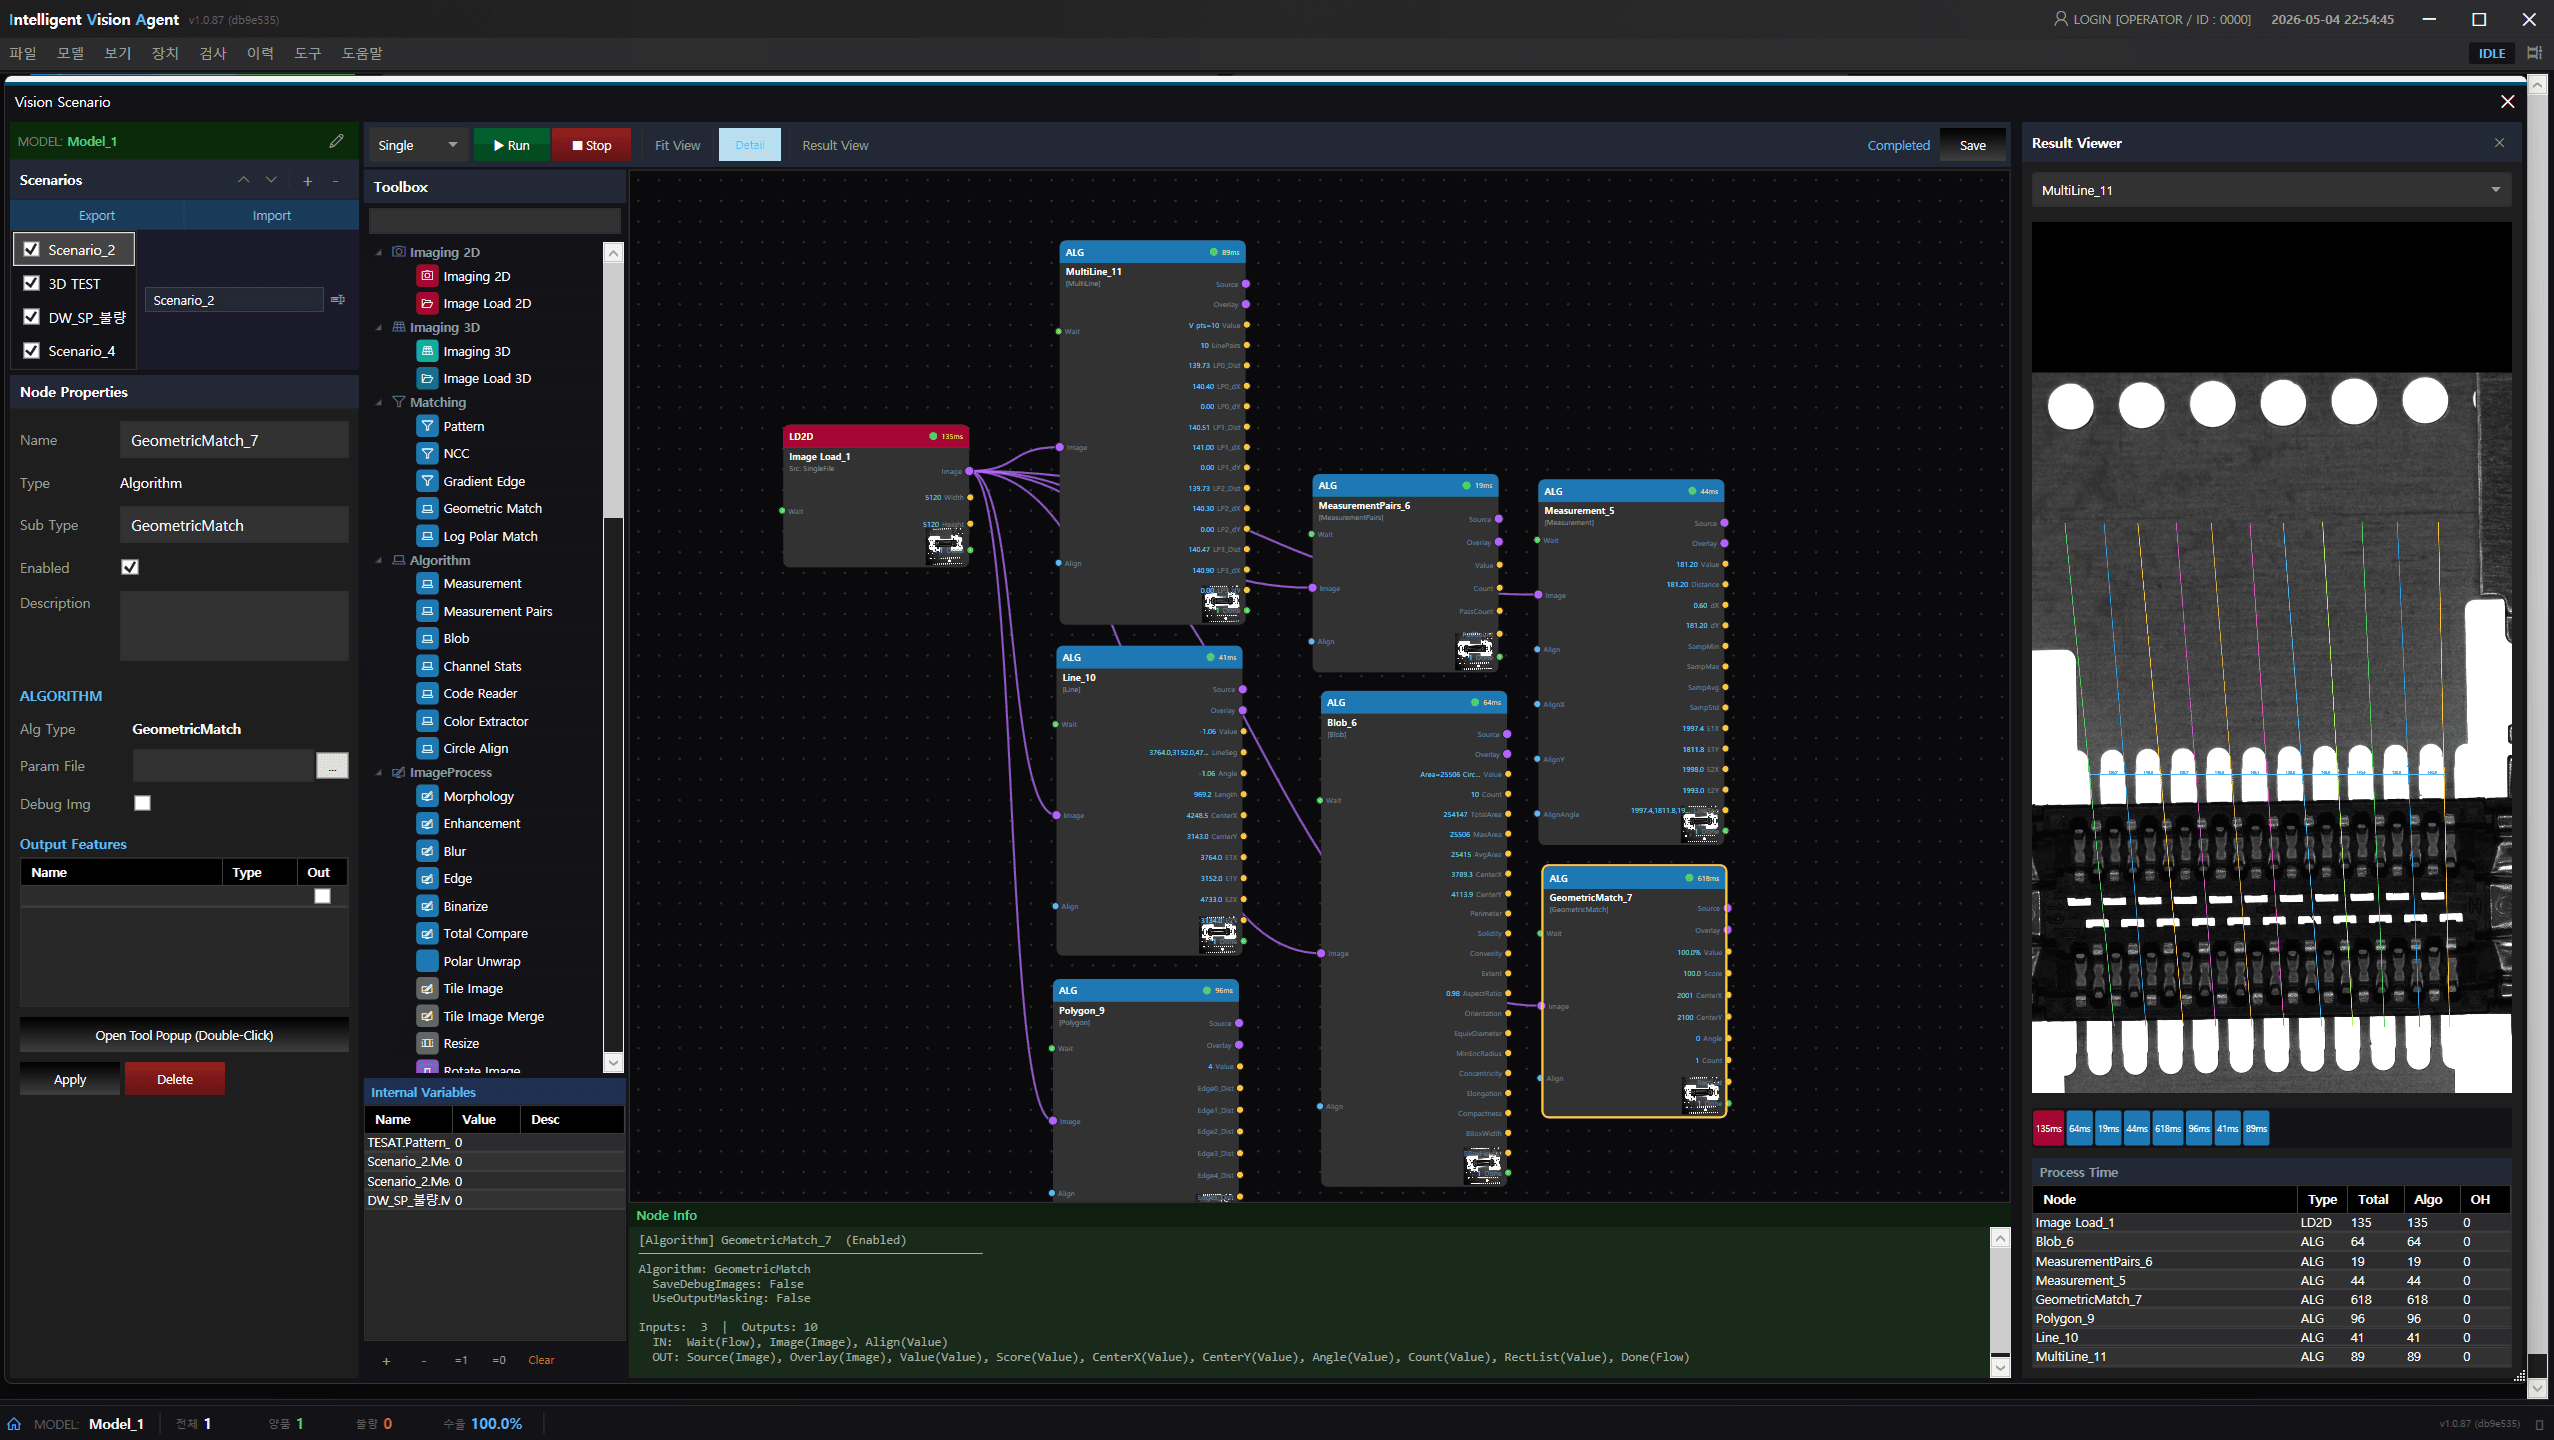
IF Vision Agent · 브라켓 동심도 검사 시나리오와 측정 결과 오버레이
1 / 7
IF Vision Agent · 브라켓 동심도 검사 시나리오와 측정 결과 오버레이
Robot Agent

로봇 에이전트

다양한 로봇 규격에 맞춰 3D 렌더링 · 동작 시뮬레이션을 수행하고, PC 기반 펜던트와 간단 티칭, Robot Maker 별 표준 인터페이스 API 까지 한 화면에서 운영합니다.

  • 다양한 로봇 규격 3D 렌더링
  • 동작 시뮬레이션 · 충돌 검증
  • PC 기반 펜던트
  • 간단 티칭 · 포즈 등록
  • Robot Maker 별 표준 인터페이스 API 내장
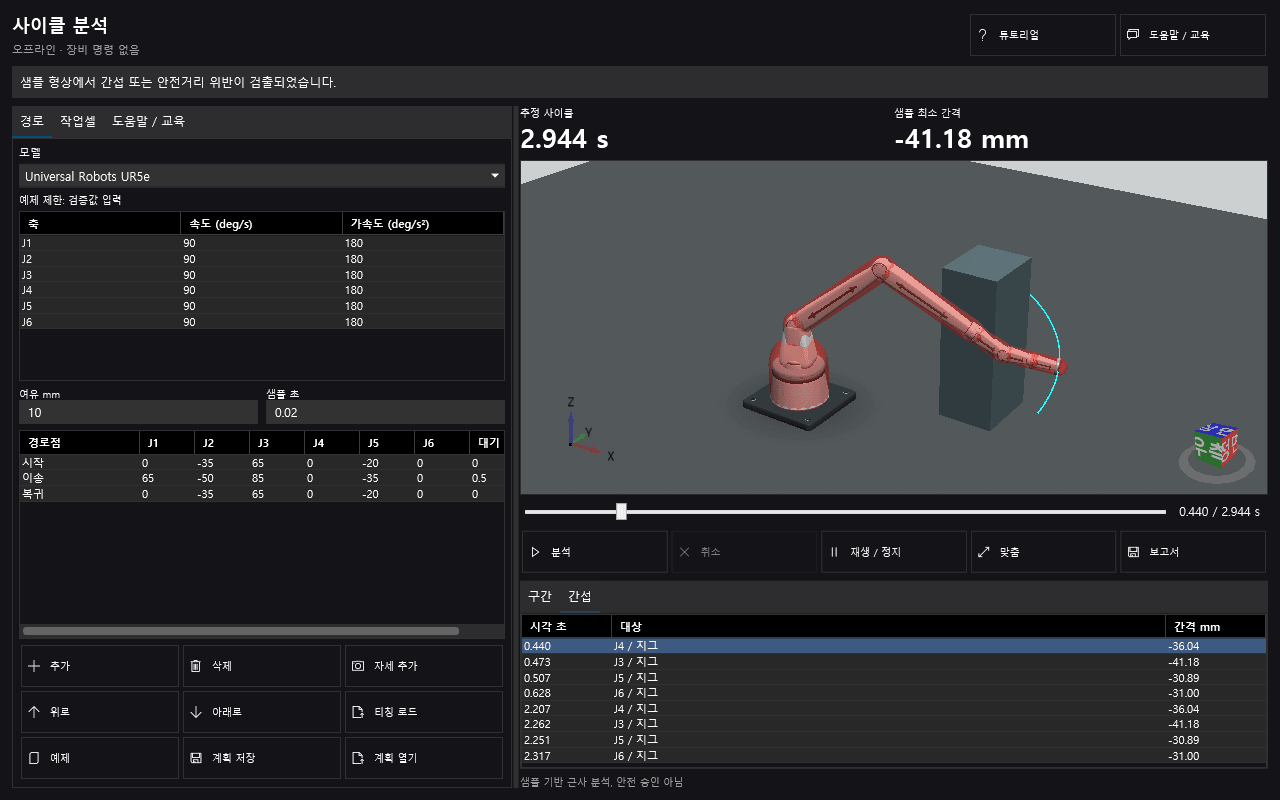
IF Robot Agent · 사이클 분석과 간섭 구간 검출
1 / 4
IF Robot Agent · 사이클 분석과 간섭 구간 검출
Safety Agent

안전 에이전트

AI 영상 분석으로 안전 보호구 착용 여부, 위험 지역 출입, 수용 인원 초과를 실시간 감지합니다. 위험·안전 영역을 화면에서 직접 그려 구분하고, 감지된 위험 요소를 PLC · MES 로 즉시 보고합니다.

  • 위험 · 안전 영역 직접 드로잉 구분
  • 보호구(헬멧 등) 착용 여부 감지
  • 위험 지역 출입 · 수용 인원 초과 감지
  • 낙상 · 넘어짐 감지
  • 실시간 위험 감지 → PLC · MES 즉시 보고
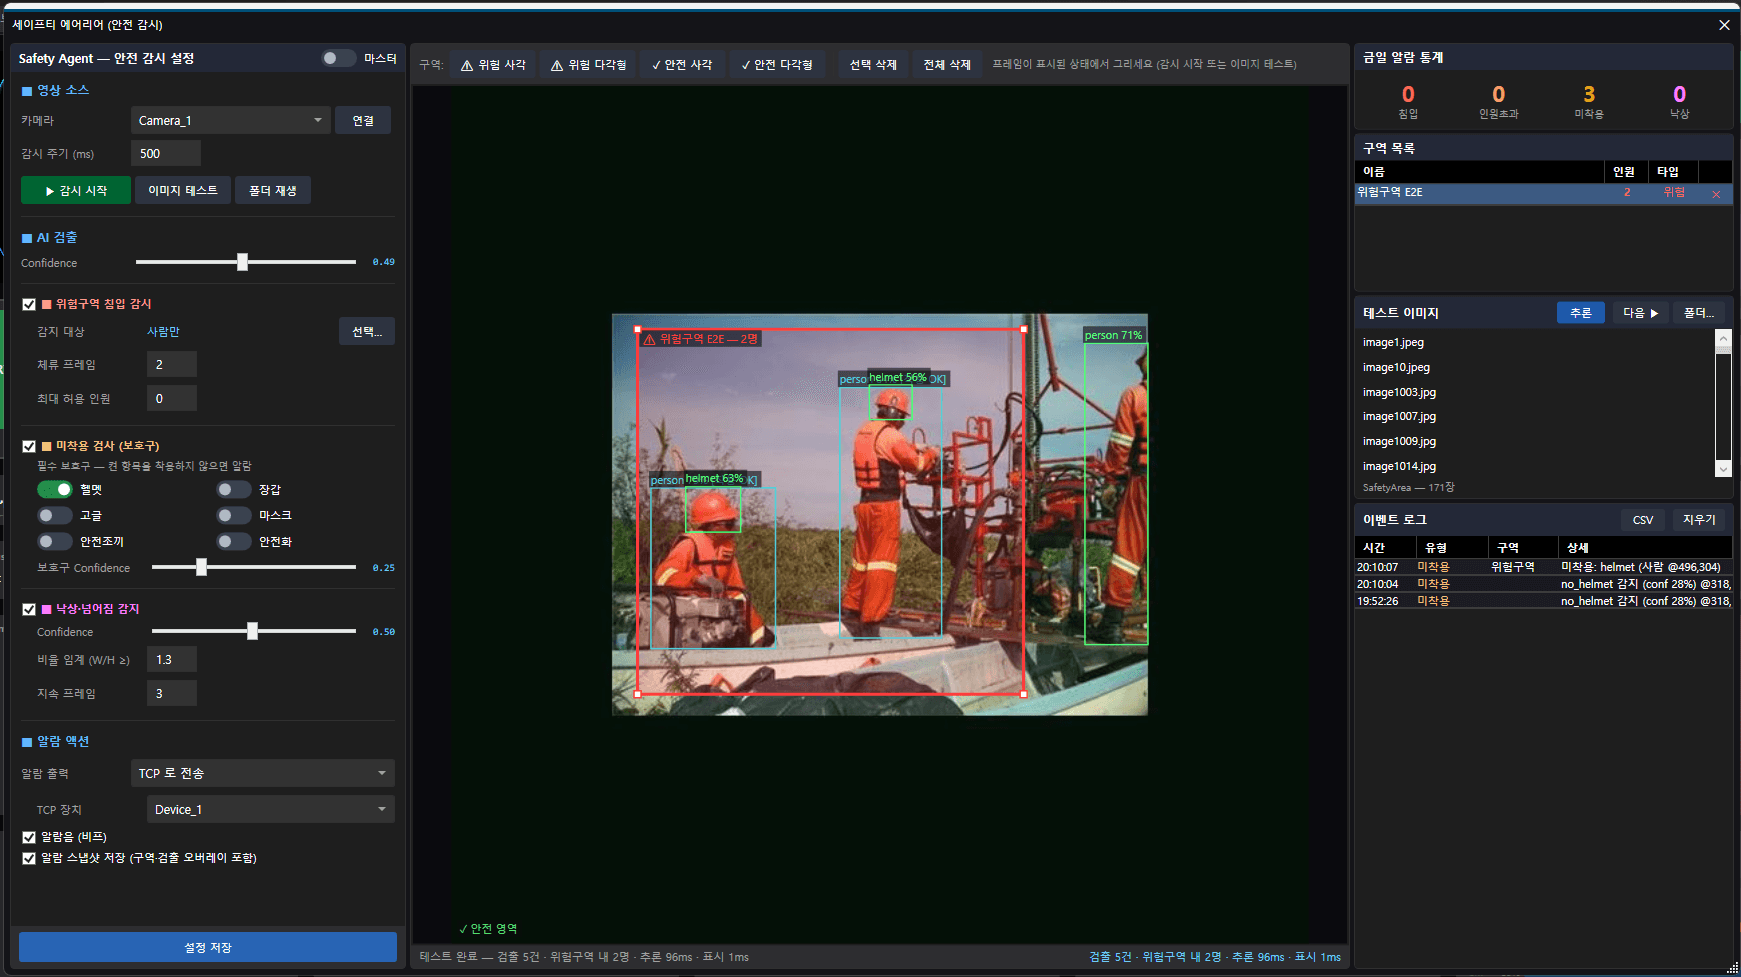
IF Safety Agent · 위험구역 침입 + 보호구 착용 실시간 감시
1 / 3
IF Safety Agent · 위험구역 침입 + 보호구 착용 실시간 감시
Helper Agent

헬퍼 에이전트

오프라인 기반 LLM 으로 동작하는 헬퍼 에이전트. Vision Agent 에 텍스트로 시나리오 구성을 프롬프트하면 검사 시나리오를 자동으로 구성해주고, 동작 스크립트와 연동 코드까지 샘플로 만들어줍니다.

  • 오프라인 LLM · 사내 망 운영
  • 텍스트 프롬프트로 검사 시나리오 자동 구성
  • Vision Agent 노드 그래프 1-Click 적용
  • 동작 스크립트 · 연동 코드 샘플 자동 생성
  • 기존 시나리오 분석 · 리팩터링 제안
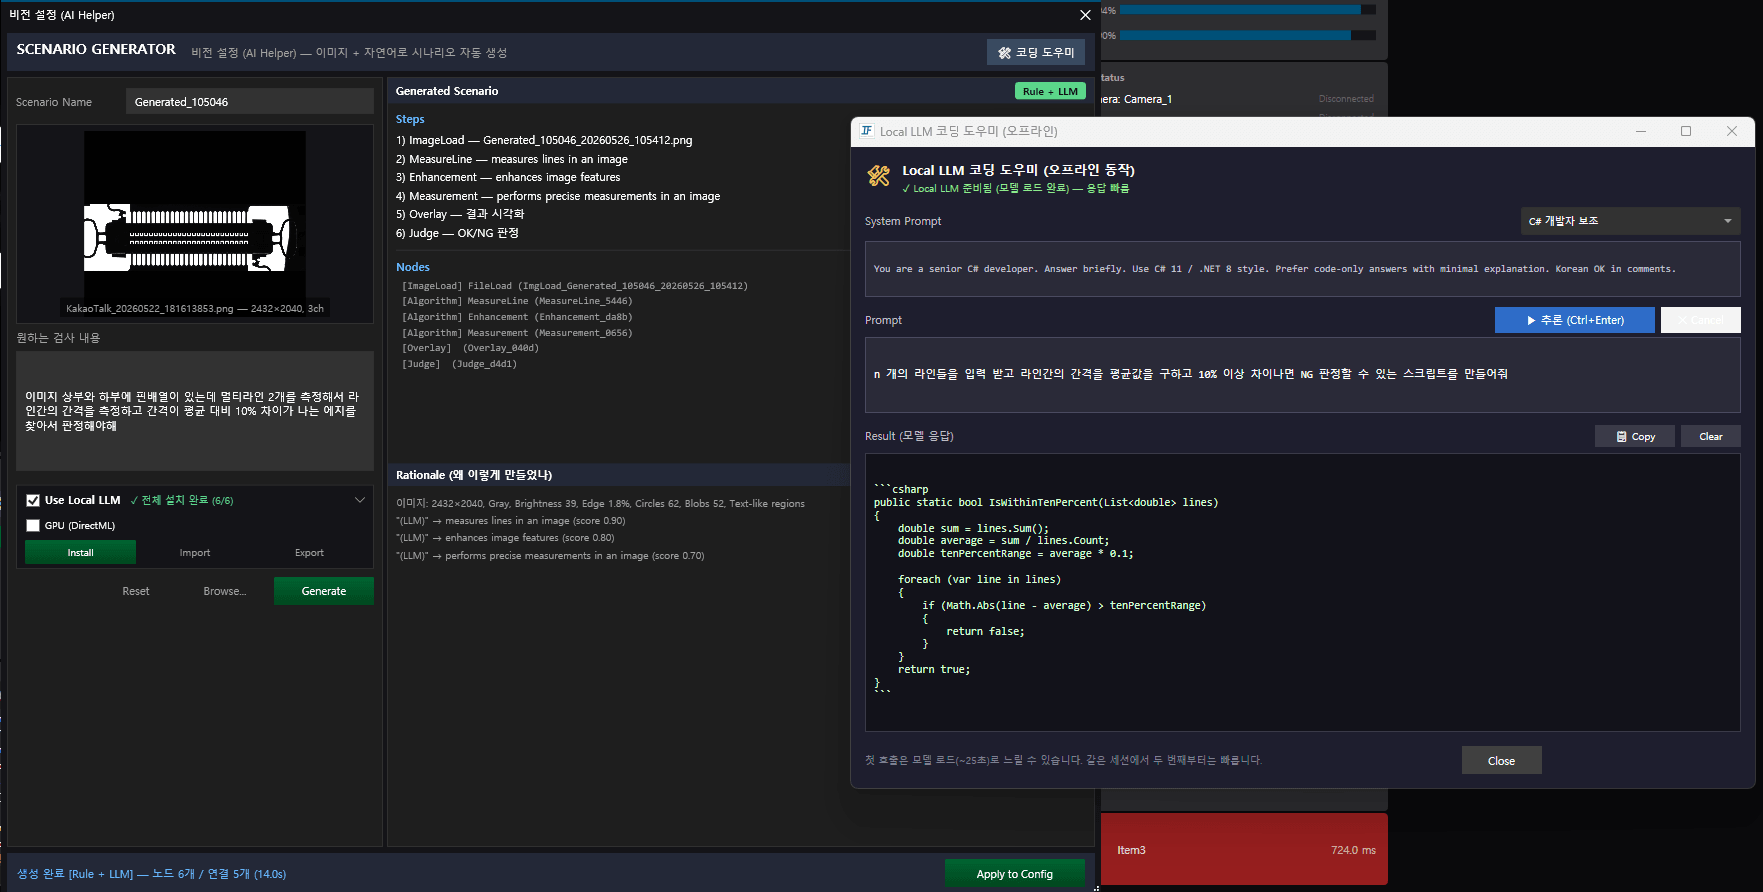
IF Helper Agent · 오프라인 LLM 기반 시나리오 · 스크립트 자동 생성
Motion Agent

모션 에이전트

디지털 트윈으로 장비 내 공정을 설계하고, 공정 정의·운영·물류 시뮬레이션을 거쳐 실제 PC 기반 제어까지 노드형 구조로 통합합니다.

  • 디지털 트윈 공정 설계
  • 물류 시뮬레이션
  • 노드 기반 상위 / 하위 제어
  • PC 기반 제어
  • 라인스캔 · 플라잉 등 제어 연동 비전 검사 시스템 개발
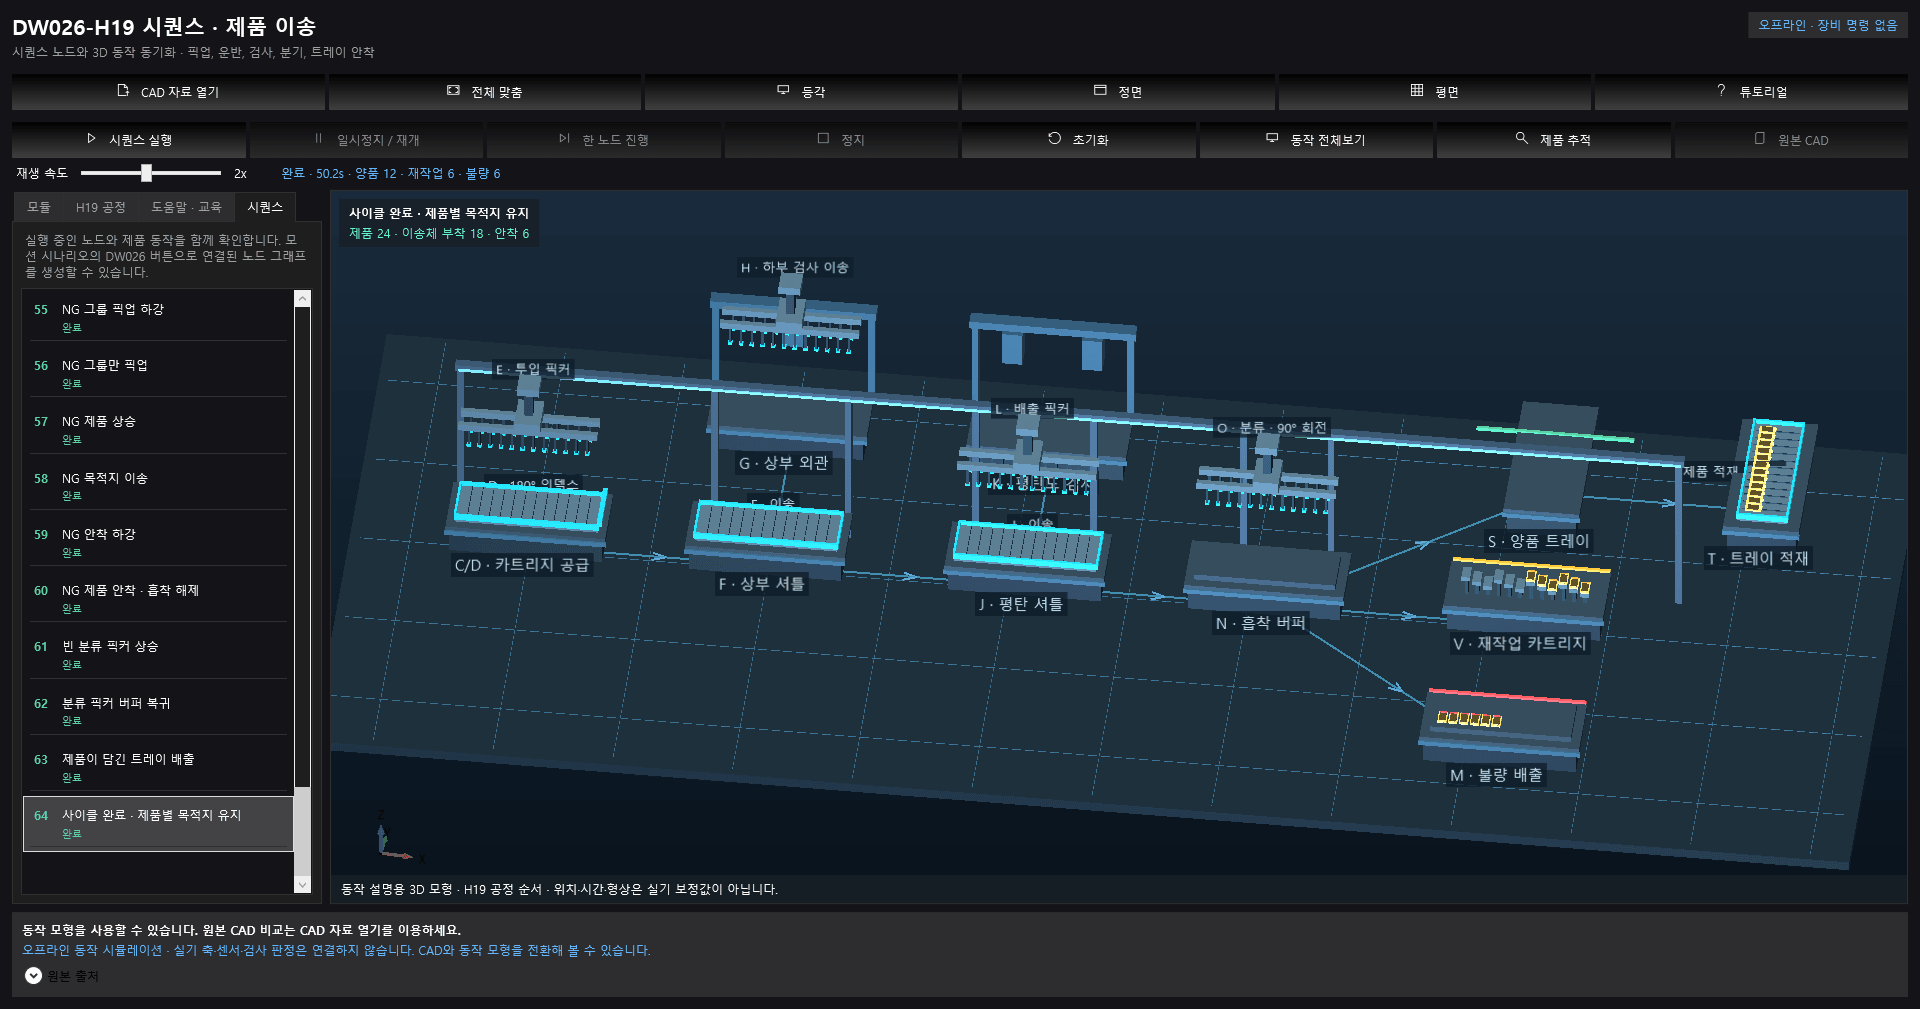
IF Motion Agent · 커버를 숨긴 설비 전체 이송 경로와 공정 시퀀스
1 / 4
IF Motion Agent · 커버를 숨긴 설비 전체 이송 경로와 공정 시퀀스
Recipe Agent

레시피 에이전트

모델 · 호기별 검사 / 공정 레시피를 중앙에서 관리 · 배포하는 에이전트. 레시피 생성 · 버전 이력 · 호기 간 비교 검증부터 승인 · 원격 일괄 배포 · 동기화까지 하나의 흐름으로 관리합니다.

  • 레시피 중앙 저장소 · 버전 이력
  • 호기 간 파라미터 비교 · 검증
  • 승인 워크플로 · 배포 이력
  • 원격 일괄 배포 · 동기화
  • Vision · Motion Agent 레시피 실시간 연동
Coming Soon
개발 중 · Under Development
레시피 관리 대시보드 화면을 준비 중입니다. 출시 직후 이곳에서 만나보실 수 있습니다.
Inspection × Logistics Bridge

검사-물류 연동 에이전트

Vision Agent의 검사 판정과 Motion Agent의 물류 흐름을 실시간으로 잇는 연동 계층입니다. 양품 · 불량 · 재검 결과에 따라 분기 / 리젝트 / 회수 동선을 자동 라우팅하여, 검사와 물류가 끊김 없이 한 흐름으로 움직입니다.

  • 판정 기반 분기 / 리젝트 라우팅
  • 재검 · 회수 동선 자동 제어
  • 검사 이력 ↔ Lot 위치 동기화
  • 라인 정체 시 동적 우회 운영
Line Example

제어 섹션과 비전 섹션이 여러 개인 라인, 어떻게 나눠 쓰나요?

제어 2구간은 Motion Agent, 비전 3구간은 Vision Agent, 마지막 얼라인과 배출은 Robot Agent 로 구성한 실제 라인 예시를 배치도와 신호 흐름까지 정리했습니다.

구성 예시 보기
Vision Agent

비전 에이전트

이미징부터 2D/3D/AI 검사·운영까지. 상하위 물류 판정과 검사 이력 데이터 관리를 함께 담당합니다.

IF Vision Agent · 브라켓 동심도 검사 시나리오를 노드로 구성한 화면
IF Vision Agent|노드 기반 검사 시나리오 편집기 · 이미징·전처리·검출·측정·딥러닝 추론을 한 화면에서 조합하고 결과를 실시간으로 검증합니다.

2D / 3D / AI 알고리즘

패턴·블랍·측정·딥러닝 등 다양한 검사 알고리즘을 한 화면에서 조합.

학습 / 추론 / 모델 관리

데이터 수집 → 라벨링 → 학습 → 배포 → 재학습까지의 모델 운영 파이프라인.

검사 시나리오 UI/UX

검사 항목과 조건을 노코드로 구성. 라인 담당자도 즉시 운용 가능합니다.

이력 데이터 관리

검사 결과·결함 유형·라인 KPI를 자동 수집·시각화하여 의사결정을 가속.

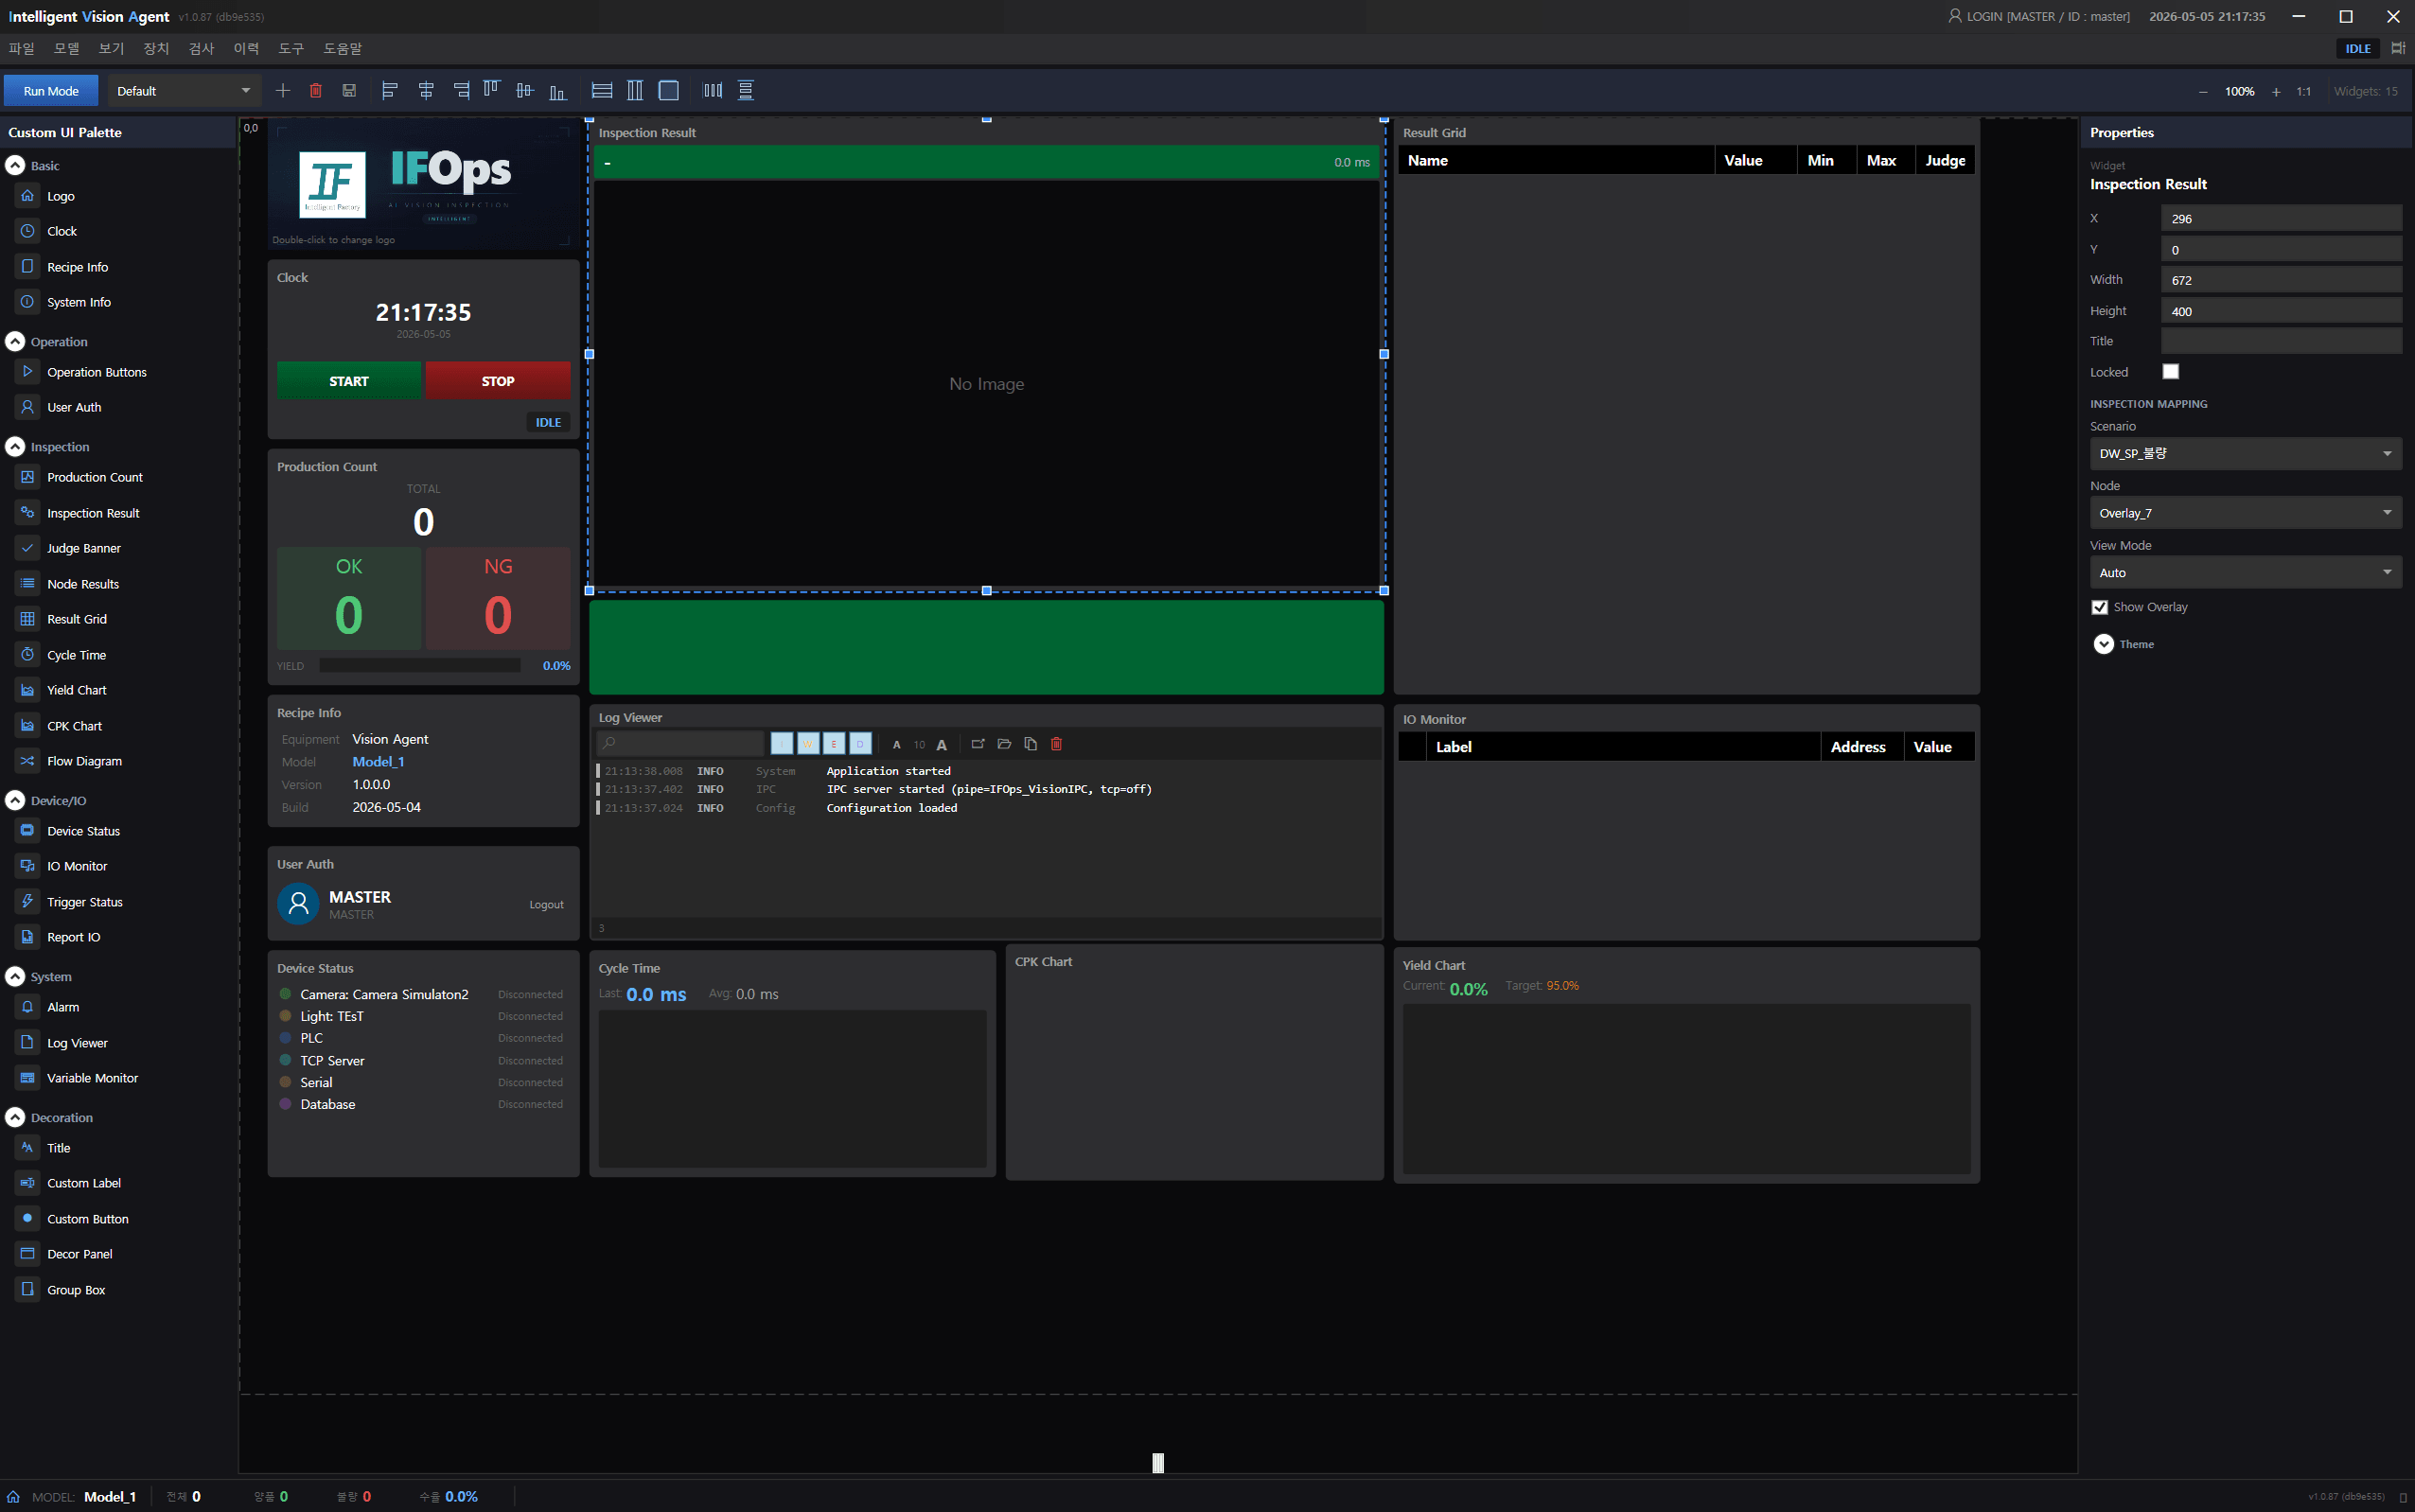
IF Vision Agent · 위젯을 배치해 운영 화면을 구성하는 Custom UI 편집 모드
IF Vision Agent · Custom UI|마우스 드래그&드롭만으로 운영 화면을 직접 편집할 수 있는 Custom UI 편집기.
Drag & Drop · Custom UI

고객사 테마 · 용도에 맞춘
UI를 직접 편집합니다

SI 개발처럼 직접 UI를 구성할 수 있는 Custom UI 편집기를 제공합니다. 생산 집계, 검사 결과, 대시보드, 알람 모니터 등 운영 화면을 마우스 드래그&드롭만으로 배치· 편집할 수 있어, 고객사 테마와 라인 운영 흐름에 맞춰 즉시 적용이 가능합니다.

  • 고객사 테마 · 라인별 커스터마이즈
  • 생산 집계 · 검사 결과 · 대시보드
  • 마우스 드래그 & 드롭 편집
  • 코딩 없이 운영 화면 즉시 구성
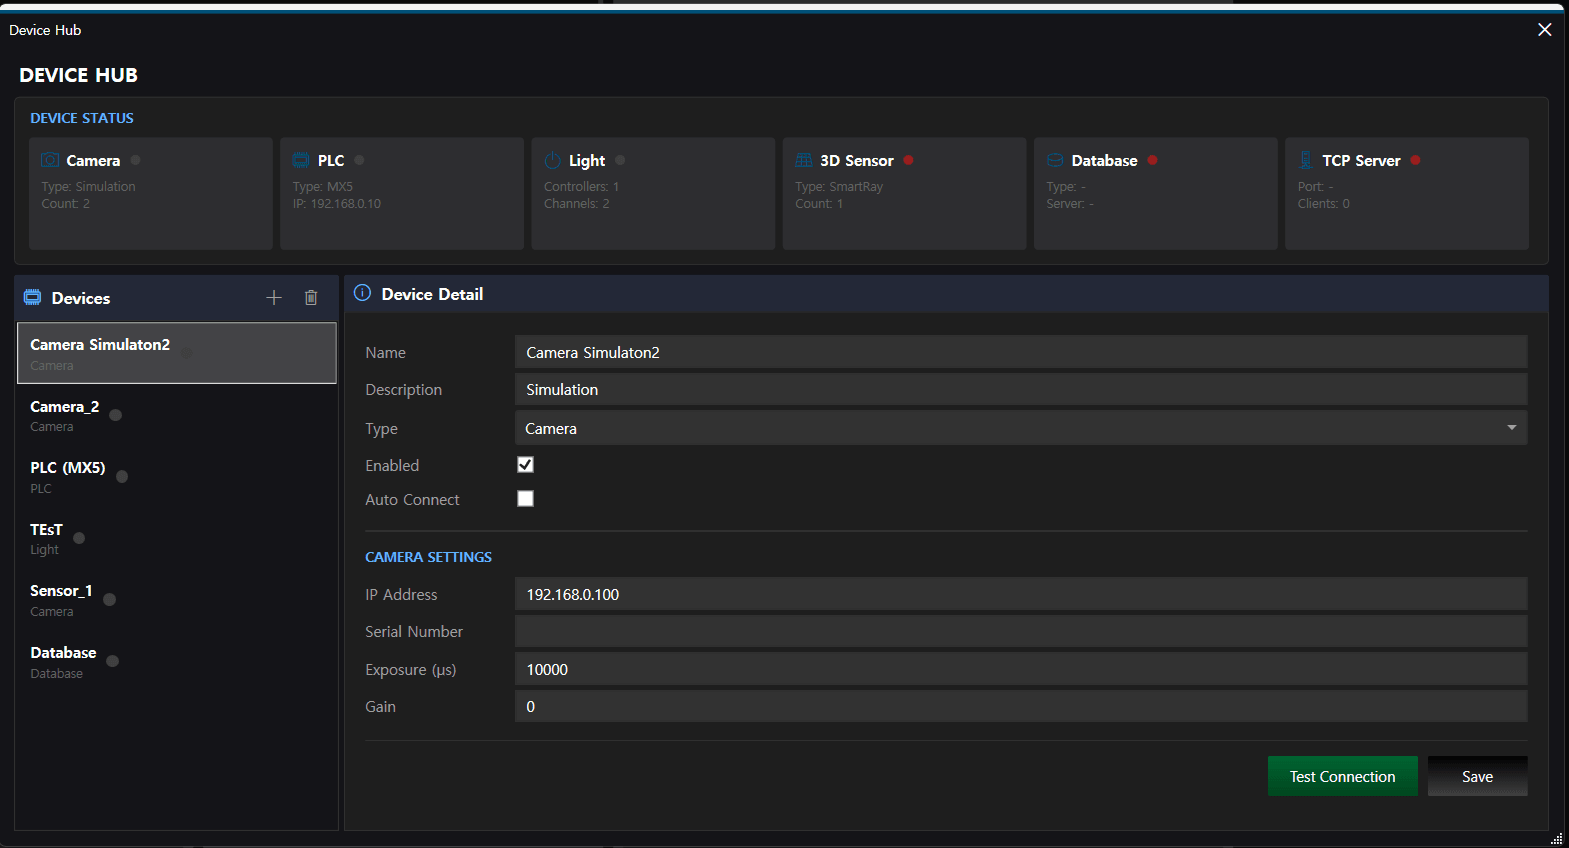
IF Vision Agent · 다양한 장치를 통합 연결하는 Device Hub
IF Vision Agent · Device Hub|2D/3D 광학계, TCP/IP·시리얼·DB·파일 I/O까지 한 화면에서 등록·연동·모니터링.
Device Hub · Multi-Protocol

다양한 장치를
하나의 허브로 통합 연결

장치 관리자(Device Hub)에서 카메라·조명 등 2D / 3D 광학계는 물론 TCP/IP, 시리얼 통신, 데이터베이스, 파일 I/O 같은 일반 인터페이스를 일괄 지원합니다. 레이저 마킹기, 계측기 등 공정 디바이스까지 등록해 검사·물류·제어 흐름과 함께 운영할 수 있습니다.

  • 2D / 3D 광학계 통합 관리
  • TCP/IP · Serial · DB · File I/O
  • 레이저 마킹기 · 계측기 등 공정 디바이스
  • 장치 상태 · 자동 연결 모니터링
AI Suite · Train · Infer · Run

모델 관리 · 라벨링 · 학습 · 추론을
노드 검사까지 한 화면에서

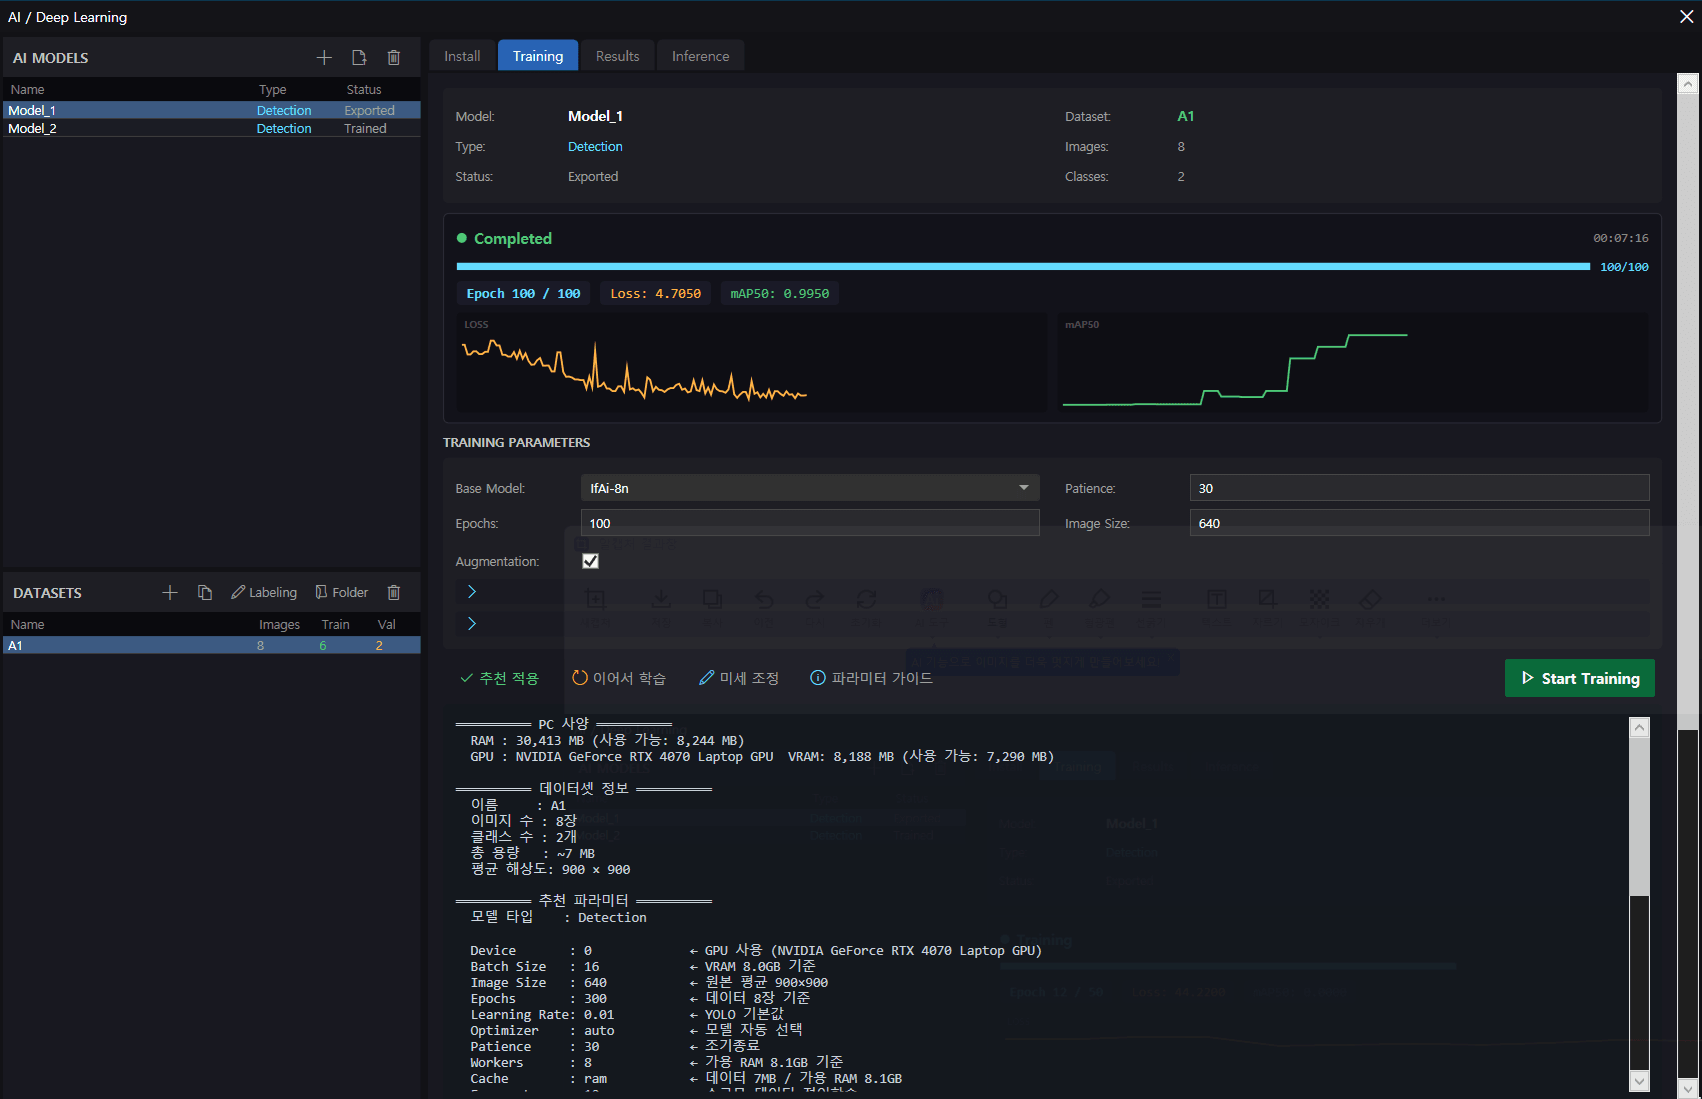
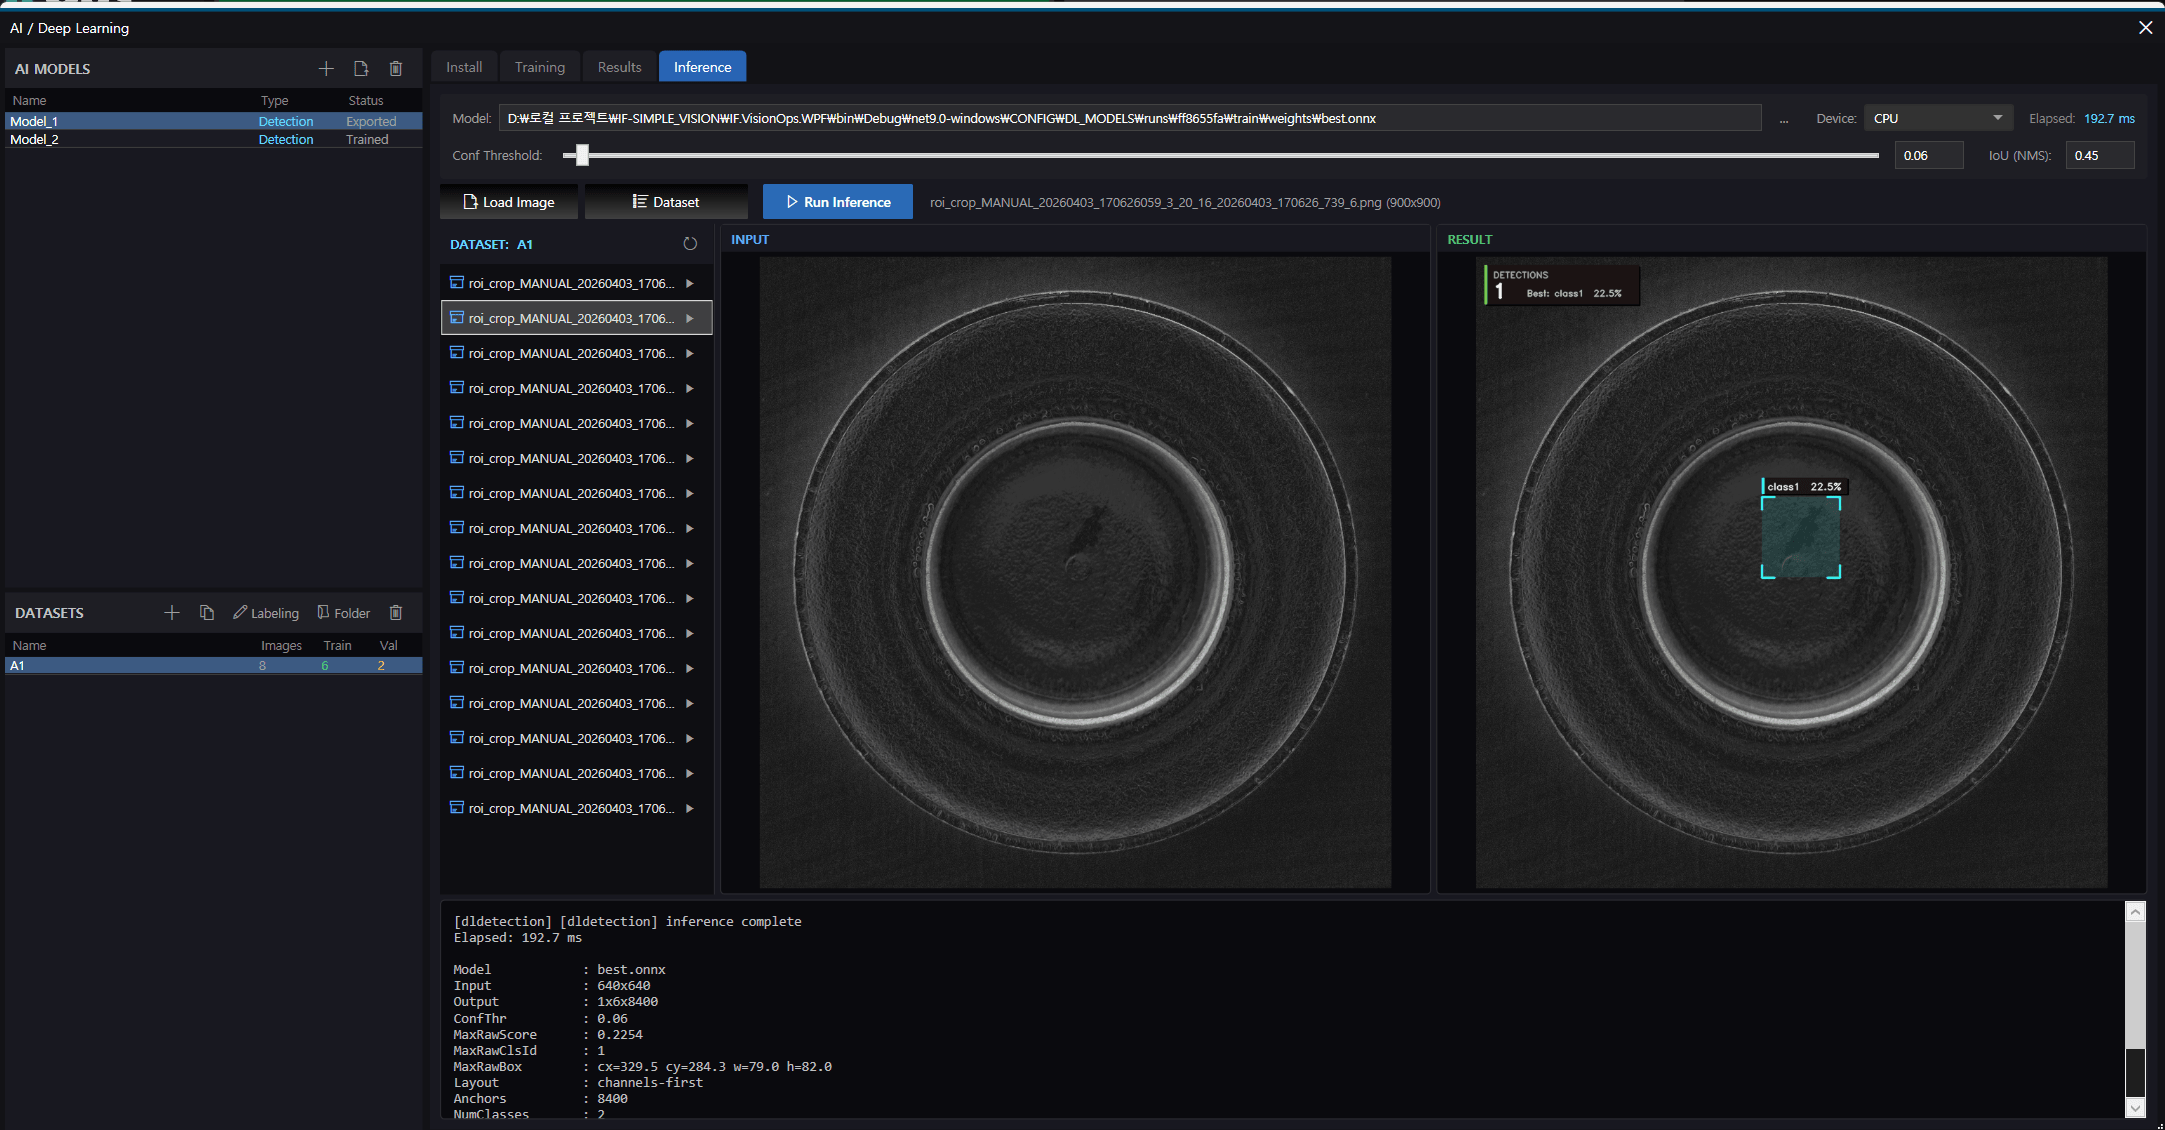
데이터 라벨링 → 모델 학습 → 추론 → 노드 검사 연동까지 하나의 워크플로로 처리합니다. Anomaly Detection · Detection · Segmentation · Classification 4가지 모델 타입을 지원하고, Edge Learning · Augmentation · Enhancement 등으로 적은 데이터로도 학습 효율을 끌어올립니다. 학습된 모델은 검사 시나리오 노드에 즉시 연결돼 양산 라인에서 그대로 동작합니다.

  • Anomaly · Detection · Segmentation · Classification
  • 라벨링 → 학습 → 추론 단일 워크플로
  • Edge Learning · Augmentation · Enhancement
  • 학습 모델 → 검사 노드 즉시 연동
IF Vision Agent · AI 모델 학습 · 라벨링 · 데이터셋 관리
AI Training|4가지 모델 타입 · 학습 진행률·Loss·mAP 실시간 모니터링과 데이터셋·라벨 관리.
IF Vision Agent · AI 추론 결과를 노드 검사로 연결
AI Inference|Input/Result 비교 · 임계값 튜닝 후 검사 노드 파이프라인에 즉시 투입.
AI Helper · Intelligent Mode

문장으로 검사 시나리오를 만들고
다음 노드를 추천받습니다

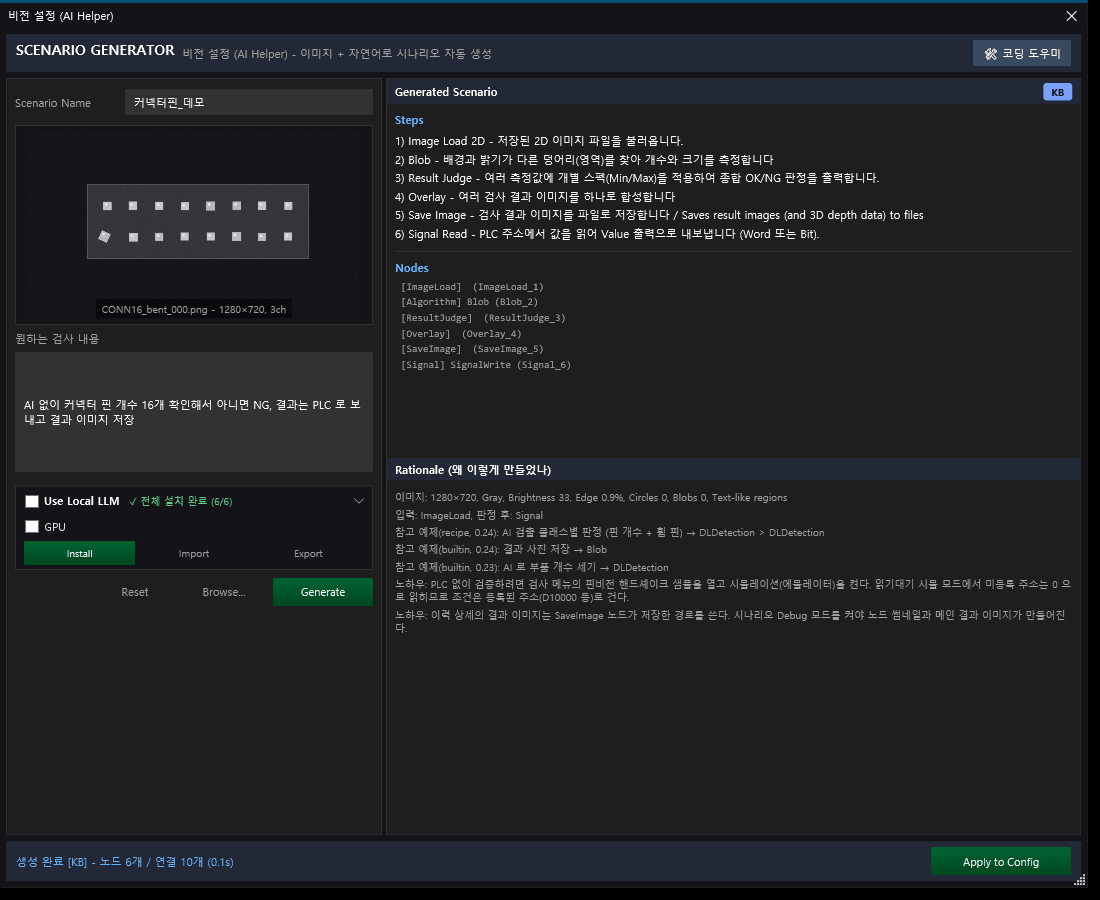
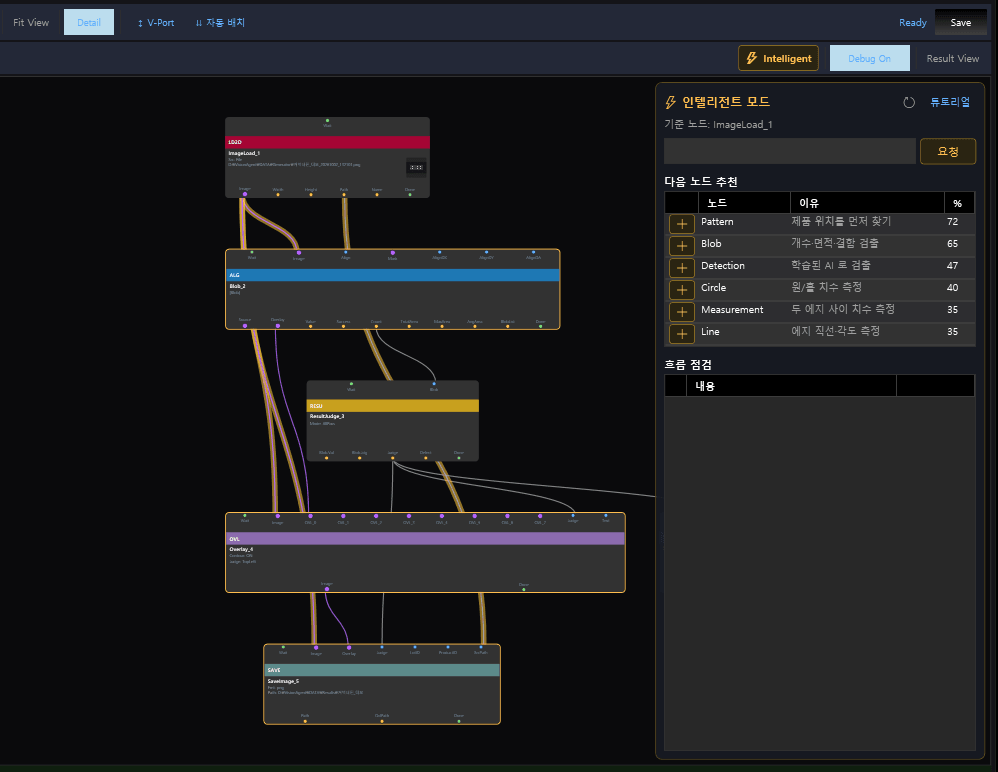
검사하고 싶은 내용을 한 문장으로 적으면 AI Helper 가 내장 예제와 이 PC 에 저장된 시나리오에서 검증된 구성을 찾아 노드 · 연결 · 판정 스펙까지 갖춘 초안을 만듭니다. 시나리오를 다듬는 동안에는 인텔리전트 모드가 다음에 붙일 노드를 점수와 이유로 추천하고 빠진 연결을 점검합니다. 모든 계산은 장비 PC 안에서 이루어지며, 선택형 로컬 LLM 도 인터넷 없이 동작해 폐쇄망 공장에도 설치할 수 있습니다.

  • 문장 → 노드 · 연결 · 판정 스펙 초안 자동 생성
  • 근거(Rationale) 표시로 구성 이유 확인
  • 다음 노드 추천 · [+] 한 번에 포트 자동 연결
  • 로컬 LLM 선택 사용 · 이미지와 문장이 PC 밖으로 나가지 않음
IF Vision Agent · AI Helper 로 문장에서 검사 시나리오 초안 생성
AI Helper|한 문장에서 노드 6개 · 연결 10개를 0.1초 만에 구성한 예 (데모 이미지).
IF Vision Agent · 인텔리전트 모드 다음 노드 추천
Intelligent Mode|선택한 노드 다음에 올 노드를 점수 · 이유와 함께 추천하고 흐름을 점검합니다.

자세한 사용법 : AI Helper · 인텔리전트 모드 소개 글

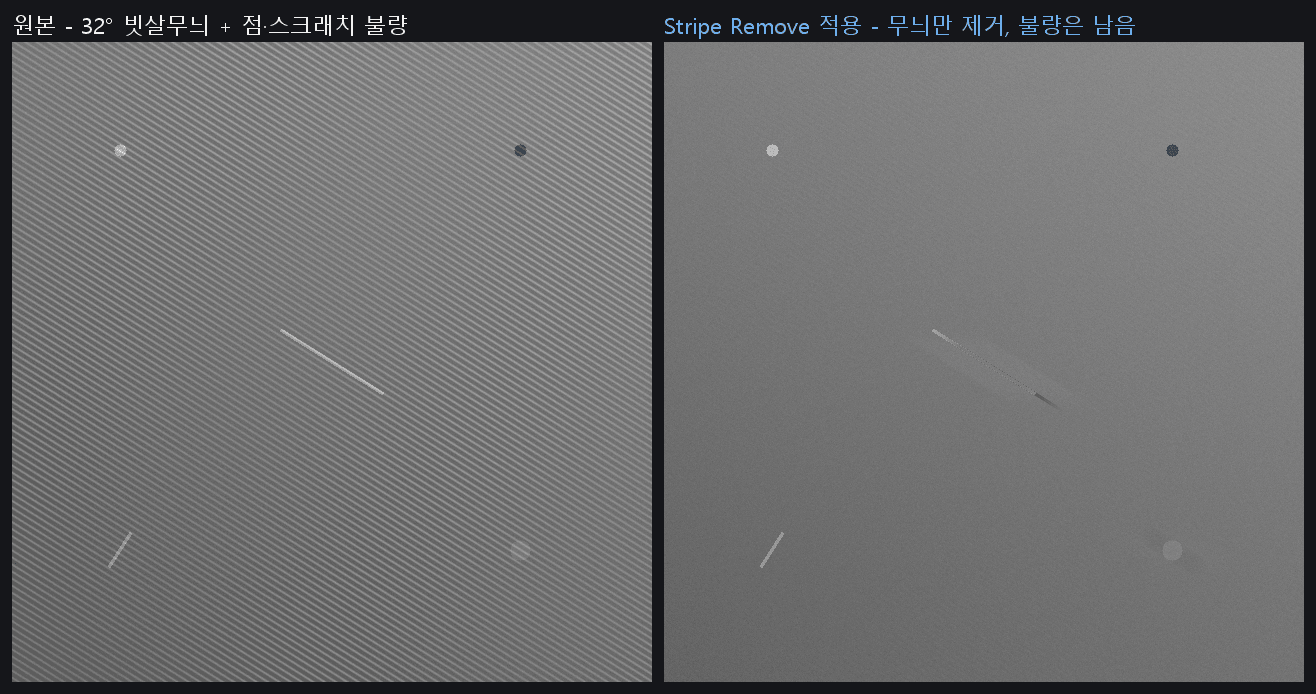
IF Vision Agent - 배경 무늬를 제거해 결함만 남긴 전처리 전후 비교
Preprocess · Before & After|가공 무늬는 지우고 스크래치와 점 결함은 남긴 전처리 결과입니다.
Preprocess · Signal vs Texture

배경 무늬를 걷어내
결함만 남깁니다

압연이나 절삭 자국처럼 규칙적인 가공 무늬는 검사에서 과검의 가장 큰 원인입니다. 방향성 무늬를 선택적으로 제거하는 전처리를 거치면 배경은 평탄해지고 스크래치, 점 결함, 이물은 그대로 남습니다. 판정 임계값을 무리하게 올리지 않아도 되므로 미세 결함을 놓치지 않으면서 과검을 줄일 수 있습니다.

  • 방향성 가공 무늬 선택 제거
  • 미세 스크래치 · 점 결함 보존
  • 임계값 여유 확보로 과검 감소
  • 전처리 결과를 노드에서 즉시 비교
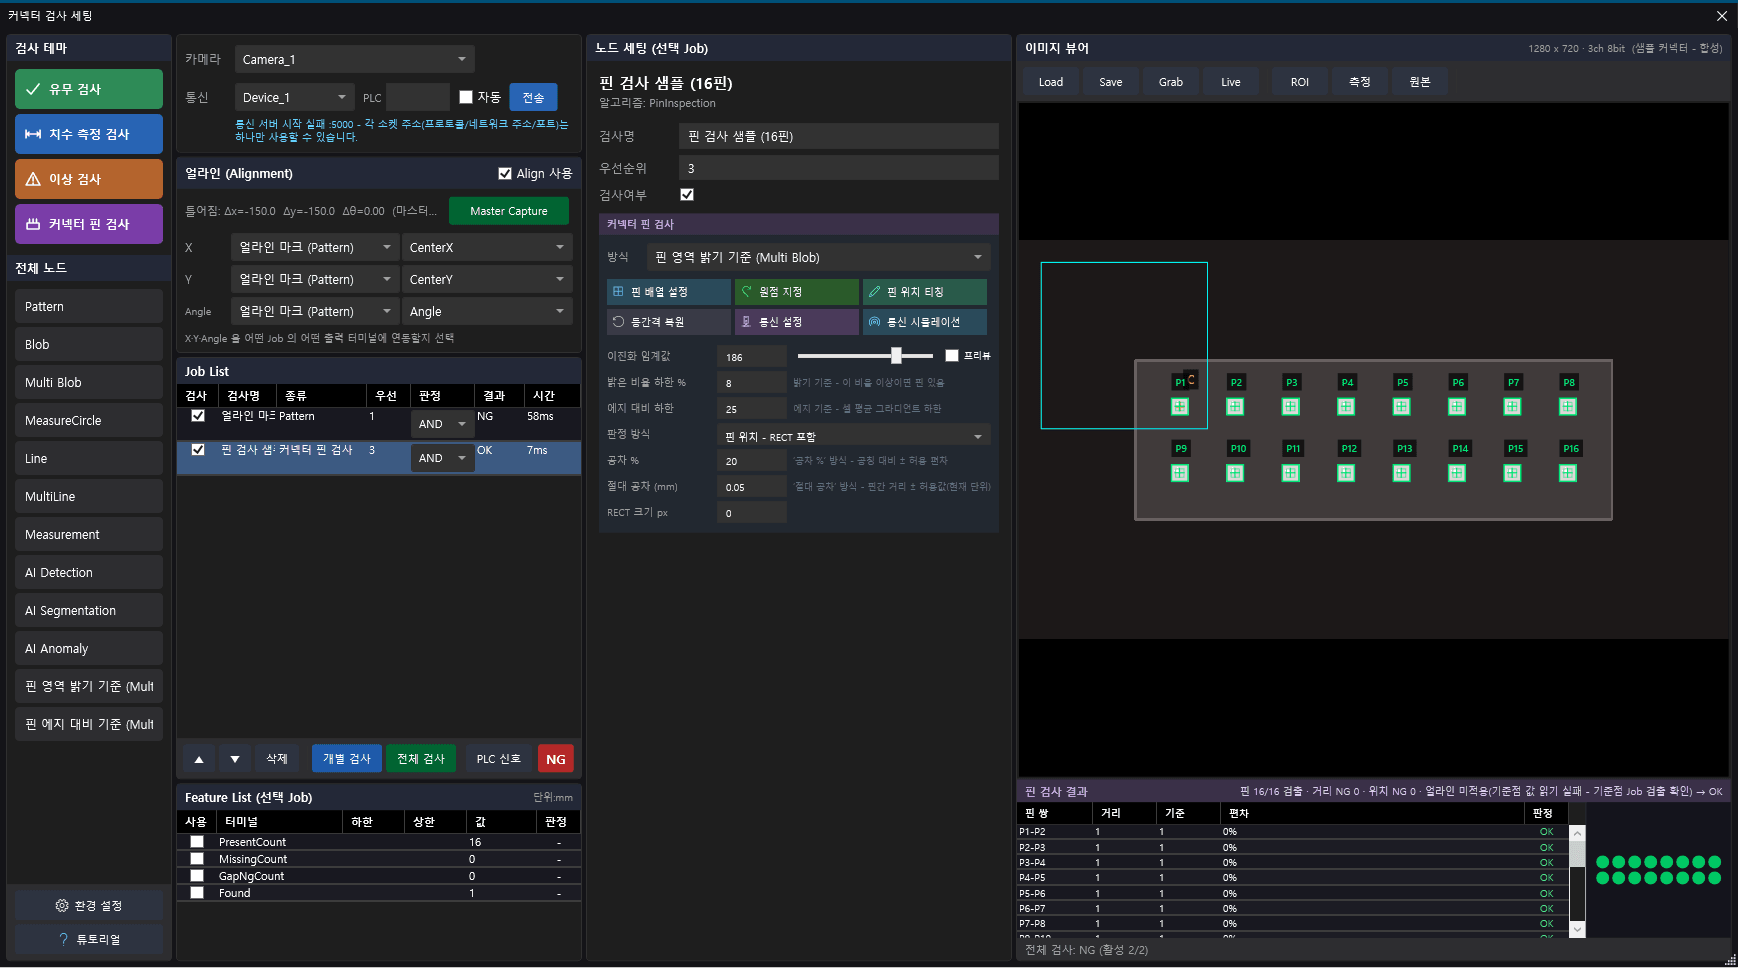
IF Vision Agent - 커넥터 핀 검사 2D 화면
Connector Inspection · 2D|핀 배열을 자동 생성해 핀 단위로 유무·피치·정렬을 검사하고 결과를 즉시 표시합니다.
Connector · 2D + 3D

커넥터 한 품목을
2D 와 3D 로 동시에 검사

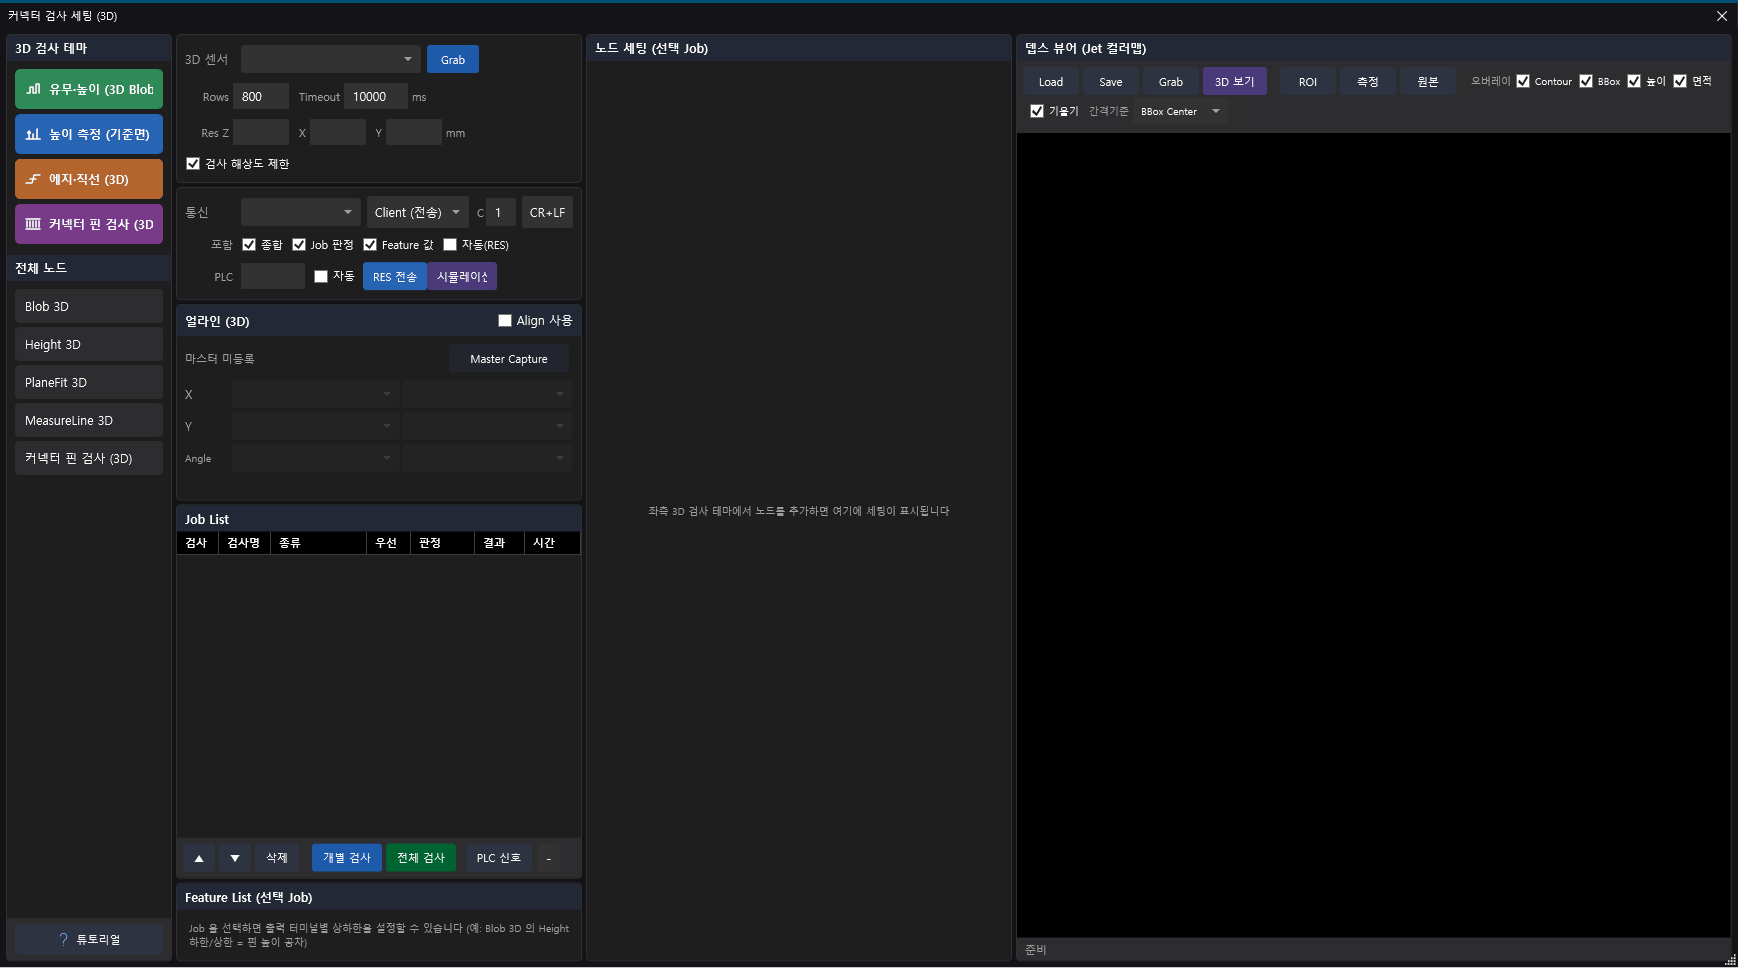
커넥터 검사 전용 도메인 화면을 제공합니다. 핀 배열(행·열·피치)을 입력하면 핀 ROI 가 자동 생성되고, 정렬(Align) 기준으로 틀어진 제품도 같은 조건에서 판정합니다. 2D 로 핀 유무·피치·이물을 보고, 3D 스캔으로 핀 높이·단차·평탄도를 측정해 한 사이클 안에서 종합 판정을 냅니다.

  • 핀 배열 자동 생성 · 핀 단위 판정
  • 정렬 보정 후 동일 조건 검사
  • 3D 높이 · 단차 · 평탄도 측정
  • 티칭 화면에서 즉시 재현 검증
IF Vision Agent - 커넥터 3D 검사 화면
Connector 3D|3D 스캔 프로파일에서 핀 높이·단차·GAP·STEP 을 항목별로 측정합니다.
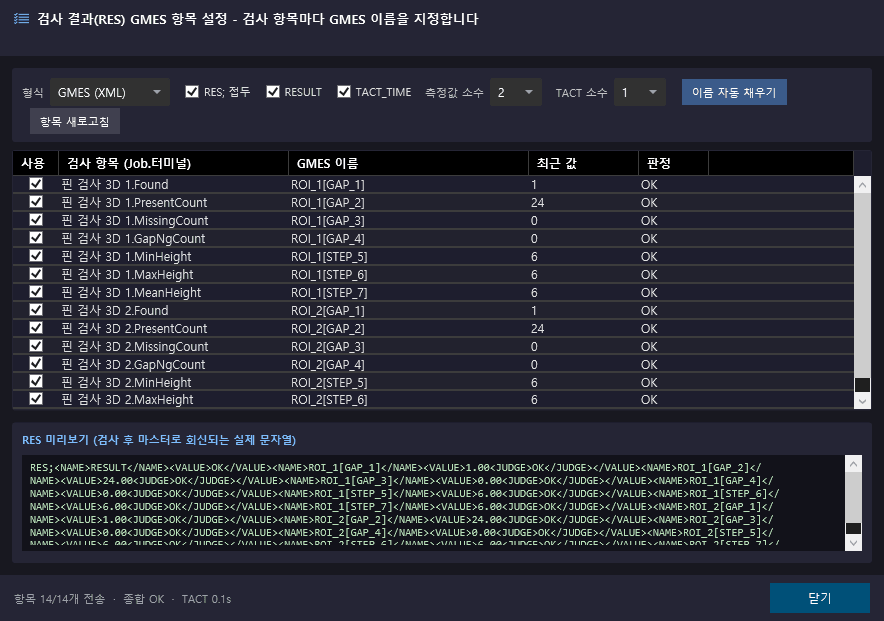
IF Vision Agent - 검사 항목별 결과를 상위 시스템으로 회신하는 설정 화면
Result Report|검사 항목마다 상위 시스템 항목명을 지정해 규격에 맞는 결과 전문으로 회신.
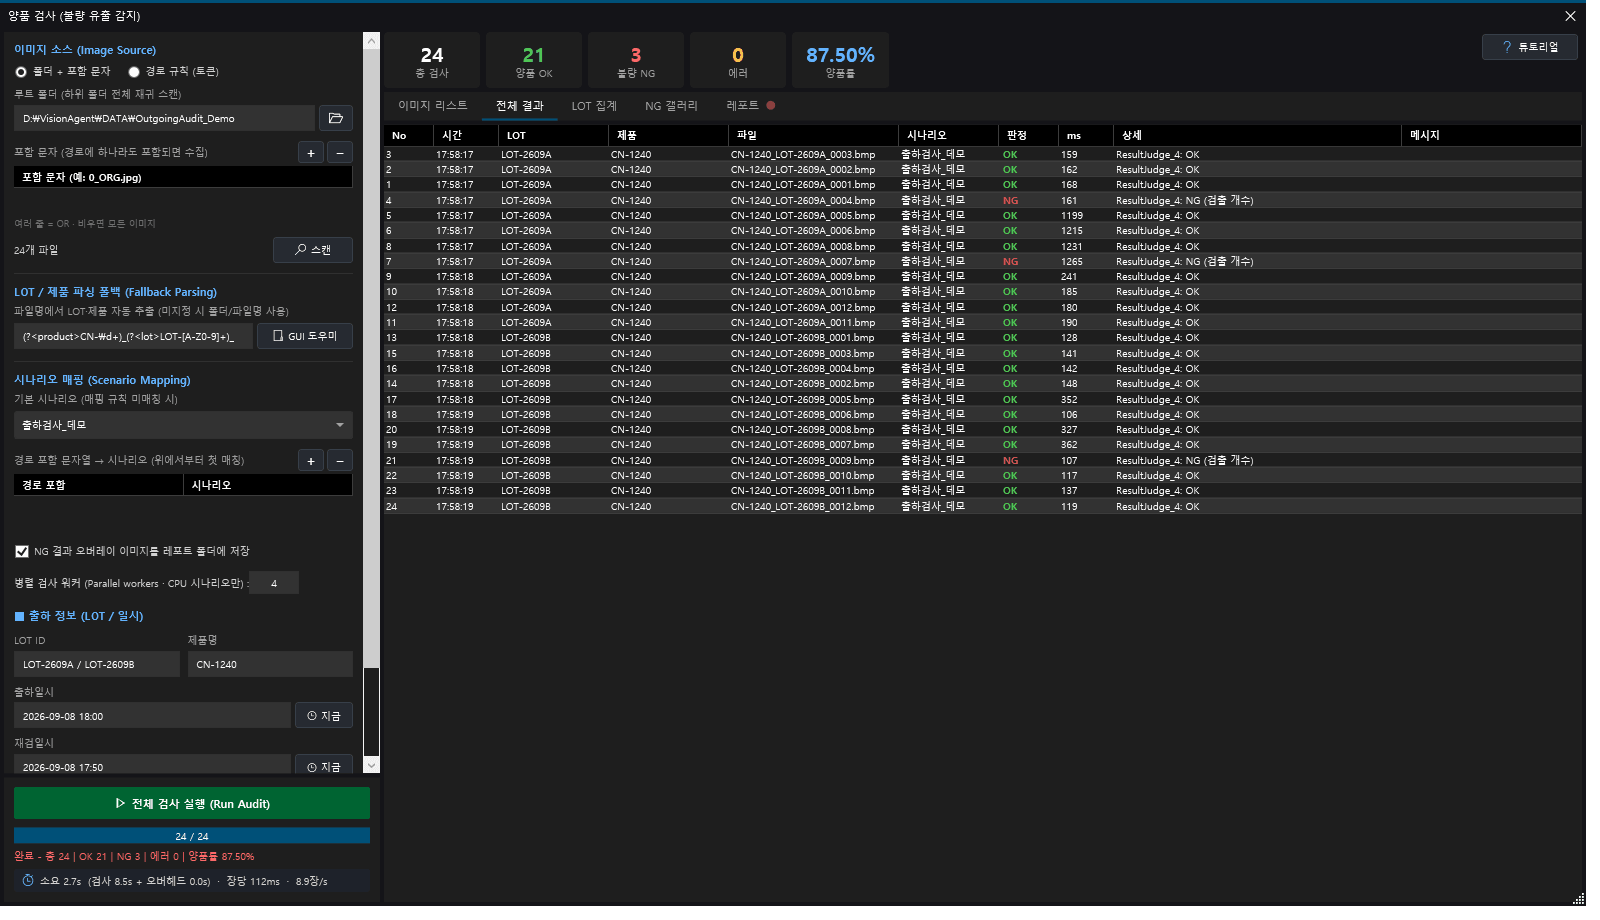
IF Vision Agent - 양품 출하 검사 항목별 결과 목록
Outgoing Quality Audit|LOT 별로 저장 이미지를 재검사하고 합격률·항목별 판정을 한 화면에서 집계.
Outgoing Audit · Lot Review

출하 전 양품을
LOT 단위로 재검증

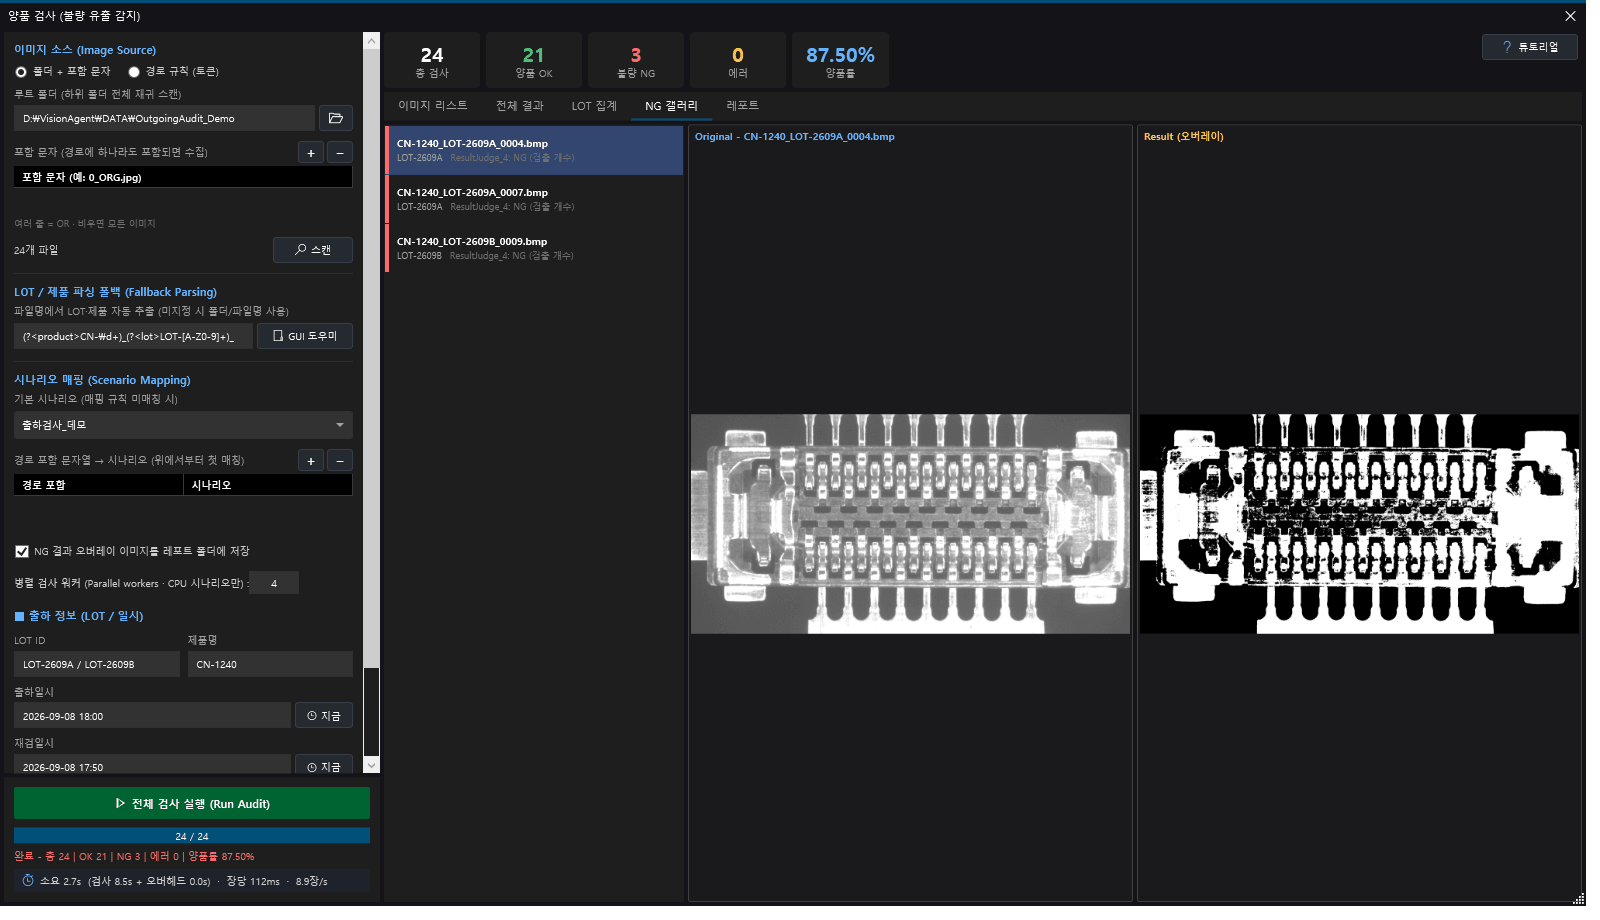
양산 중 저장된 이미지를 LOT·품번 단위로 다시 검사해 출하 품질을 확인하는 기능입니다. 검사 시나리오를 그대로 재적용하므로 라인과 동일한 기준으로 판정하고, 합격률과 NG 항목이 즉시 집계됩니다. 결과는 리포트로 내보내 출하 근거 자료로 남길 수 있습니다.

  • LOT · 품번 단위 일괄 재검사
  • 라인과 동일한 시나리오 적용
  • 합격률 · 항목별 NG 자동 집계
  • 리포트 출력으로 출하 근거 확보
IF Vision Agent - 양품 출하 검사 NG 원본과 결과 비교
NG Review|NG 로 걸린 건은 원본과 검사 결과를 나란히 놓고 판정 근거를 확인합니다.
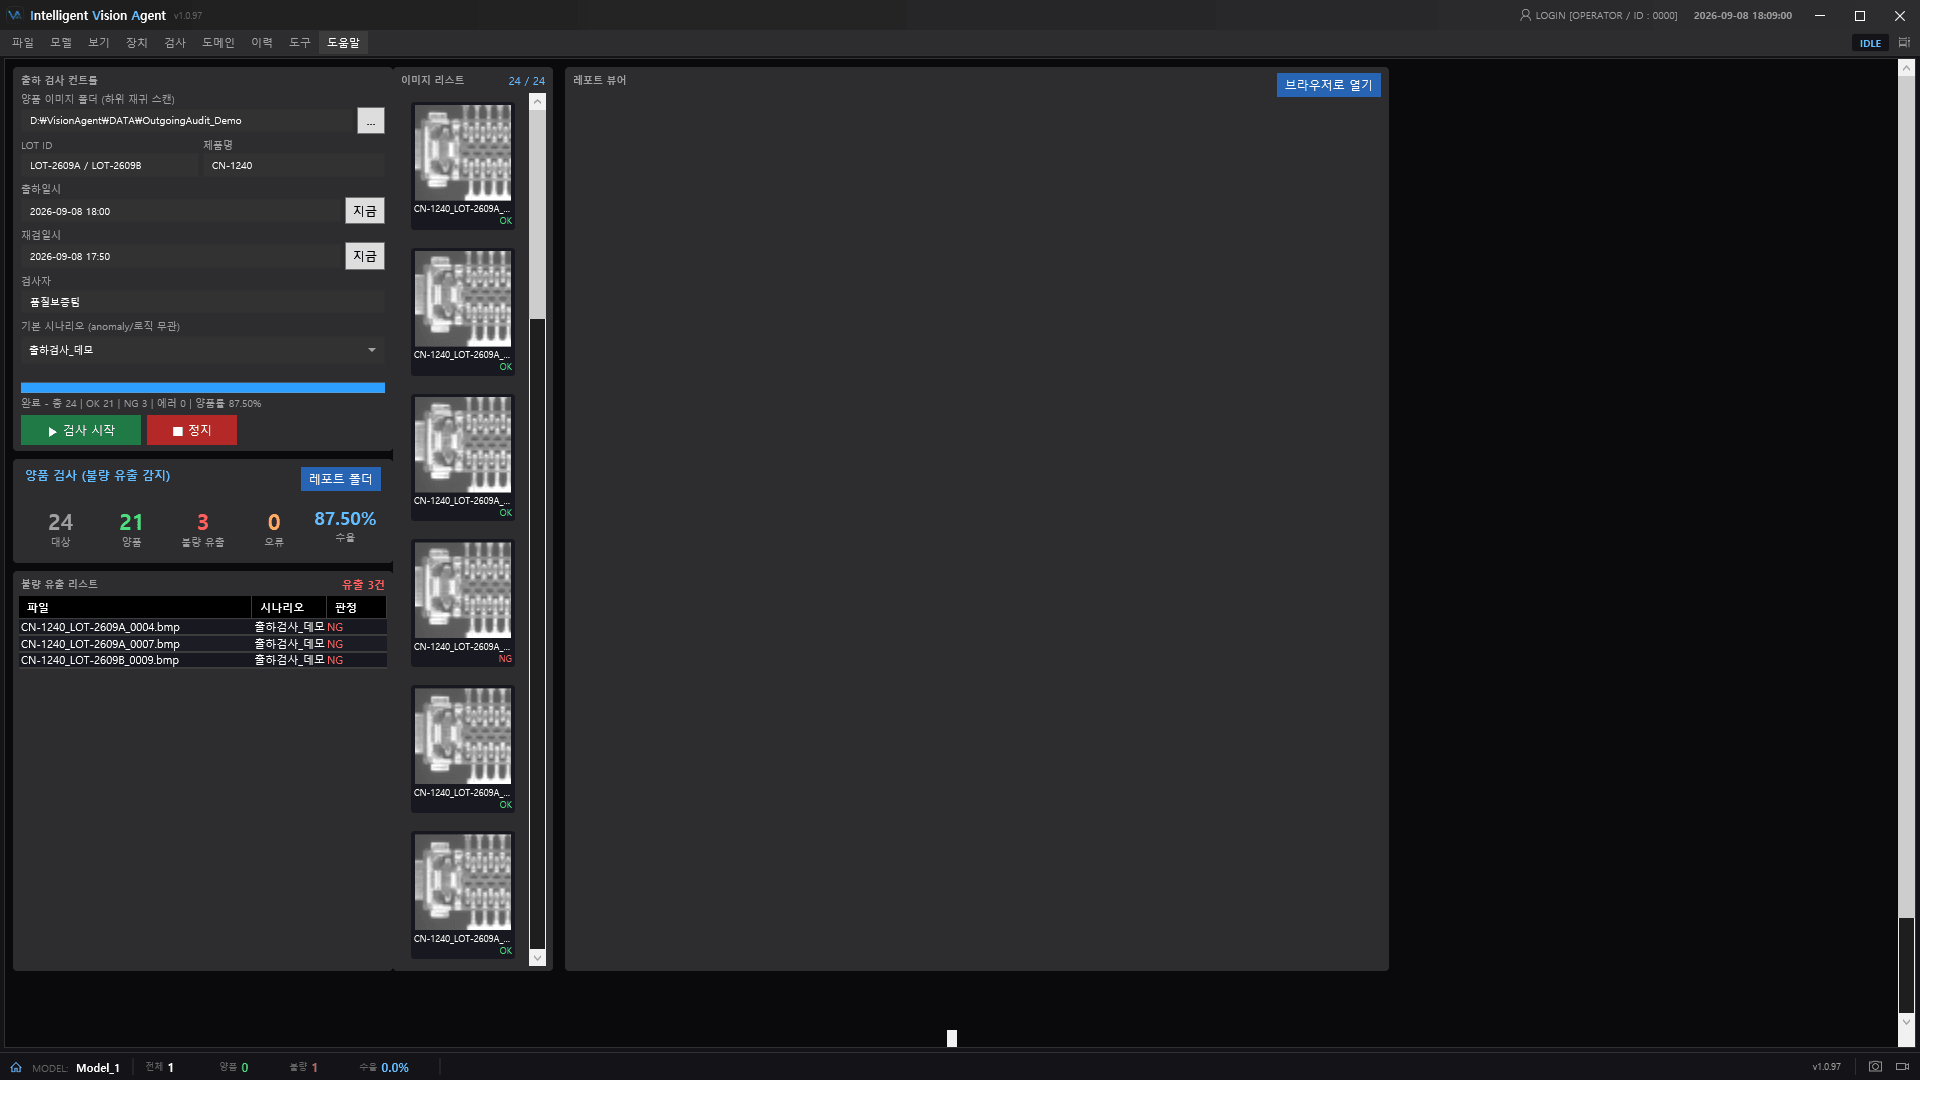
IF Vision Agent - 양품 출하 검사 전용 운영 화면
Audit Custom UI|출하 검사 담당자용 화면도 Custom UI 로 별도 구성해 바로 운용.
References · Field Proven

양산 라인에서 검증된
Vision Agent 적용 실적

이차전지, 전장 PCBA, 커넥터, 자동차 부품까지 요구 정밀도와 택트가 서로 다른 공정에 적용해 왔습니다. 품목마다 2D 룰베이스, 3D 측정, AI 판정을 필요한 만큼만 조합해 과검과 미검을 함께 잡는 방식으로 구성합니다.

L사이차전지

원통형 셀 외관 검사

Multi Field 광학계로 캡·사이드·비드를 한 번에 이미징하고, 룰베이스 검출과 AI 판정, 3D 높이 측정을 함께 적용해 스크래치·덴트·이물·단차를 잡아냅니다.

2D3DAI
L사전장 · PCBA

PCBA 실장 · 외관 검사

부품 유무·극성·틀어짐 같은 실장 항목과 솔더·이물 등 외관 항목을 하나의 시나리오에서 처리하고, 판정 난도가 높은 항목만 AI 로 보강했습니다.
2DAI
L사커넥터

핀 커넥터 검사

핀 배열을 자동 생성해 핀 단위로 유무·피치·정렬을 검사하고, 3D 스캔으로 핀 높이·단차·평탄도까지 측정해 결과를 설비로 회신합니다.
2D3D
H사커넥터

핀 커넥터 검사

미세 피치 커넥터의 핀 변형·도금 불량을 검사합니다. 조명 편차가 큰 도금면은 AI 판정으로 보완해 과검을 낮췄습니다.
2DAI
S사전장 · PCBA

PCBA 실장 검사

고밀도 실장 보드를 다중 그랩으로 촬영해 부품별 실장 상태를 검사하고, 결과와 이미지를 이력으로 남겨 추적할 수 있게 구성했습니다.
2DAI
L사자동차 부품

단조 피스톤 외관 검사

단조면 특유의 거친 표면에서 크랙·찍힘·미성형을 구분해야 하는 공정으로, 전처리와 AI 검출을 조합해 정상 조직과 결함을 분리했습니다.

2DAI
Robot Agent

로봇 에이전트

다양한 로봇 규격에 맞춘 3D 렌더링·동작 시뮬레이션, PC 기반 펜던트와 간단 티칭, 그리고 Robot Maker 별 표준 인터페이스 API 까지 · 로봇과 쉽게 통신·운영할 수 있는 통합 에이전트입니다.

IF Robot Agent - 사이클 분석과 간섭 구간 검출
1 / 4
Cycle & Interference|경로 재생 중 최소 간격을 계산해 간섭 구간을 시각·대상·간격까지 목록으로 표시.

다양한 로봇 규격 렌더링

6축·SCARA·델타 등 다양한 메이커·축 구성의 로봇을 3D 로 정확히 렌더링.

동작 시뮬레이션

조인트·TCP 경로를 실제와 동일한 모션 프로파일로 시뮬레이션해 충돌·도달성 검증.

PC 기반 펜던트

조그·좌표 이동·IO 제어 등 펜던트 기능을 PC 화면에서 동일 UX 로 제공.

간단 티칭 · 인터페이스

포즈 티칭부터 Robot Maker 별 표준 인터페이스 API 까지 한 화면에서 운영.
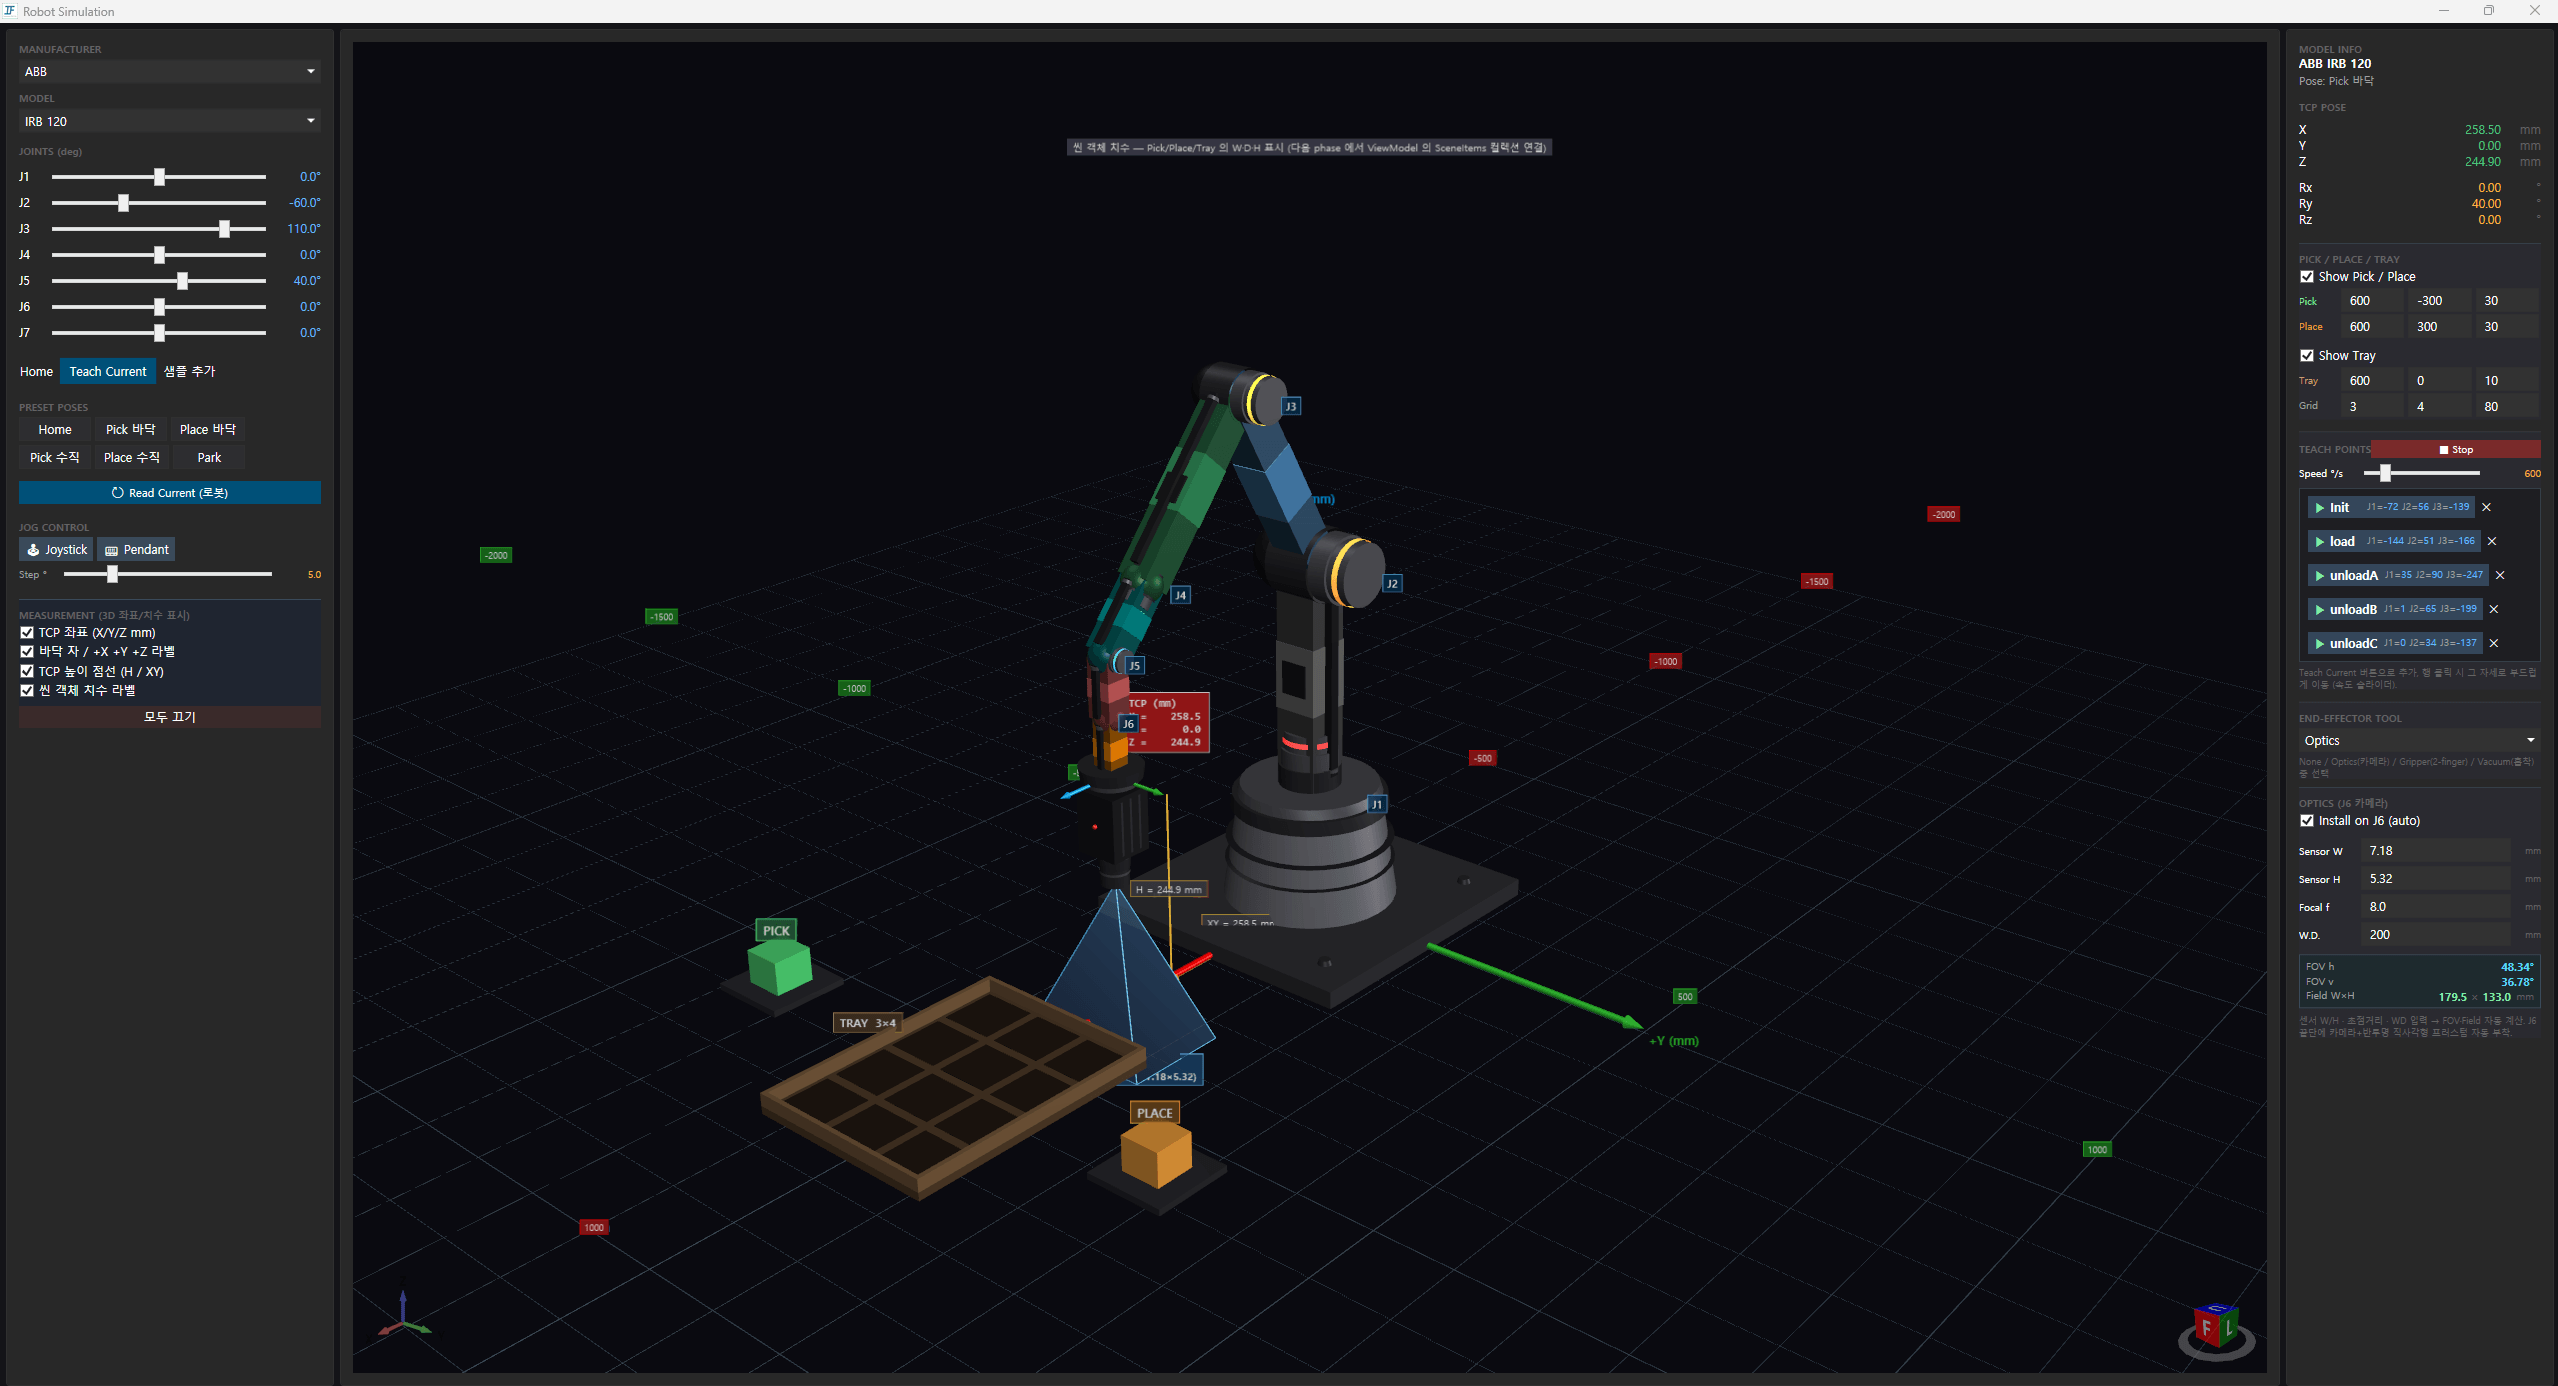
IF Robot Agent · 다양한 로봇 규격 3D 시뮬레이션과 PC 기반 펜던트
IF Robot Agent · Simulation|메이커별 축 구성·링크 길이·제한 값을 그대로 반영한 3D 시뮬레이션 환경.
Robot Simulation · Multi-Spec

다양한 로봇 규격을
그대로 3D 시뮬레이션

6축 산업용 로봇은 물론 SCARA · 델타 · 협동로봇까지, 메이커별 축 구성과 링크 길이, 조인트 한계·속도/가속 제한 같은 사양 데이터를 그대로 반영해 정확히 렌더링합니다. 조인트·TCP 모션 프로파일을 실제와 동일하게 재생하므로 충돌·도달성·사이클 타임을 실 라인 투입 전에 미리 검증할 수 있습니다.
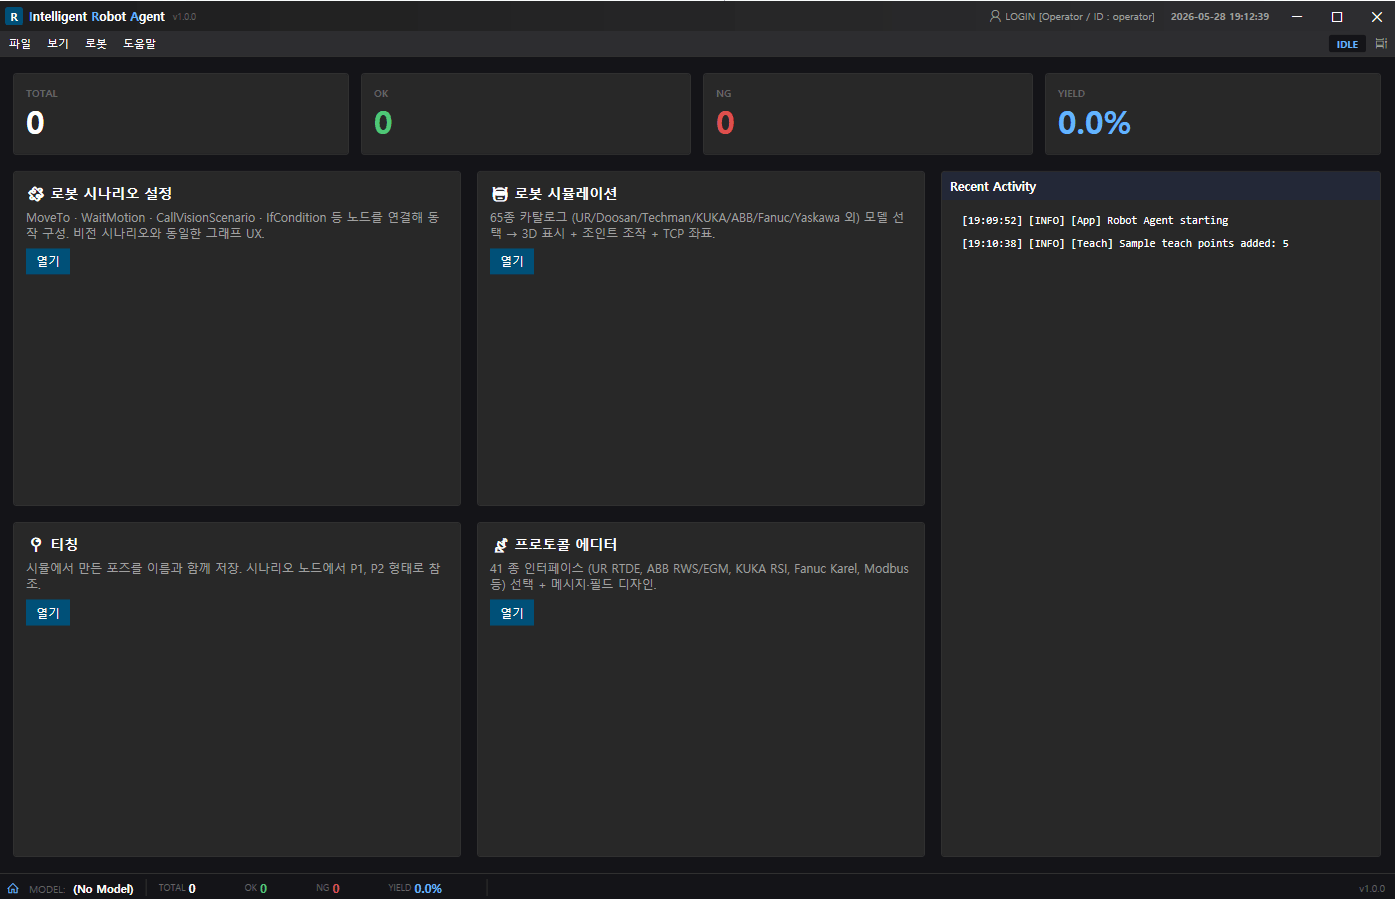
  • 6축 · SCARA · 델타 · 협동로봇
  • 메이커별 링크 · 제한 데이터 내장
  • 조인트 · TCP 모션 프로파일 그대로
  • 충돌 · 도달성 · 사이클 사전 검증
IF Robot Agent · 시나리오 · 티칭 · 인터페이스 통합 운영 콘솔
IF Robot Agent · PC Pendant & Teaching|로봇 시나리오 · 티칭 · 인터페이스를 한 콘솔에서 통합 운영.
PC Pendant · Quick Teaching

펜던트 없이도
PC 에서 조작 · 티칭

실제 펜던트와 동일한 조그·좌표 이동·IO 제어 UX 를 PC 화면 그대로 제공합니다. 현장에서 펜던트를 들지 않고도 PC 만으로 작업 준비가 가능하고, 시뮬레이션에서 만든 포즈를 그대로 실 라인에 보내거나 실 라인 포즈를 다시 시뮬로 가져와 재검증하는 양방향 흐름을 지원합니다. 포즈 등록만으로 간단한 티칭 시퀀스를 즉시 완성할 수 있습니다.
  • 조그 · 좌표 이동 · IO PC 조작
  • 현장 펜던트 없이 작업 준비
  • 포즈 등록 → 티칭 시퀀스 완성
  • 시뮬 ↔ 실 라인 양방향 동기화
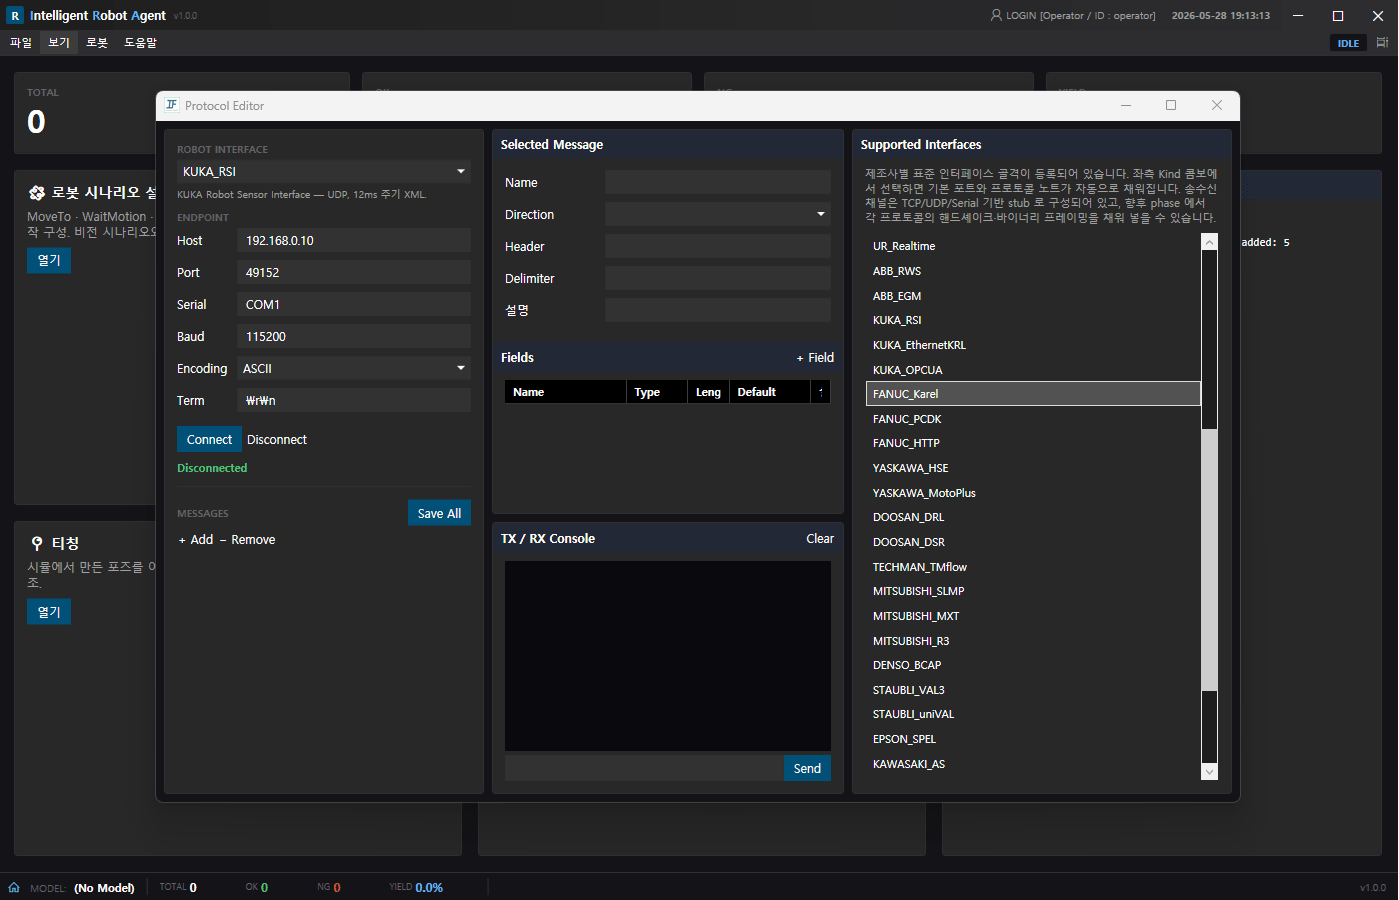
IF Robot Agent · Robot Maker 별 표준 인터페이스 API Protocol Editor
IF Robot Agent · Protocol Editor|Kind 선택만으로 포트 · 프로토콜 노트 · 송수신 채널이 자동 구성.
Multi-Maker Interface · PC API

Robot Maker 별
표준 인터페이스 API 내장

UR · ABB · KUKA · FANUC · YASKAWA · DOOSAN · TECHMAN · MITSUBISHI · DENSO · STAUBLI · EPSON · KAWASAKI 등 메이커별 표준 인터페이스 골격이 PC 기반 API 로 미리 구현되어 있습니다. 좌측 Kind 콤보에서 인터페이스를 선택하면 기본 포트와 프로토콜 노트가 자동으로 채워지고, 송수신 채널은 TCP / UDP / Serial 기반 stub 으로 구성되어 phase 단계에서 메이커별 핸드셰이크·바이너리 프레이밍만 채워 넣으면 바로 로봇과 통신할 수 있습니다.

  • 13+ Maker 표준 인터페이스 골격
  • TCP · UDP · Serial · OPC UA · HTTP
  • Kind 선택 → 포트 · 노트 자동 채움
  • TX / RX 콘솔로 즉시 송수신 진단
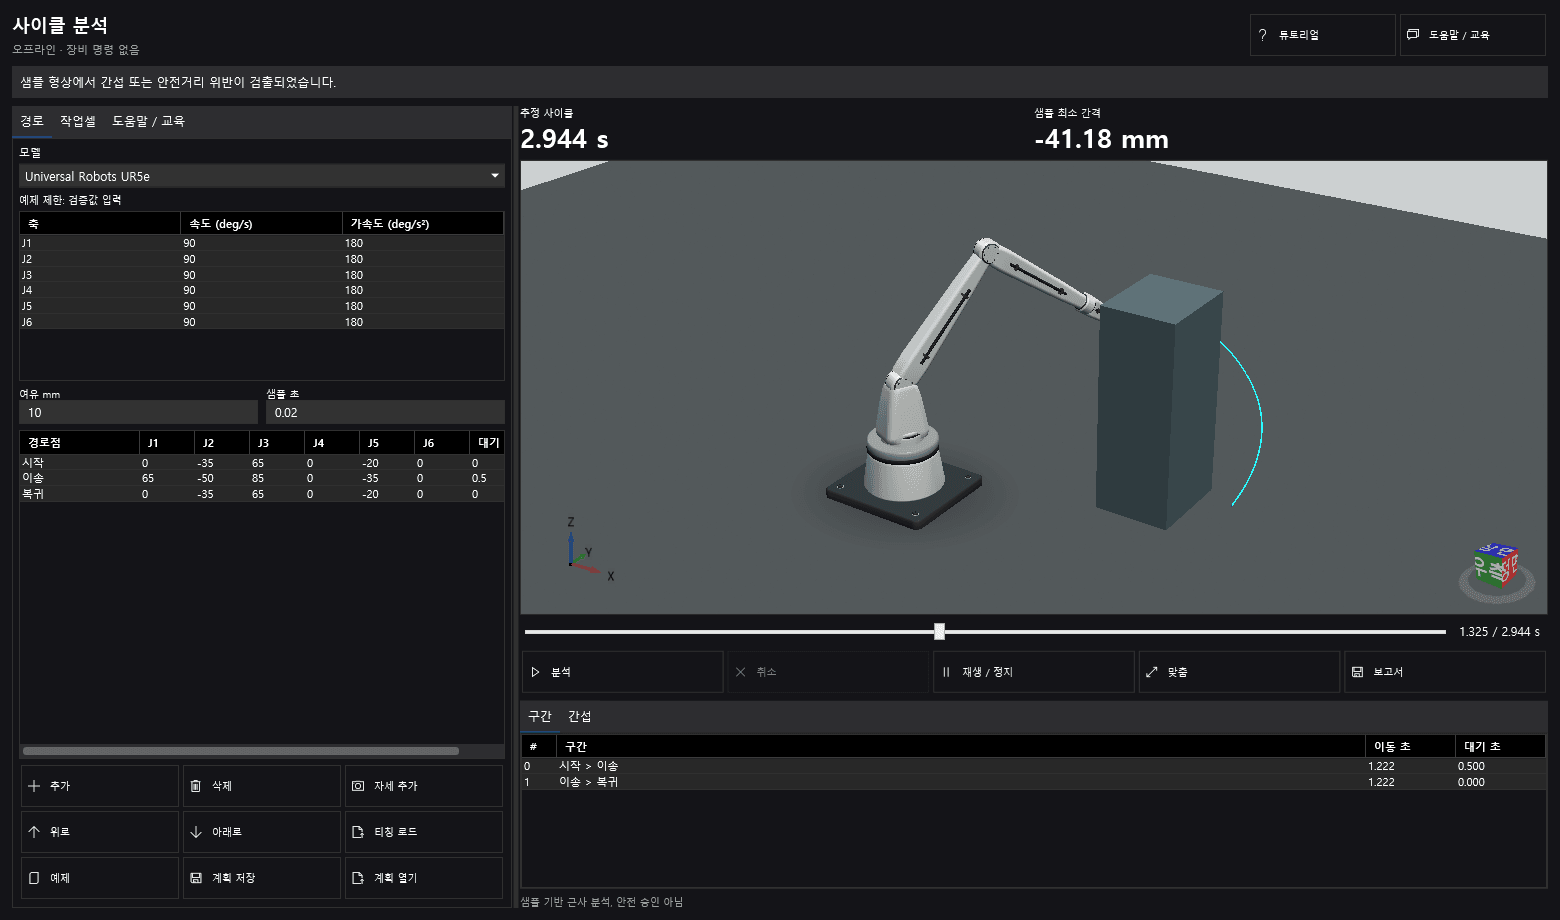
IF Robot Agent - 사이클 분석 중 간섭 구간 검출 화면
IF Robot Agent · Interference Check|경로를 재생하면서 주변 기구와의 최소 간격을 시각으로 계산하고, 간섭 구간을 시각·대상·간격까지 목록으로 남깁니다.
Cycle Study · Interference

사이클 타임과 간섭을
투입 전에 계산합니다

경로점(J1~J6)과 축별 속도·가속도 제한, 대기 시간을 입력하면 전체 사이클 타임을 추정하고 경로를 그대로 재생합니다. 재생 중 로봇 형상과 주변 기구·지그의 최소 간격을 샘플 주기마다 계산해, 여유 값을 밑도는 구간을 간섭 목록으로 표면화합니다. 어느 시각에 어느 링크가 무엇과 얼마나 가까웠는지 그대로 확인할 수 있어, 기구 설계나 경로를 고치는 판단이 빨라집니다.
  • 경로점 · 속도 · 가속도로 사이클 추정
  • 샘플 주기별 최소 간격 계산
  • 간섭 구간 시각 · 대상 · 간격 목록
  • 구간별 이동 시간 · 대기 시간 분해
IF Robot Agent - 사이클 분석 결과와 구간별 소요 시간
IF Robot Agent · Cycle Study|간섭이 없는 경로는 구간별 이동·대기 시간으로 분해해 사이클 개선 포인트를 찾습니다. 결과는 보고서로 저장해 설비 검토 자료로 사용합니다.
Safety Agent

안전 에이전트

AI 영상 기반으로 안전 보호구 착용 여부, 위험 지역 출입 여부, 수용 인원 초과 여부를 실시간 감지합니다. 위험·안전 영역을 직접 구분해 설정하고, 영상에서 감지한 위험 요소를 PLC · MES 로 즉시 보고하는 산업 안전 에이전트입니다.

IF Safety Agent · 위험구역 침입 감시와 보호구 착용 여부 실시간 감지
IF Safety Agent|위험·안전 영역을 영상 위에 직접 그려 설정하고, 구역 침입·보호구 미착용·낙상을 AI 로 실시간 감지해 알람·이력으로 관리합니다.

위험 · 안전 영역 직접 구분

위험/안전 사각·다각형 영역을 영상 위에 직접 그려 감시 구역을 설정. 구역별 체류 조건·허용 인원을 지정합니다.

보호구 착용 여부 감지

헬멧·장갑·마스크·안전조끼 등 필수 보호구 미착용을 AI 가 실시간 검출해 즉시 알람으로 표면화합니다.

출입 · 인원 초과 · 낙상 감지

위험 지역 출입과 수용 인원 초과를 프레임 단위로 감지하고, 낙상·넘어짐까지 함께 감시합니다.

PLC · MES 실시간 보고

감지 이벤트를 TCP 등으로 PLC · MES 에 즉시 전송하고, 알람 스냅샷·이벤트 로그로 이력을 관리합니다.
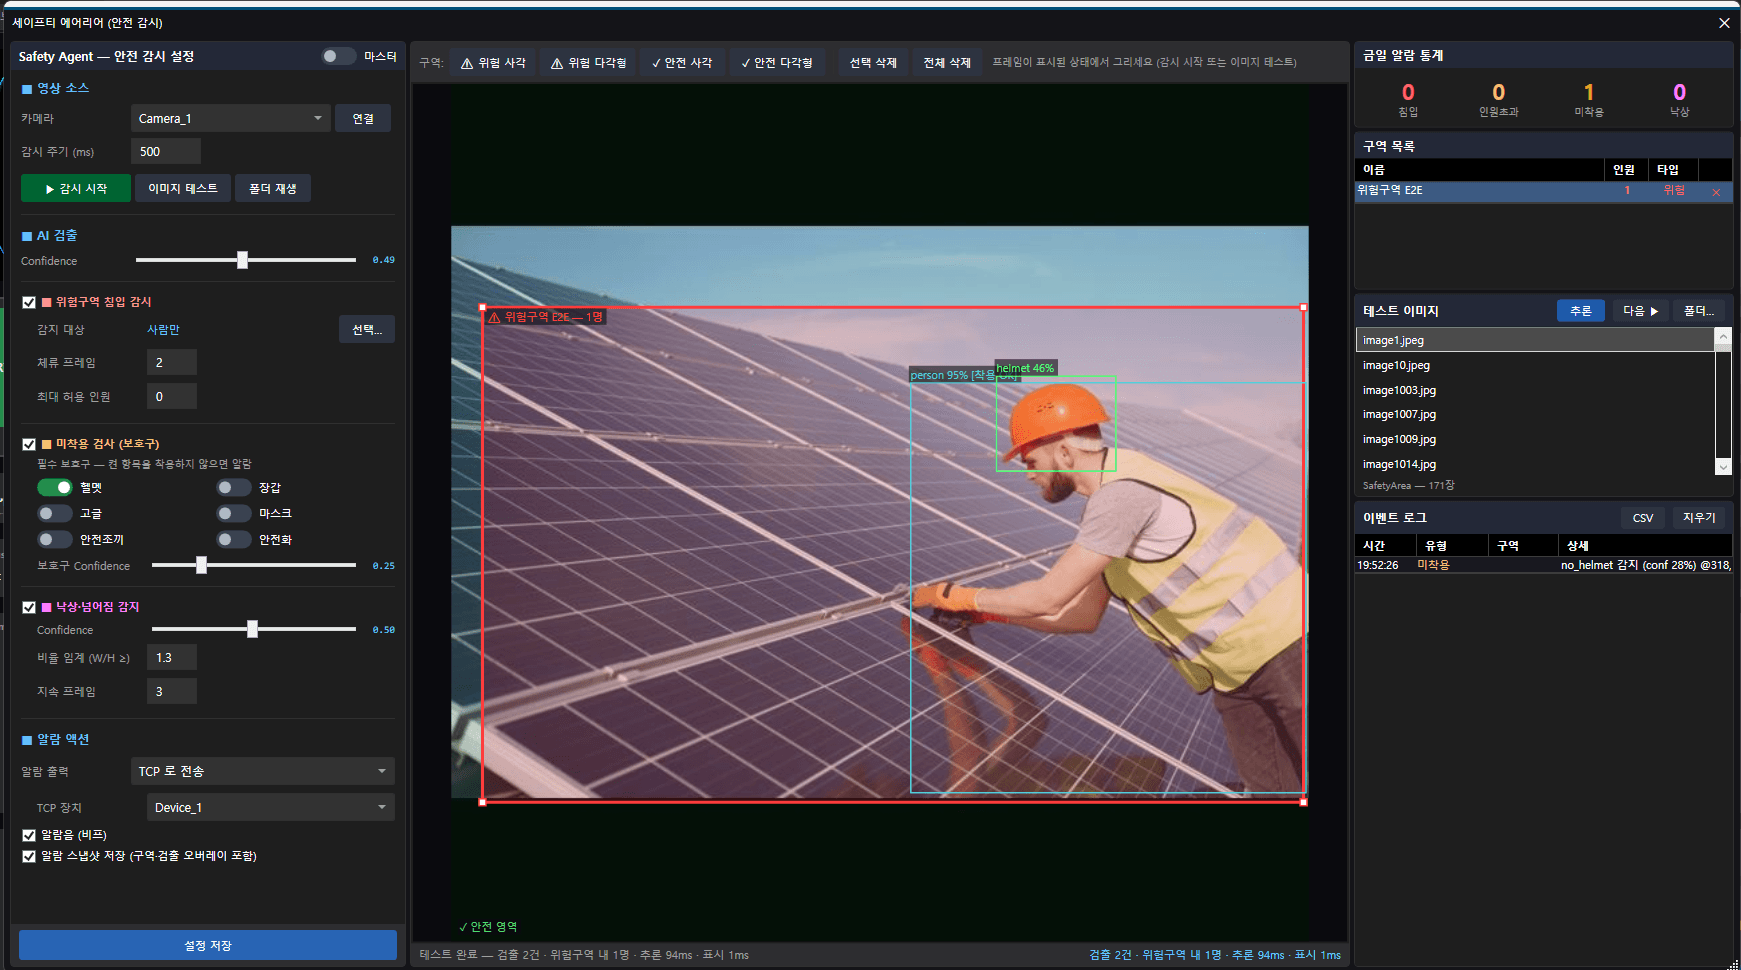
IF Safety Agent · AI 보호구(헬멧) 착용 여부 실시간 검사
IF Safety Agent · PPE Detection|헬멧 등 필수 보호구 착용 여부를 AI 가 실시간 판정 · 착용 OK / 미착용 알람.
PPE Detection · AI Vision

보호구 착용 여부를
AI 영상으로 실시간 확인

헬멧·장갑·마스크·안전조끼·고글·안전화 중 현장에 필요한 항목만 토글로 지정하면, AI 가 작업자별 착용 여부를 실시간 판정합니다. 미착용이 감지되면 즉시 알람과 스냅샷을 남기고, 보호구 Confidence 임계값을 현장 조건에 맞춰 튜닝할 수 있습니다.
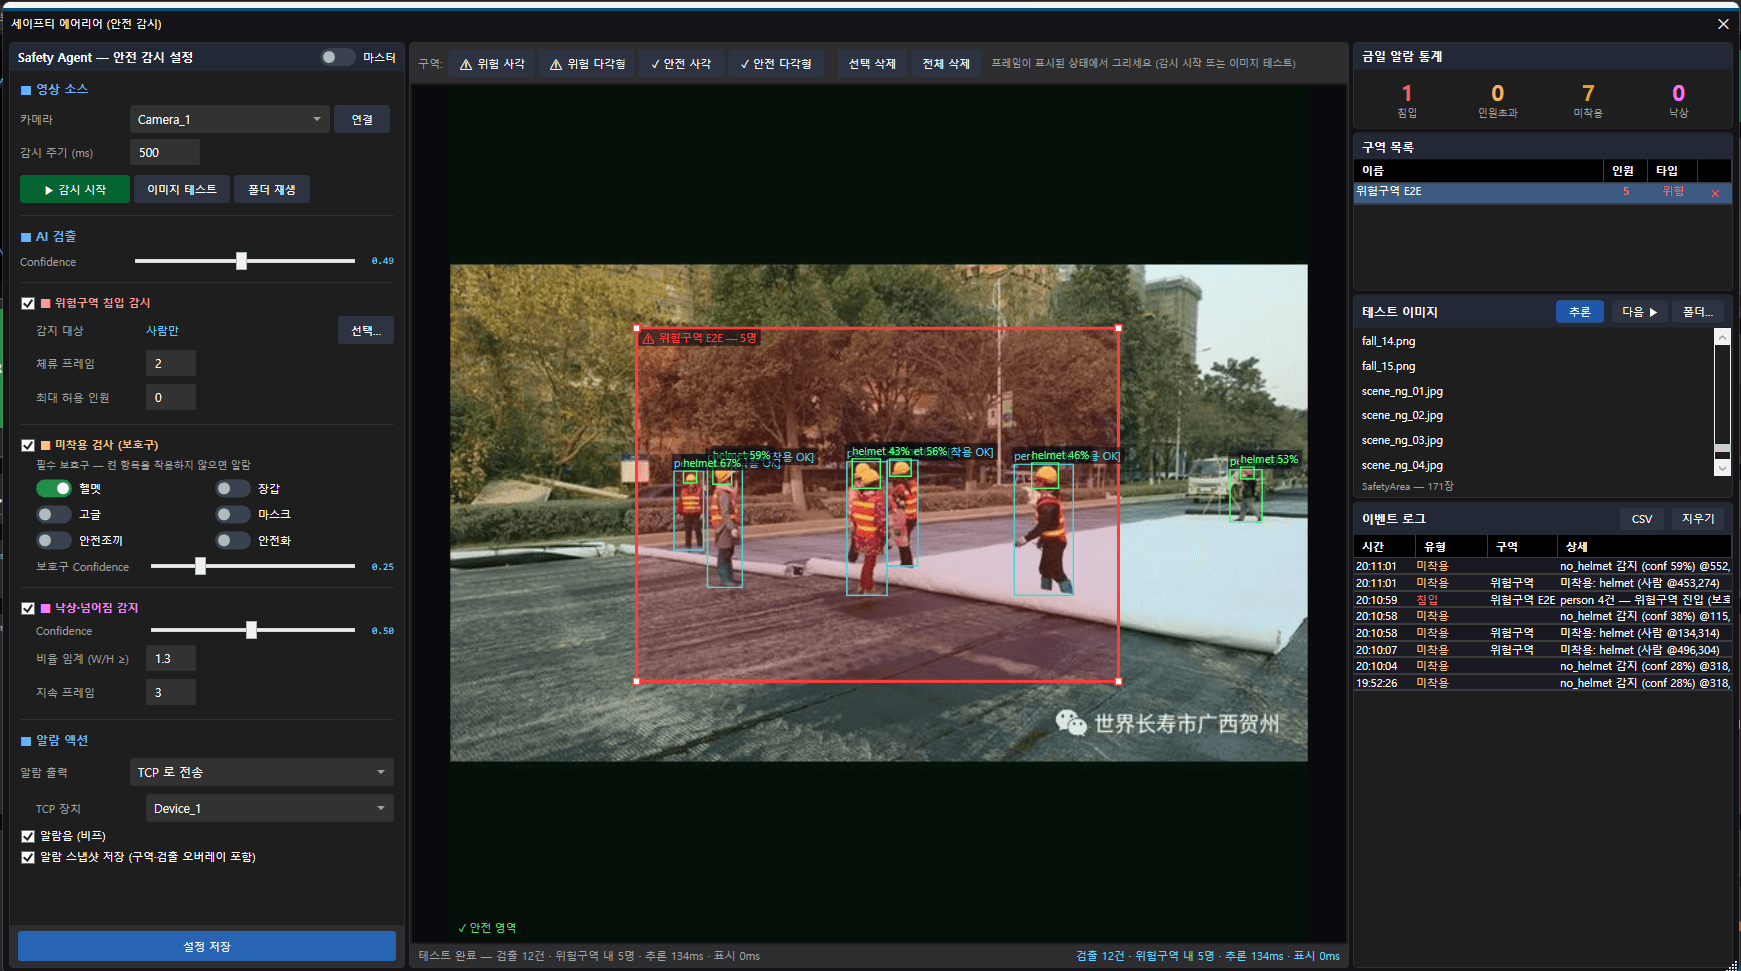
  • 헬멧 · 장갑 · 마스크 · 안전조끼 · 고글 · 안전화
  • 필수 보호구 항목별 토글 설정
  • 미착용 감지 시 즉시 알람 · 스냅샷
  • 보호구 Confidence 임계값 튜닝
IF Safety Agent · 위험구역 인원 감지 · 이벤트 로그 · PLC/MES 보고
IF Safety Agent · Zone Watch|위험구역 내 인원 수를 실시간 집계하고 침입·초과 이벤트를 로그로 남겨 보고.
Zone Watch · PLC · MES Report

위험구역 출입 · 인원 초과를
감지 즉시 PLC · MES 보고

위험·안전 영역을 영상 위에 직접 그려 구분하고, 구역별 체류 프레임과 최대 허용 인원을 조건으로 지정합니다. 위험 지역 출입·수용 인원 초과·낙상이 감지되면 TCP 전송으로 PLC · MES 에 즉시 보고해 설비 인터락·안전 조치로 연결하고, 모든 이벤트는 시간·유형·구역별 로그와 알람 스냅샷으로 남아 CSV 로 내보낼 수 있습니다.

  • 위험 · 안전 영역 직접 드로잉
  • 침입 · 수용 인원 초과 · 낙상 감지
  • TCP 전송으로 PLC · MES 즉시 보고
  • 이벤트 로그 · 알람 스냅샷 · CSV 이력
Motion Agent

모션 에이전트

디지털 트윈 기반 공정 설계, 공정 정의·운영, 물류 시뮬레이션, 그리고 실제 PC 제어까지 · 노드 기반 구조로 통합합니다.
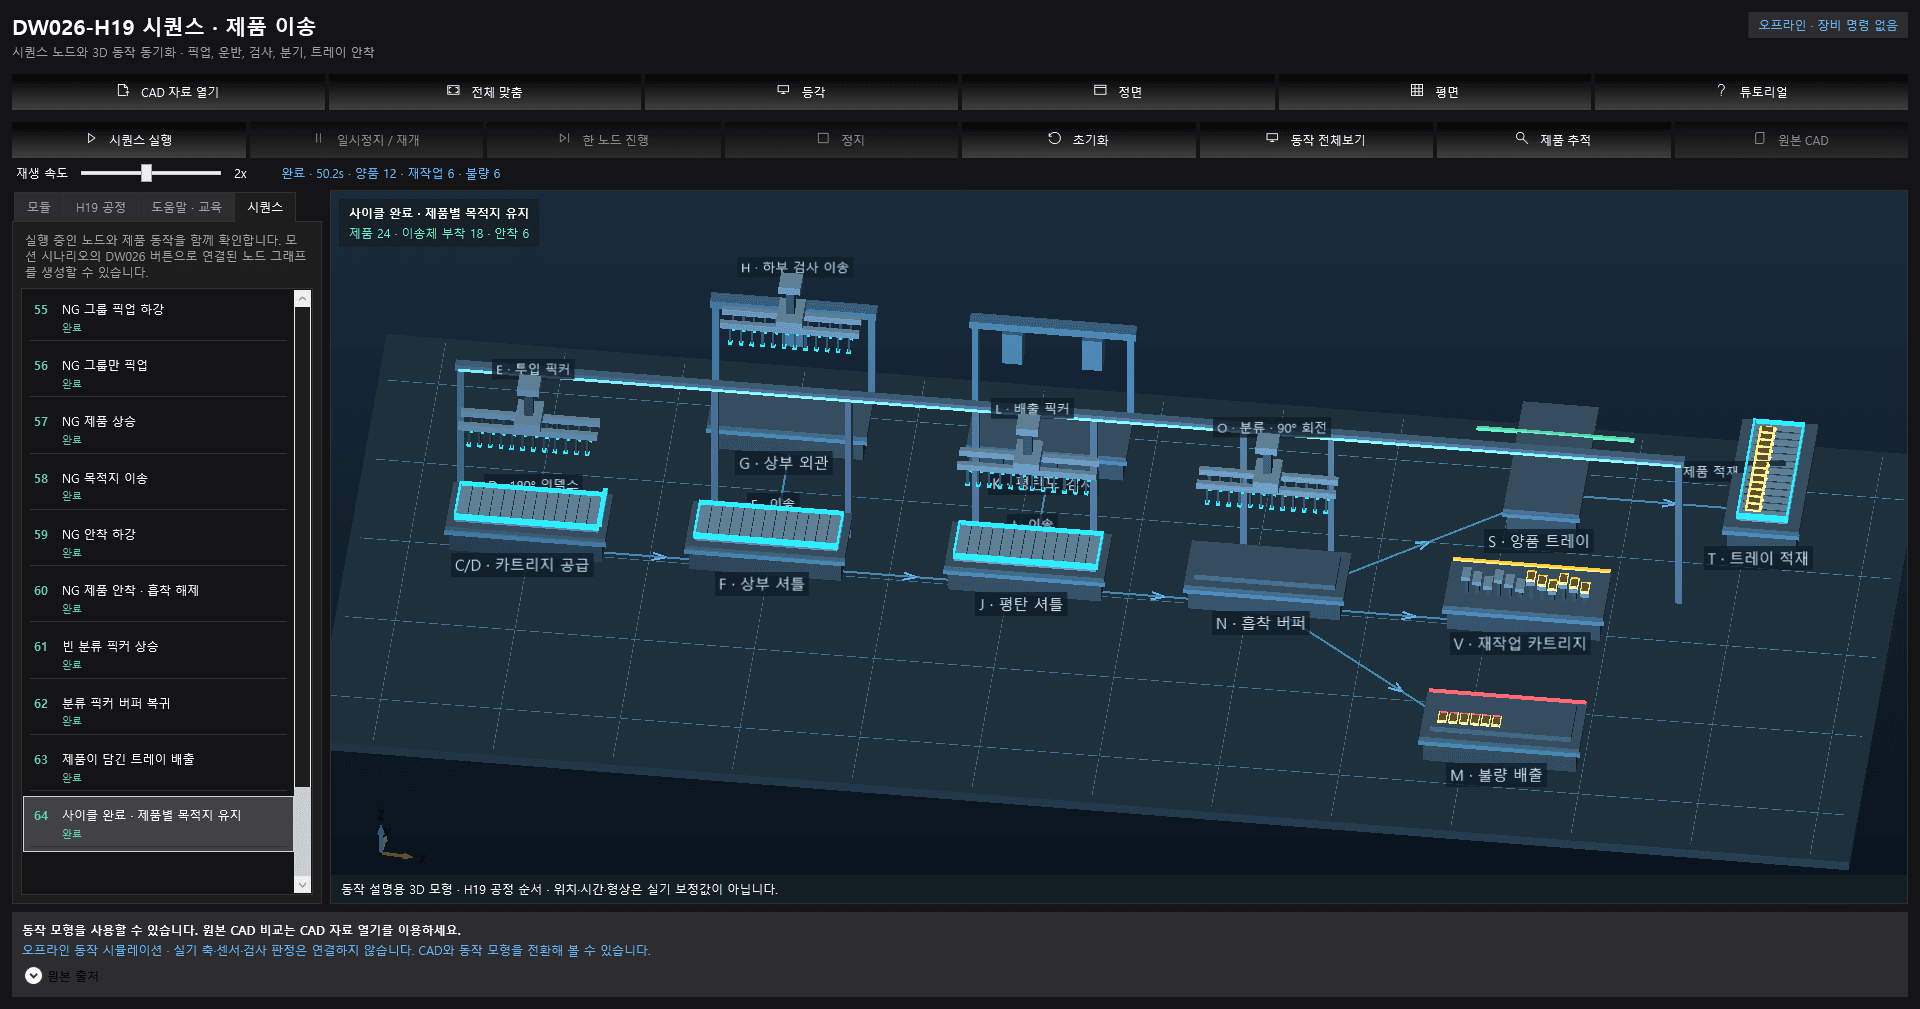
IF Motion Agent · 외장 커버를 숨긴 상태로 설비 전체 이송 경로와 공정 시퀀스를 함께 확인하는 화면
IF Motion Agent|외장 커버를 숨기면 내부 기구와 제품 이송 경로가 그대로 드러납니다. 좌측 공정 시퀀스에서 단계를 고르면 그 동작이 화면에서 재생되어, 순서와 실제 움직임을 나란히 확인할 수 있습니다.

디지털 트윈 공정 설계

장비 내 공정을 가상 환경에서 정의하고 시뮬레이션 후 실 라인에 반영.

노드형 상위·하위 제어

PC 제어와 컨트롤러 제어를 노드로 표현해 누구나 시퀀스를 이해·수정.

PC 기반 제어

PC 위에서 PLC·모션 컨트롤러·IO를 단일 추상 레이어로 통합 제어합니다.

물류 시뮬레이션

장비 내 자재 흐름을 시뮬레이션하여 공정 시간·병목·간섭을 미리 검증.
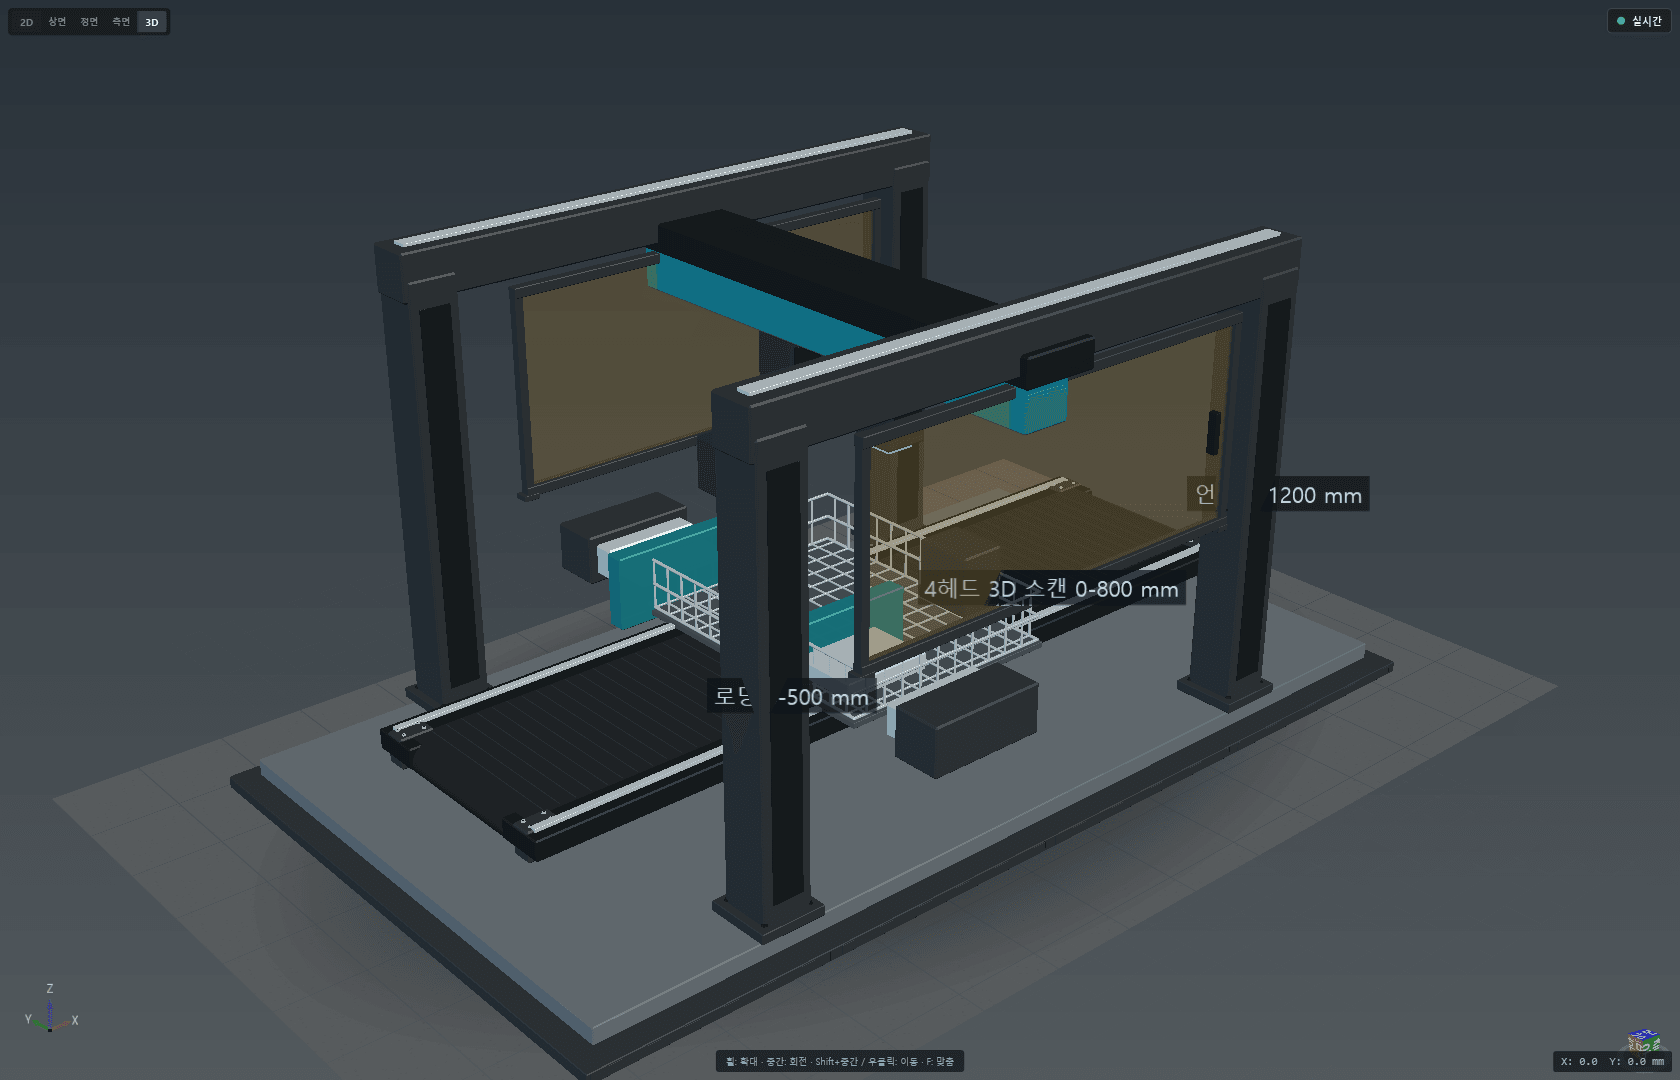
IF Motion Agent - 검사 스테이션 디지털 트윈 전체 뷰
IF Motion Agent · Digital Twin|프레임·컨베이어·스캔 헤드·스트로크를 실제 치수로 구성한 검사 스테이션 트윈.
Digital Twin · Real Dimension

장비를 만들기 전에
화면 안에서 먼저 돌려봅니다

프레임, 컨베이어, 스캔 헤드, 축 스트로크를 실제 치수 그대로 배치해 공정을 구성합니다. 제품이 들어와 정렬되고, 스캔 위치로 이동하고, 검사 후 배출되는 흐름을 그대로 재생해 간섭과 병목을 먼저 확인합니다. 도면 검토 단계에서 스트로크 부족이나 헤드 간격 문제를 찾아내면, 기구 제작 이후에 발생하는 재작업을 크게 줄일 수 있습니다.
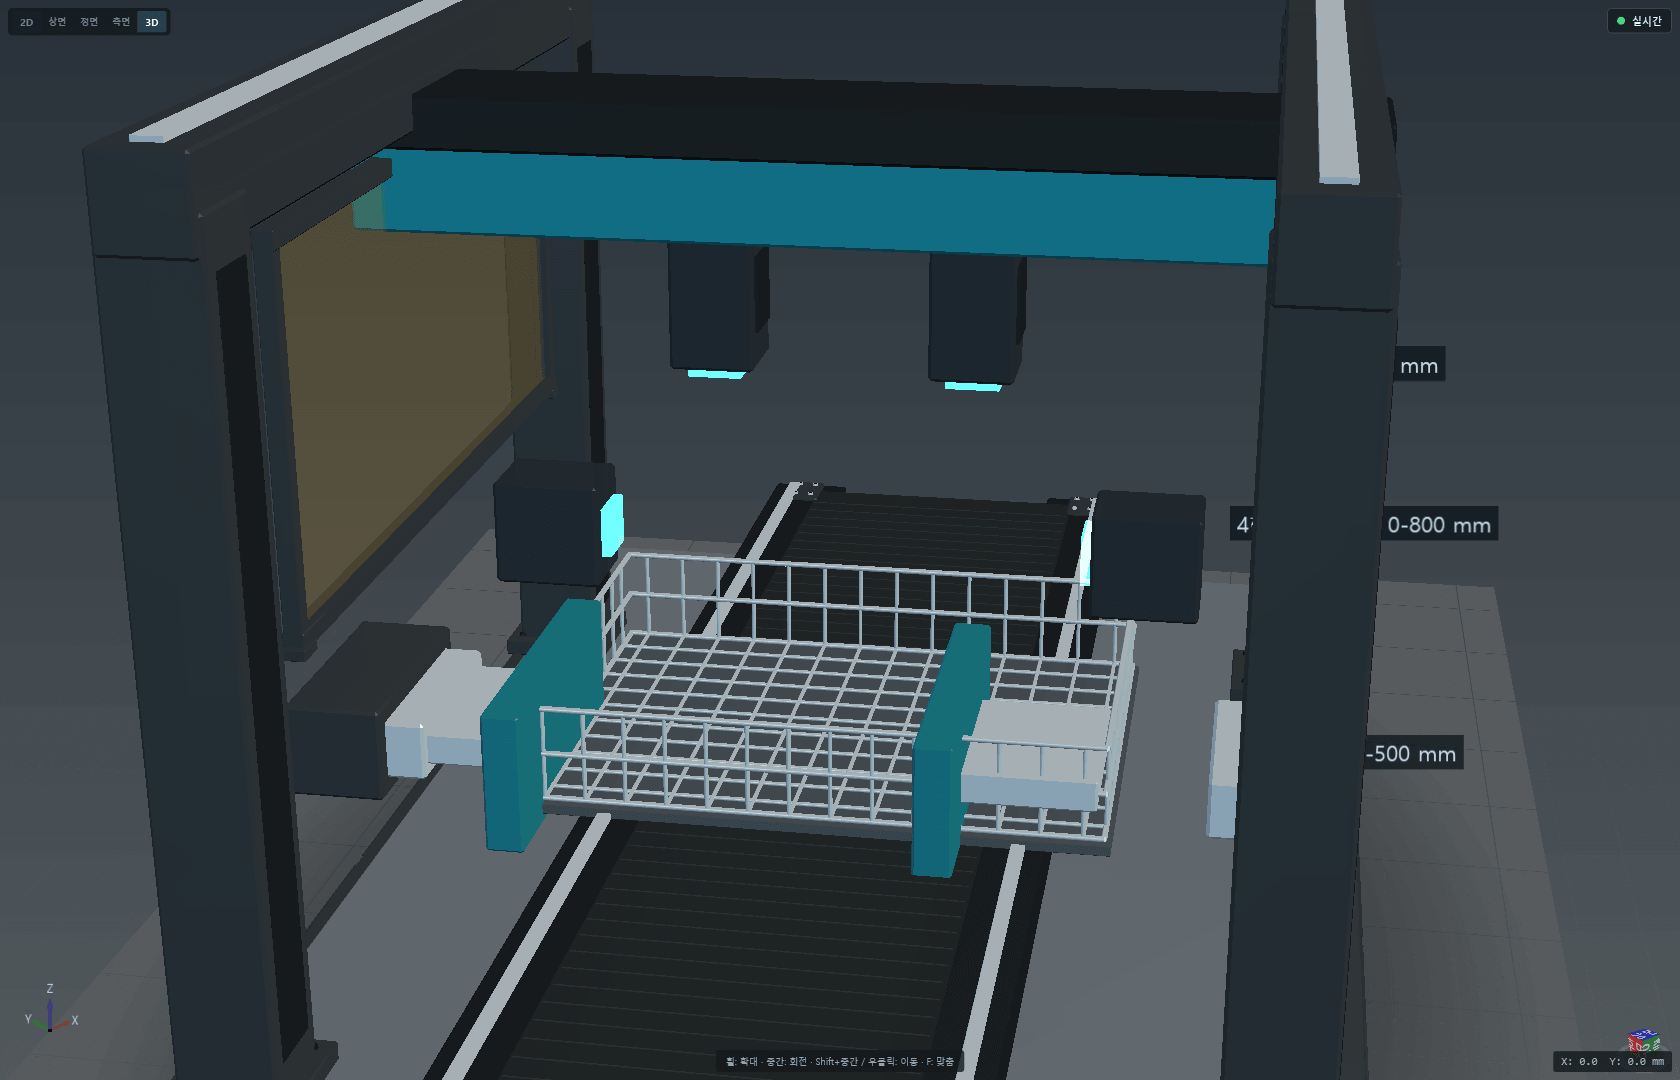
  • 실제 치수 기반 3D 공정 구성
  • 스캔 스트로크 · 헤드 간격 검증
  • 제품 흐름 재생으로 병목 확인
  • 설계 단계에서 간섭 사전 발견
IF Motion Agent - 스캔 헤드와 제품 안착부 상세 뷰
Scan Station Detail|멀티 헤드 스캔 구간을 확대해 제품 안착 위치, 헤드 높이, 이송 방향을 함께 검토합니다.
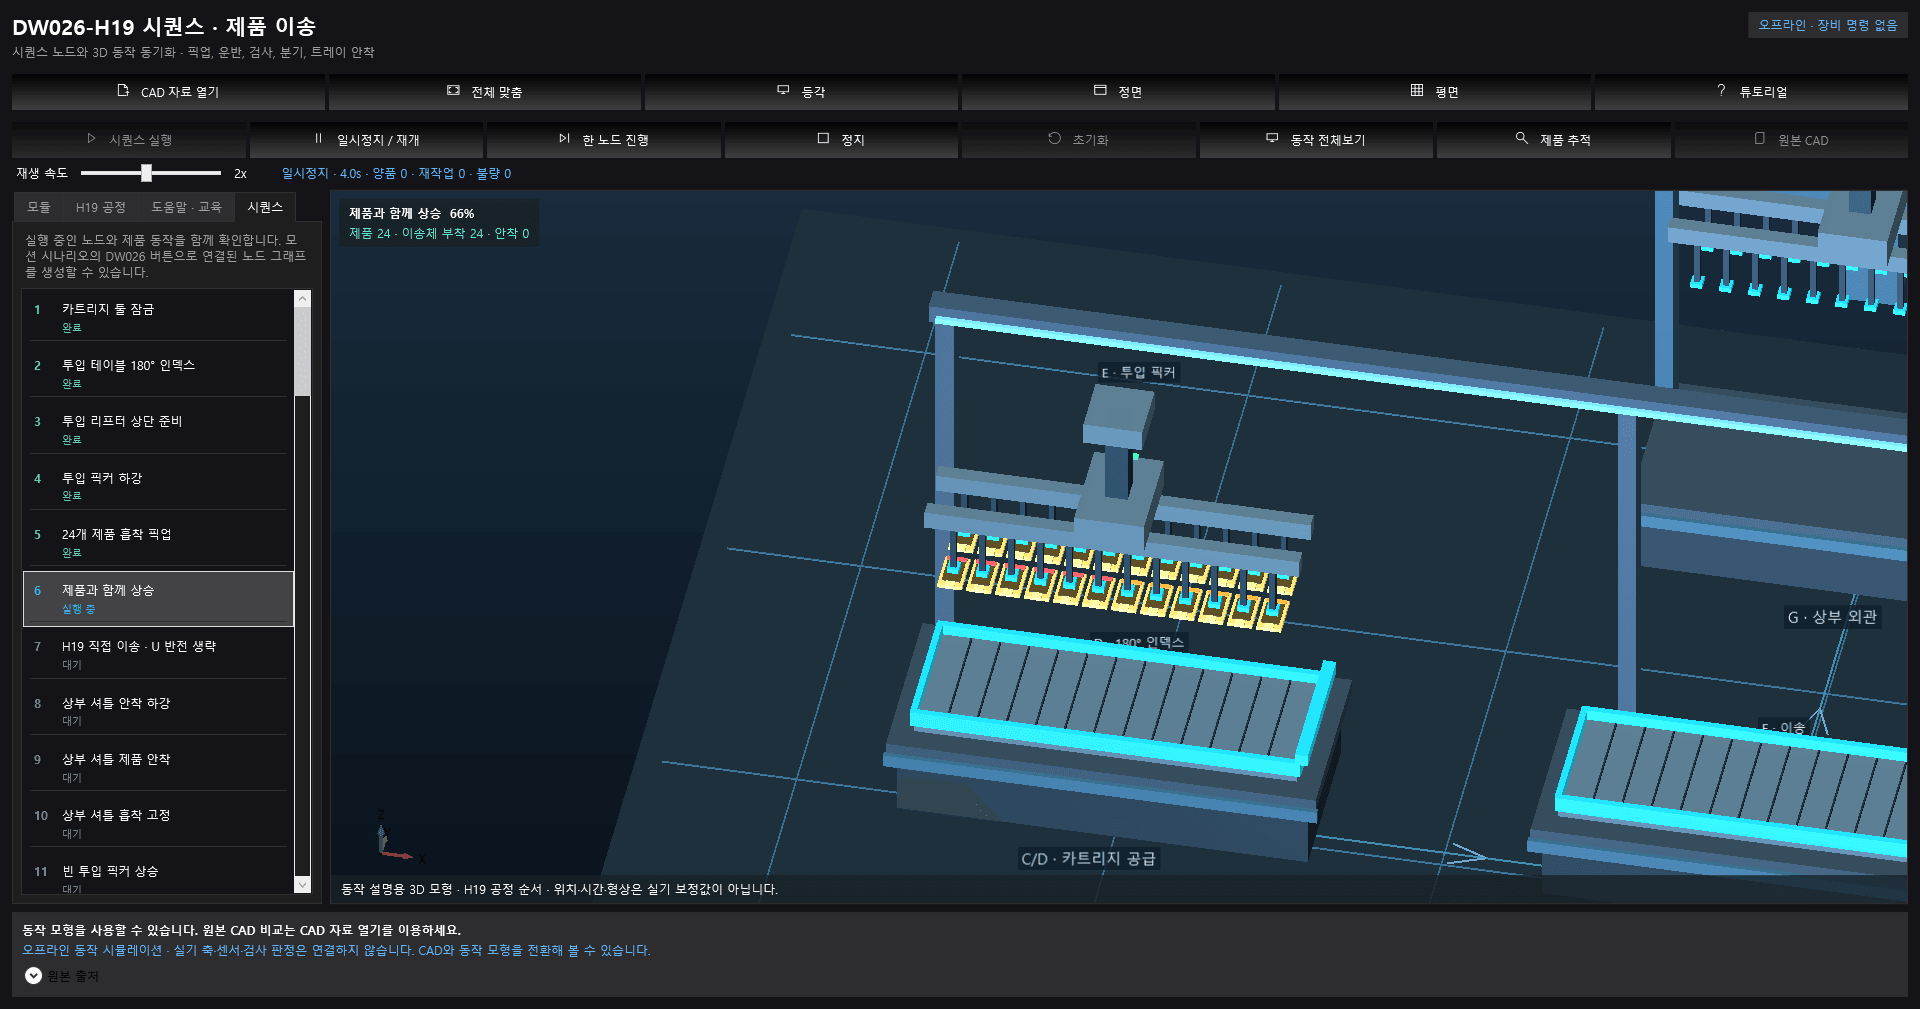
IF Motion Agent · 커버를 숨긴 상태에서 카트리지 공급부의 픽업 동작을 재생하는 화면
Sequence Playback|공정 시퀀스의 한 단계를 선택하면 해당 구간이 확대 재생됩니다. 카트리지 공급부에서 제품을 집어 올리는 동작을 실제 기구 형상 그대로 확인할 수 있습니다.
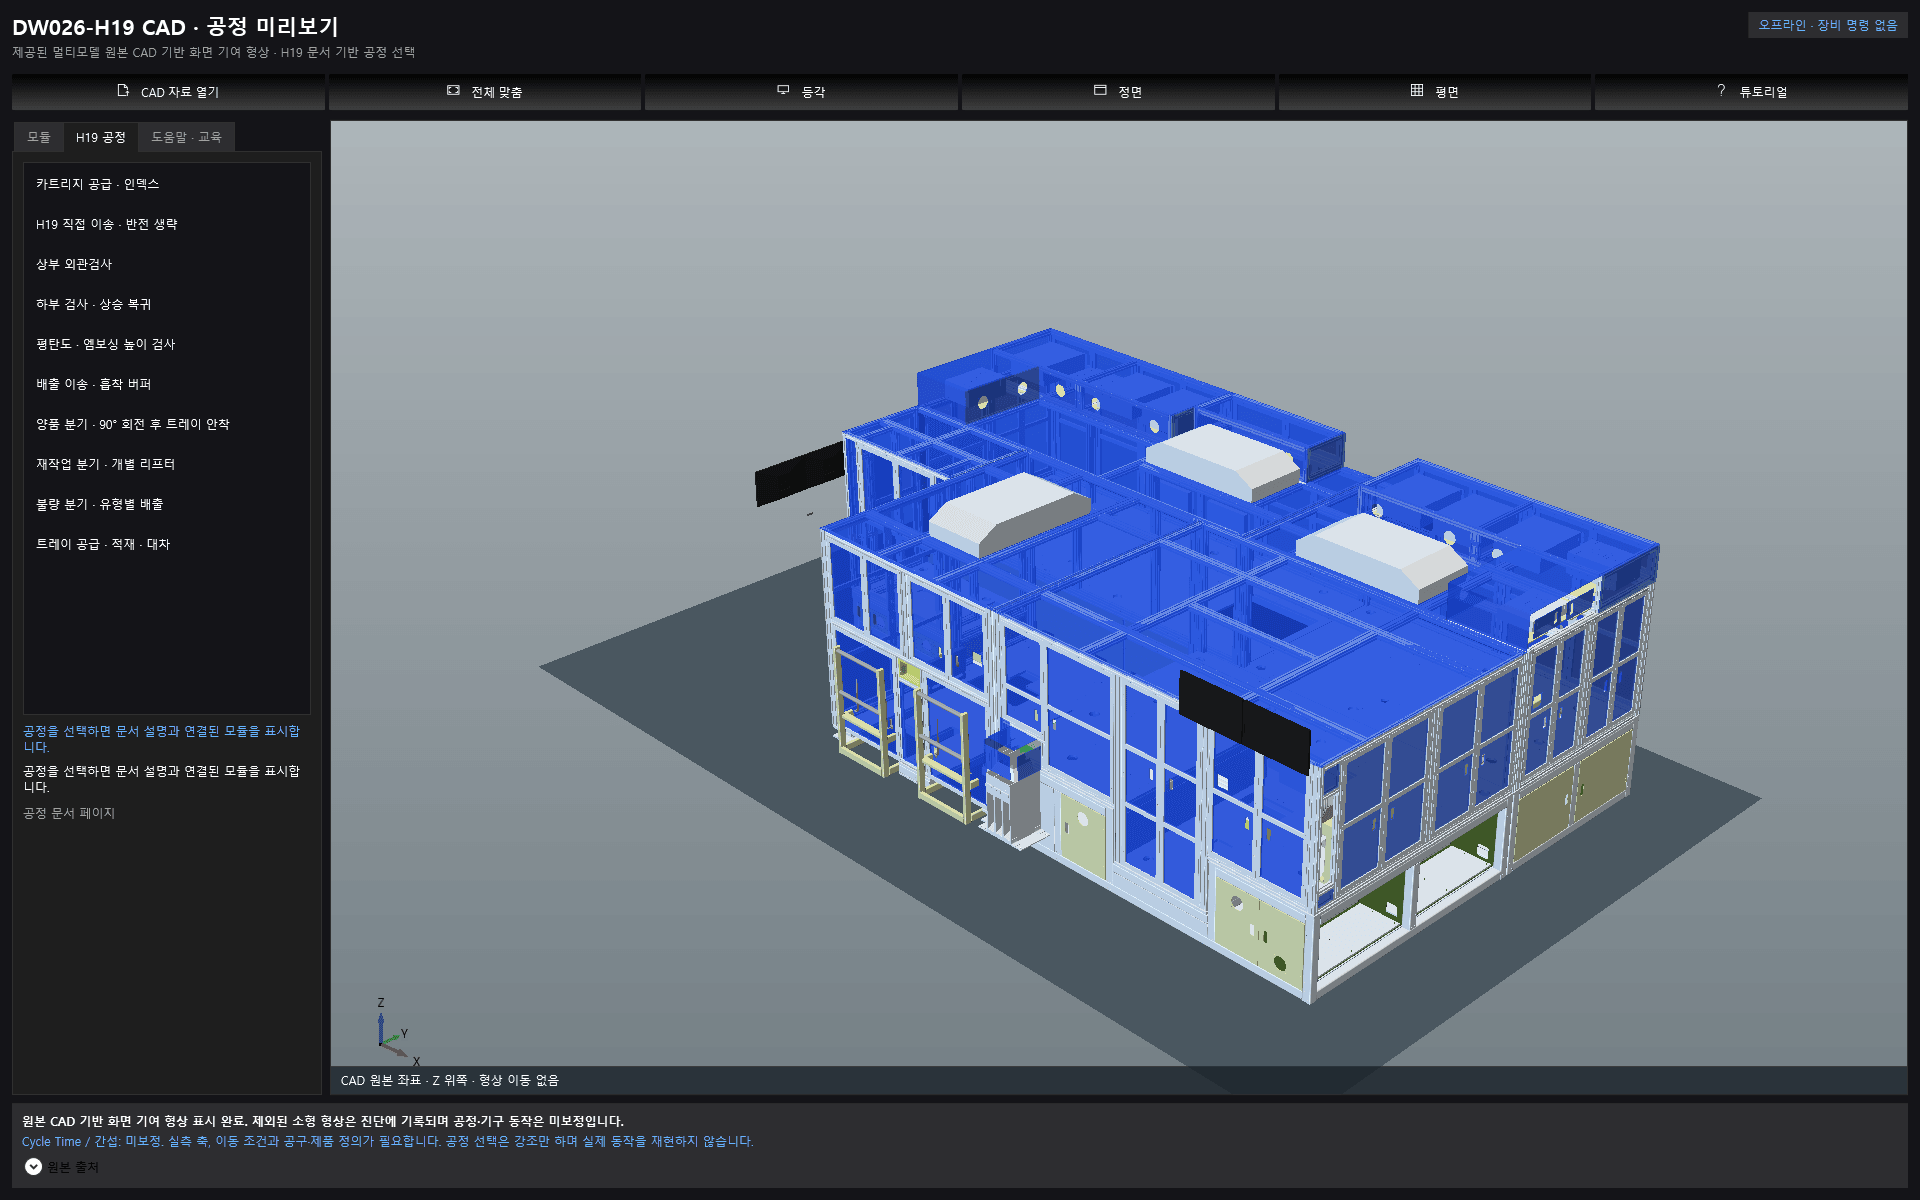
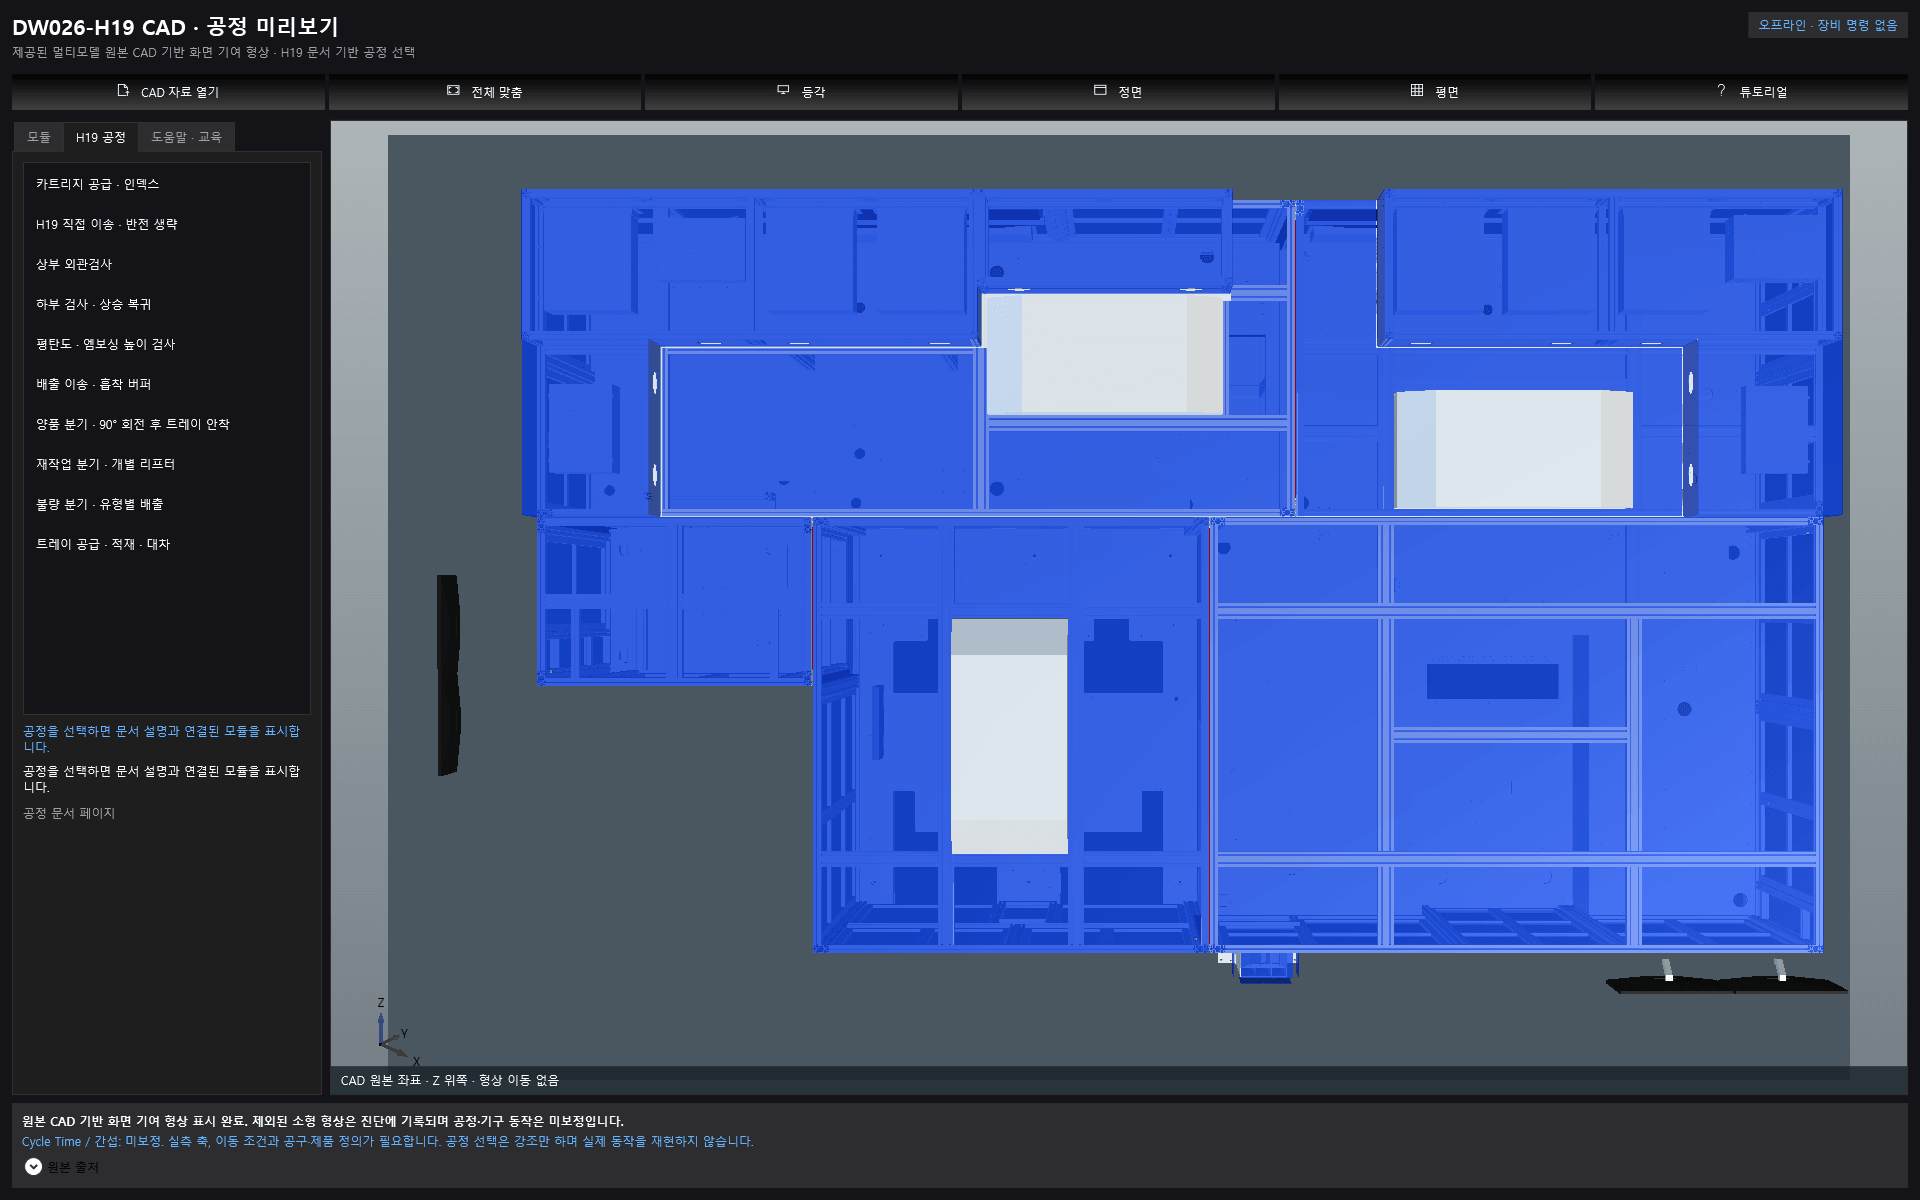
IF Motion Agent - 실 설비 CAD 를 불러와 공정을 정의한 화면
CAD Based Process|실제 설비 CAD 를 그대로 불러와 좌측 목록의 공정 단계와 형상을 연결합니다.
CAD Import · Process Definition

설비 CAD 를 그대로 불러와
공정 단계를 정의합니다

설계에서 넘어온 멀티 모델 CAD 를 원본 좌표 그대로 불러오고, 공정 단계 목록과 형상을 연결합니다. 공정을 선택하면 관련 모듈이 강조되어, 어느 기구가 어느 단계에 쓰이는지 설계·제어·검사 담당자가 같은 화면을 보며 이야기할 수 있습니다. 아래 예시는 카트리지 공급부터 검사, 양품·재작업·불량 분기, 트레이 적재까지 이어지는 인라인 설비의 공정 정의 화면입니다.
  • 카트리지 공급 · 인덱스
  • 상부 외관 검사 · 하부 검사
  • 평탄도 · 높이 검사
  • 배출 이송 · 흡착 버퍼
  • 양품 분기 · 트레이 안착
  • 재작업 · 불량 유형별 배출
IF Motion Agent - 설비 평면 배치 확인 화면
Top View|평면 뷰로 스테이션 간 거리와 반송 경로, 작업자 접근 동선을 확인합니다.
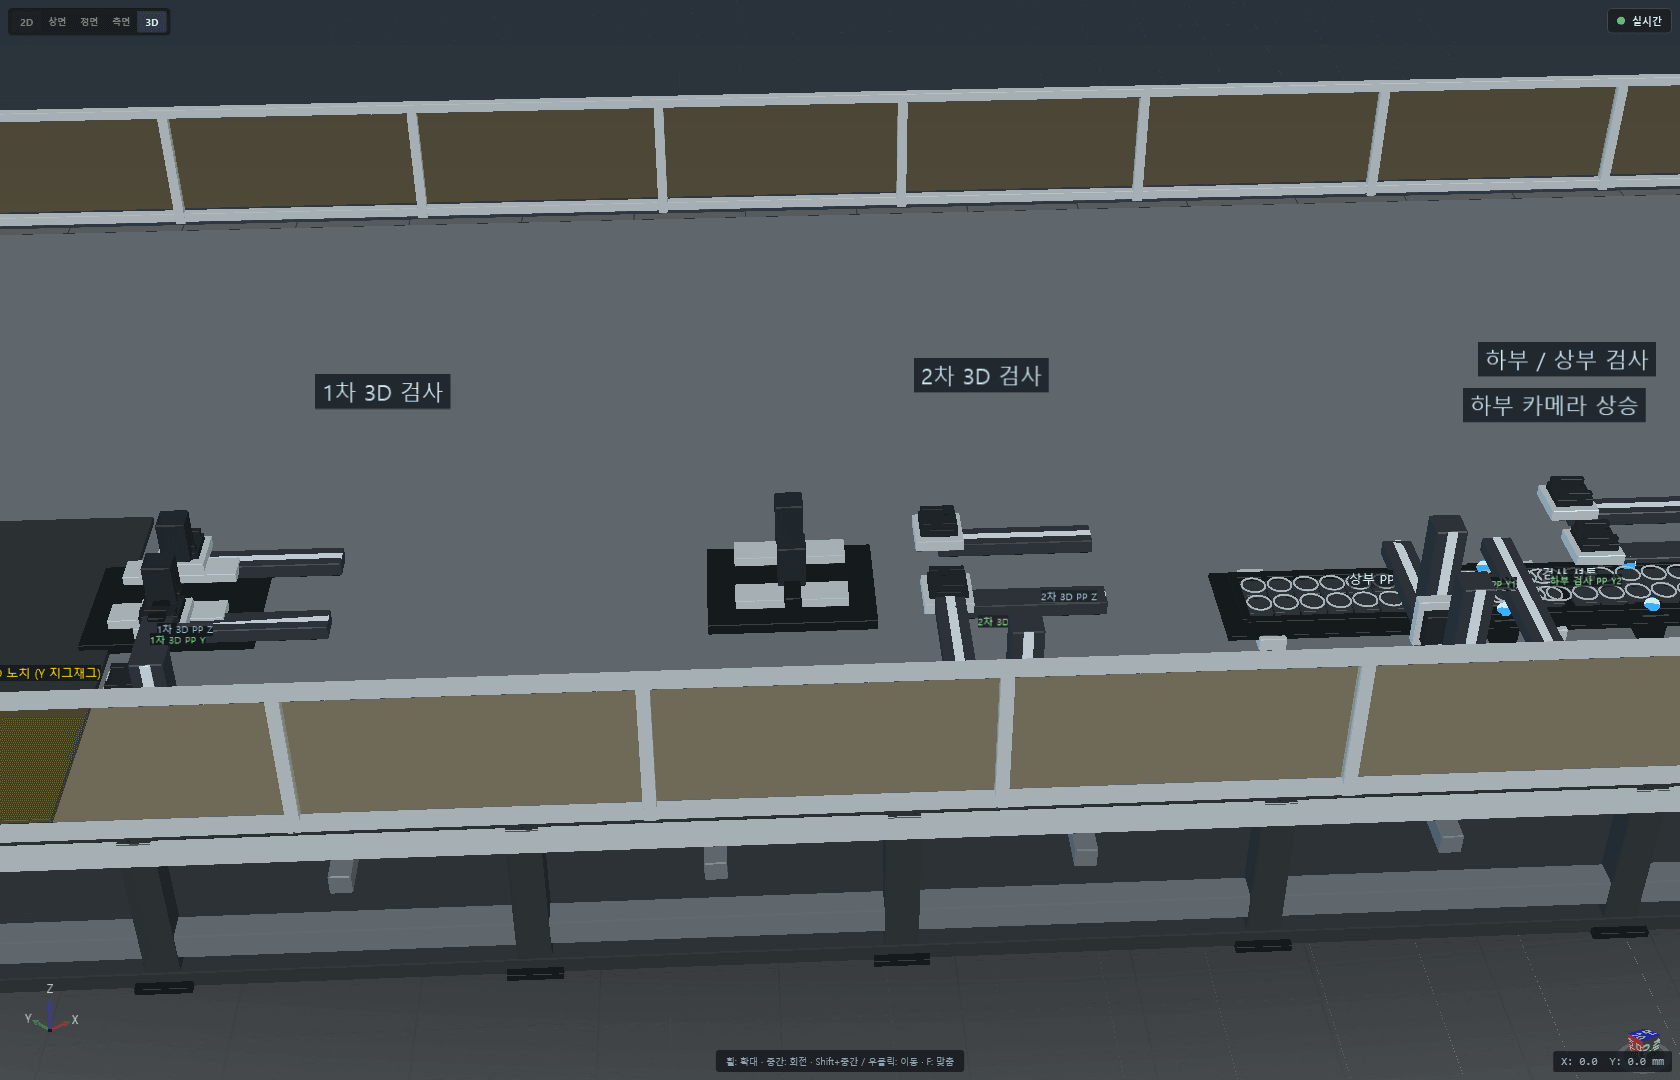
IF Motion Agent - 인라인 설비 물류 시뮬레이션 화면
Inline Logistics|로딩부터 마킹, 1차·2차 3D 검사, 하부 검사, 불량 배출까지 라인 전체 흐름을 재생.
Node Scenario · PC Control

시뮬레이션에서 검증한 순서가
그대로 실 설비 시퀀스가 됩니다

공정 단계는 노드 시나리오로 표현됩니다. 축 이동, 실린더 동작, IO 대기, 비전 요청, 판정 분기, 알람 처리 같은 블록을 순서대로 연결하면 그것이 설비 시퀀스가 됩니다. 시뮬레이션과 실제 제어가 같은 시나리오를 사용하므로, 화면에서 검증한 순서를 그대로 현장에 올릴 수 있고 변경 사항도 한쪽만 고치면 됩니다.

이동 · 동작

축 이동, 원점 복귀, 실린더 전후진을 노드로 배치하고 속도·가속·정착 조건을 지정.

대기 · 인터락

IO 상태, 안전 도어, 상위 신호를 조건으로 두고 조건 미충족 시 인터락으로 정지.

비전 요청 · 분기

검사 요청을 보내고 결과를 받아 OK / NG / 재검 경로로 분기.

집계 · 이력

사이클 시간, 생산 수량, 알람 이력을 자동 집계해 대시보드로 표시.

Let's Build Together

비전 검사 시스템 도입,
이프와 함께 시작하세요.

제품·공정·물량에 맞춰 최적의 검사기 구성을 제안해 드립니다. 요구사항만 알려주시면 빠르게 회신드리겠습니다.