제어 섹션과 비전 섹션이 여러 개인 라인,
에이전트로 이렇게 나눕니다
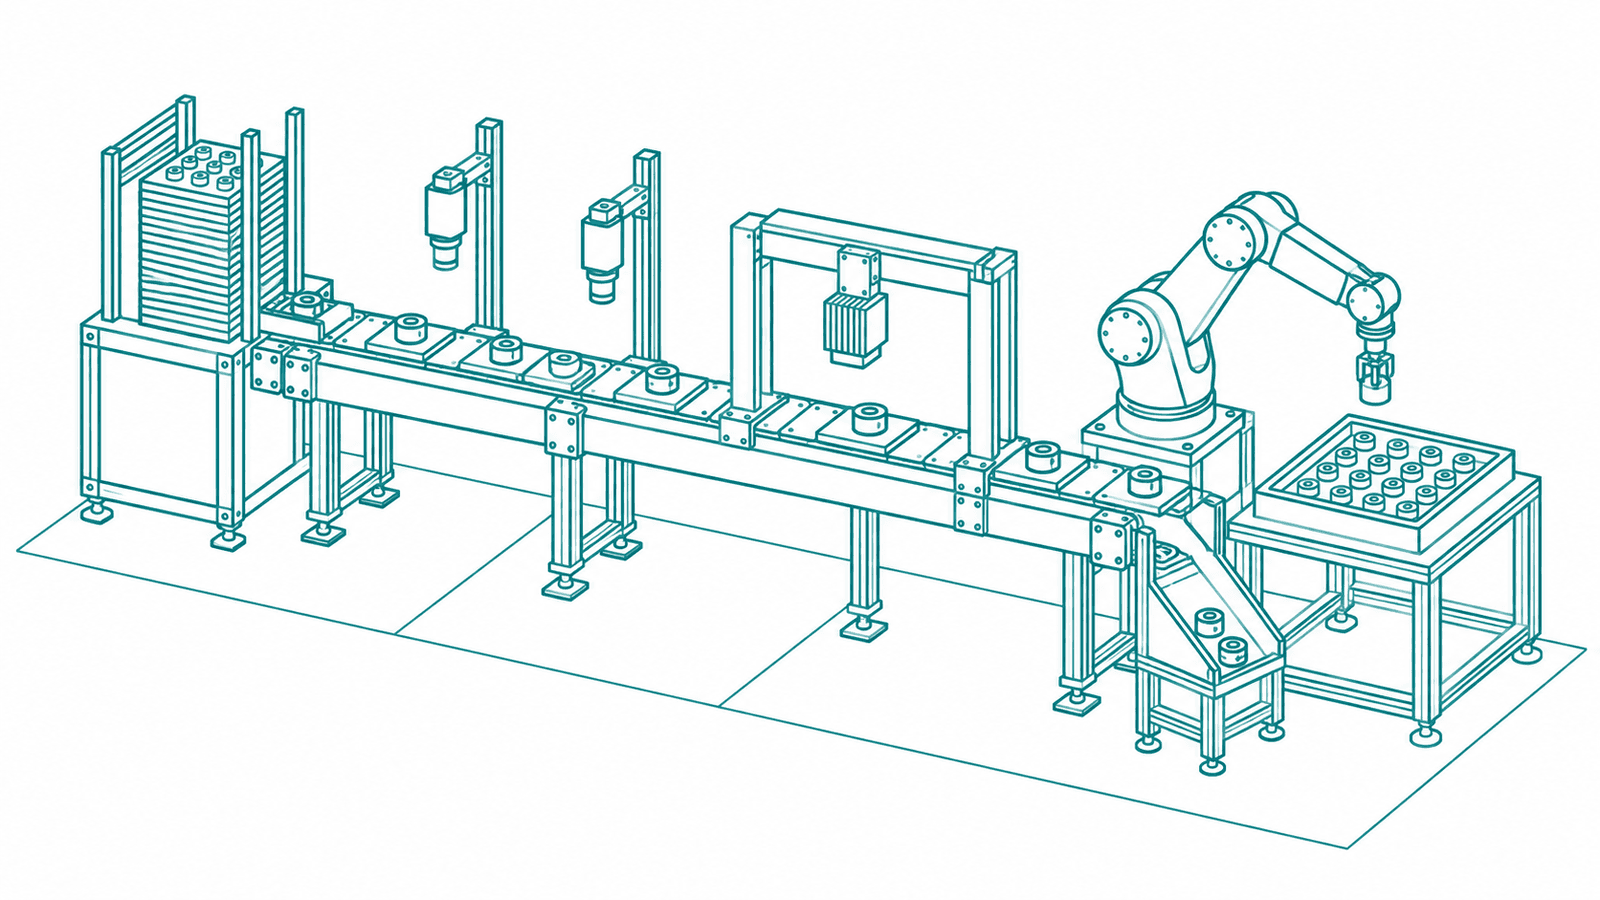
하나의 인라인 설비 안에 제어 구간이 두 곳, 비전 구간이 세 곳 있고, 마지막에 로봇이 얼라인 비전으로 집어 OK · NG 로 배출하는 구성을 예로 들었습니다. 어느 에이전트를 어디에 두고, 서로 무엇을 주고받는지 정리했습니다.
예시로 든 공정
부품을 매거진에서 투입해 외관·치수·높이를 검사하고, 양품만 트레이에 적재하는 인라인 검사 설비입니다. 설비 한 대 안에서 제어와 검사가 여러 번 번갈아 일어나는, 현장에서 가장 흔한 구성입니다.
제어 섹션 2곳
로딩·정렬 구간과 반전·배출 구간. 축과 IO, 인터락, 시퀀스를 Motion Agent 한 대가 통합 담당합니다.
비전 섹션 3곳
상부 외관, 치수 측정, 3D 높이. 검사 성격과 광학계가 다르므로 Vision Agent 를 섹션마다 독립 구성합니다.
로봇 섹션 1곳
얼라인 비전으로 실제 자세를 확인한 뒤 보정 좌표로 집고, 종합 판정에 따라 배출 위치를 나눕니다.
라인 배치
제품이 지나가는 순서대로 스테이션을 놓고, 각 스테이션을 담당할 에이전트를 지정합니다. 비전 섹션은 서로 독립적이라 한 섹션의 검사 시간이 길어져도 다른 섹션이 함께 멈추지 않습니다.
제어 섹션은 Motion Agent 가 축·IO·인터락을 담당하고, 비전 섹션마다 Vision Agent 가 독립 검사합니다. 마지막 로봇 섹션에서는 얼라인 비전 결과를 로봇 좌표로 변환해 집고, 종합 판정에 따라 OK 와 NG 로 나누어 배출합니다.(그림은 좌우로 밀어 볼 수 있습니다)
| 구간 | 담당 에이전트 | 하는 일 | 주요 장치 |
|---|---|---|---|
| 제어 섹션 A | Motion Agent | 매거진 로딩, 인덱스 이송, 스토퍼 정렬, 안전 도어 인터락 | 서보 4축 · 실린더 6점 · 센서 IO |
| 비전 섹션 1 | Vision Agent #1 | 상부 외관 검사. 룰베이스로 형상을 잡고 판정이 애매한 결함만 AI 로 보강 | 에어리어 카메라 2대 · 링 조명 |
| 비전 섹션 2 | Vision Agent #2 | 치수 측정. 기준점 정렬 후 피치·간격·직경을 측정해 규격과 비교 | 에어리어 카메라 1대 · 백라이트 |
| 비전 섹션 3 | Vision Agent #3 | 3D 스캔. 높이·단차·평탄도를 측정하고 2D 로 판별이 어려운 들뜸을 검출 | 3D 프로파일 센서 · 스캔 축 연동 |
| 제어 섹션 B | Motion Agent | 검사 완료 제품 반전, 흡착 버퍼 이송, 로봇 픽업 위치까지 정위치 정렬 | 서보 3축 · 진공 · 버퍼 센서 |
| 로봇 섹션 | Robot Agent + 얼라인 비전 | 얼라인 촬영으로 실제 자세를 확인해 보정 좌표로 픽업. 판정에 따라 OK 트레이 또는 NG 슈트로 배출 | 6축 로봇 · 얼라인 카메라 · 그리퍼 |
비전 섹션을 한 대로 몰지 않고 나누는 이유는 두 가지입니다. 첫째, 광학계와 조명 조건이 섹션마다 달라 한 프로그램에서 다루면 설정이 서로 얽힙니다. 둘째, 한 섹션의 검사 시간이 늘어나도 다른 섹션은 그대로 돌아가 전체 택트를 지킬 수 있습니다.
에이전트끼리 주고받는 것
설비를 움직이는 주체는 Motion Agent 입니다. 검사와 로봇은 요청을 받아 결과를 돌려주는 구조라, 흐름을 따라가면 어느 시점에 무엇이 오가는지 그대로 드러납니다.
검사 요청과 결과 회신
제품이 스테이션에 도착하면 Motion Agent 가 제품 ID 와 스테이션 번호를 실어 검사를 요청합니다. Vision Agent 는 촬영·판정 후 판정 코드와 측정값을 회신하고, 같은 내용을 이력으로 저장합니다. 요청과 응답 형식은 문자열 전문으로 정의해 두므로, 상위 시스템 규격이 바뀌어도 항목 매핑만 고치면 됩니다.
- 요청: 제품 ID · 스테이션 번호 · 레시피 번호
- 응답: 판정 코드 · 항목별 측정값 · 처리 시간
- 이력: 결과 이미지 · 판정 근거 · LOT 정보
얼라인 좌표 전달
로봇이 집기 직전 얼라인 카메라로 제품의 실제 자세를 봅니다. 티칭 기준 위치와의 차이를 dx, dy, dθ 로 계산해 로봇에 넘기면, 로봇은 티칭 포즈에 보정을 더해 집습니다. 제품이 버퍼에서 조금 틀어져 있어도 그리퍼가 같은 자리를 잡습니다.
- 카메라 좌표에서 로봇 좌표로 변환(캘리브레이션)
- 보정량이 허용 범위를 넘으면 픽업 중단 후 알람
- 보정 결과는 이력으로 남겨 추세를 확인
판정을 못 낸 경우의 처리
검사에 실패했거나 얼라인 보정량이 허용 범위를 넘으면, 그럴듯한 기본값으로 넘기지 않고 해당 사이클을 NG 로 처리하고 알람을 냅니다. 결과를 못 낸 상황을 운영자가 바로 아는 것이 잘못된 결과가 조용히 흘러가는 것보다 안전하기 때문입니다.
투입 전에 화면에서 먼저 검증
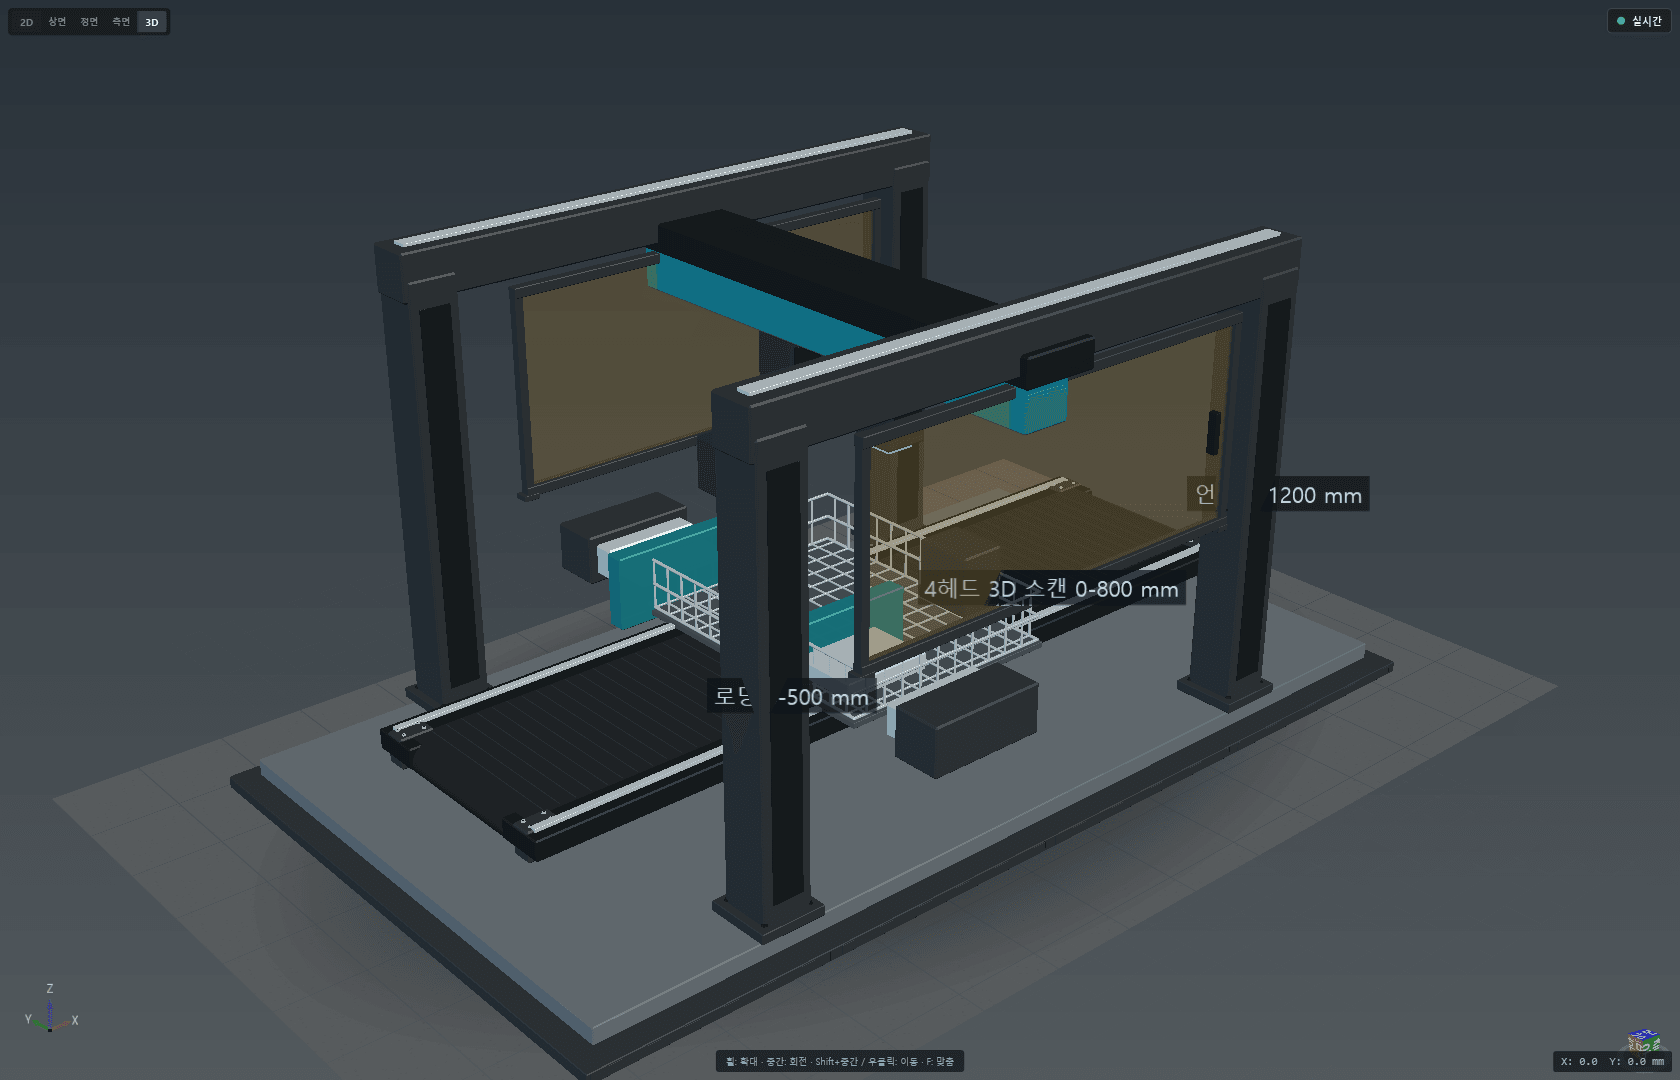
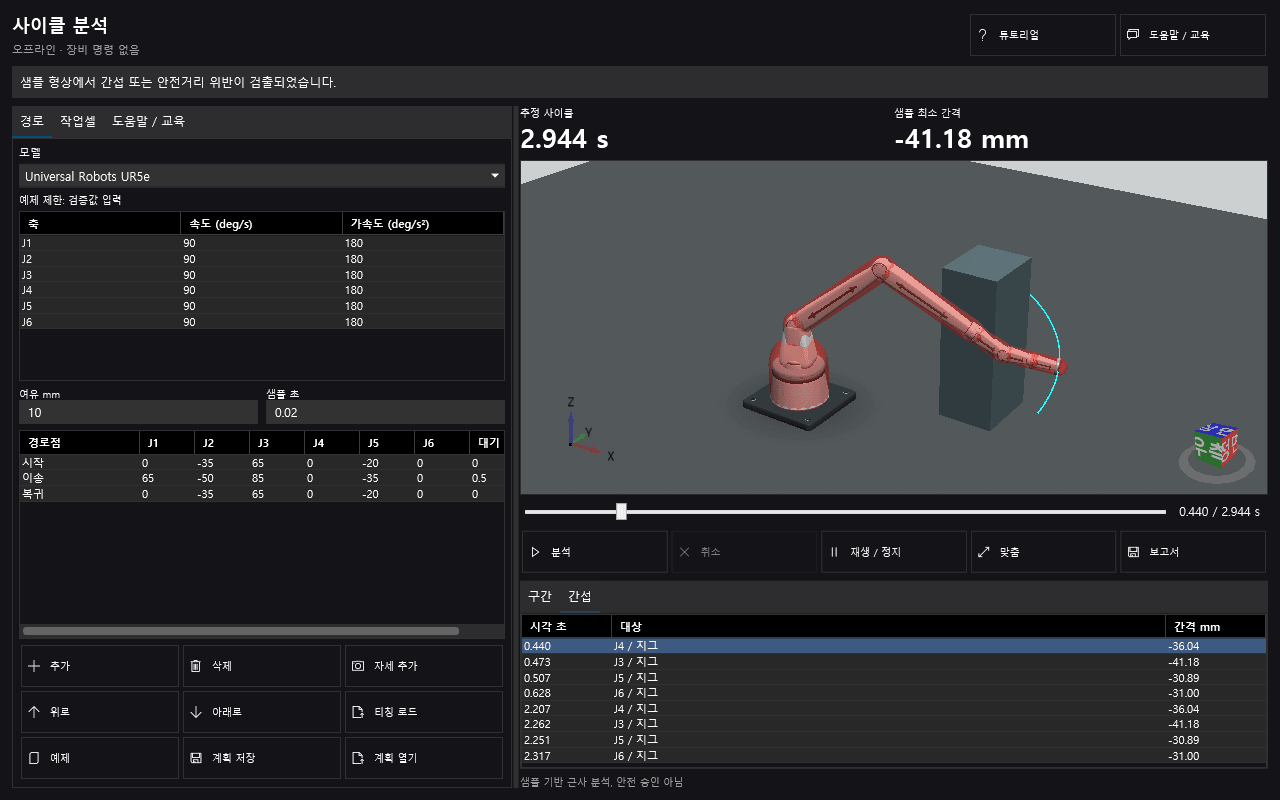
배치와 흐름을 정한 다음에는 설비를 만들기 전에 화면 안에서 돌려봅니다. 여기서 걸러낸 문제는 기구 제작 이후에 고치는 것보다 비용이 훨씬 적게 듭니다.
| 구간 | 담당 | 소요 | 비고 |
|---|---|---|---|
| 로딩 · 정렬 | Motion | 1.2 s | 인덱스 이송과 정렬을 겹쳐 수행 |
| 비전 1 상부 외관 | Vision #1 | 0.9 s | 촬영 0.2 s + 판정 0.7 s |
| 비전 2 치수 | Vision #2 | 0.8 s | 정렬 보정 후 측정 |
| 비전 3 3D 높이 | Vision #3 | 1.5 s | 스캔 축 이동과 동시 진행 |
| 반전 · 버퍼 이송 | Motion | 1.0 s | 검사 결과 취합 구간 |
| 얼라인 · 픽업 | Robot + 얼라인 비전 | 1.1 s | 촬영 0.2 s + 보정 이동 |
| OK · NG 배출 | Robot | 1.3 s | 판정별 목적지 분기 |
스테이션이 병렬로 돌아가므로 전체 택트는 합계가 아니라 가장 느린 구간이 결정합니다. 위 구성에서는 3D 스캔 구간이 병목이므로, 스캔 축 이동과 데이터 처리를 겹치거나 스캔 폭을 나누는 방식으로 개선합니다. 이런 판단을 설비 제작 전에 시뮬레이션으로 확인합니다.
구축 순서
공정 정의와 시뮬레이션
설비 CAD 를 Motion Agent 에 불러와 스테이션과 공정 단계를 정의하고, 제품 흐름을 재생해 스트로크와 간섭을 먼저 확인합니다. 이 단계에서 비전 섹션 개수와 위치, 로봇 도달 범위가 결정됩니다.
로봇 경로와 간섭 검증
Robot Agent 에서 픽업·배출 경로를 만들고 사이클 타임과 최소 간격을 계산합니다. 간섭 구간이 나오면 지그 위치나 경로점을 고쳐 다시 확인합니다.
검사 시나리오 구성
비전 섹션마다 Vision Agent 에서 노드 시나리오를 만듭니다. 샘플 이미지로 판정 기준을 잡고, 필요한 항목만 AI 모델을 학습해 노드에 연결합니다.
통신 규약 정리
요청과 응답 전문을 확정합니다. 제품 ID, 스테이션 번호, 판정 코드, 측정값, 좌표 보정값의 형식을 문서로 남기고 시뮬레이터로 먼저 통신을 검증합니다.
현장 티칭과 시운전
PC 펜던트로 로봇 포즈를 티칭하고, 실제 제품으로 비전 기준점을 다시 맞춥니다. 시뮬레이션에서 확정한 시퀀스를 그대로 올려 시운전합니다.
양산 운영과 이력
운영 화면은 Custom UI 로 구성하고, 생산 수량·사이클·검사 이력·알람을 자동 집계합니다. 출하 전에는 저장 이미지를 LOT 단위로 재검사해 품질을 확인합니다.
이렇게 구성하면 달라지는 것
담당이 명확해집니다
설비가 멈췄을 때 축 문제인지 검사 문제인지 로봇 문제인지 화면에서 바로 구분됩니다. 알람과 이력이 에이전트별로 남기 때문입니다.
바꾸기 쉬워집니다
검사 기준을 바꿀 때 제어 프로그램을 건드리지 않습니다. 비전 섹션의 시나리오만 고치면 되고, 전문 형식이 같으면 설비는 그대로 돌아갑니다.
품목 추가가 빨라집니다
새 품목은 레시피와 시나리오를 추가하는 일이 됩니다. 개발자를 다시 부르지 않고 현장에서 준비할 수 있습니다.
비전 검사 시스템 도입,
이프와 함께 시작하세요.
제품·공정·물량에 맞춰 최적의 검사기 구성을 제안해 드립니다. 요구사항만 알려주시면 빠르게 회신드리겠습니다.