안녕하세요. (주)이프입니다. 새로 만든 검사 장비 노하우 메뉴의 첫 글은 라인스캔 카메라 검사 장비를 고를 때 꼭 따져야 할 것들입니다. 필름 · 강판 · 원단처럼 끝없이 흘러가는 제품이나, 길고 넓은 제품을 한 번에 보려면 머신비전에서 라인스캔이 답일 때가 많습니다. 다만 에어리어 카메라와 계산 방법이 달라서, 사양을 잘못 잡으면 결함이 길쭉하게 늘어나거나 아예 안 보입니다.
핵심
라인스캔은 가로 분해능은 카메라가, 세로 분해능은 이송 속도와 라인 레이트가 정합니다. 두 값을 같이 맞추고, 그 짧은 노출 시간을 견딜 만큼 밝은 조명을 준비하는 것이 출발점입니다.
1. 언제 라인스캔을 고르나
| 상황 | 라인스캔이 유리한 이유 |
|---|---|
| 연속 웹 (필름 · 강판 · 원단 · 분리막) | 끝이 없는 제품을 이음매 없이 계속 볼 수 있음 |
| 폭이 넓은 제품 | 한 줄에 수천 ~ 수만 화소라 넓은 폭을 높은 분해능으로 |
| 원통 · 회전체 외주면 | 제품을 돌리며 찍으면 펼친 영상을 얻음 |
| 긴 판재 · 프레임 | 여러 장을 찍어 붙이는 것보다 왜곡과 이음이 적음 |
반대로 제품이 작고 멈춰 설 수 있거나, 한 장에 다 들어오면 에어리어 카메라가 세팅과 유지보수 모두 쉽습니다.
2. 가로 분해능 : 시야 폭과 화소 수
가로 분해능은 시야 폭 ÷ 센서 화소 수입니다. 찾아야 할 결함이 최소 3화소 이상 걸리도록 잡는 것이 일반적인 출발점입니다.
- 예시 : 폭 600 mm, 최소 결함 0.1 mm → 화소당 약 0.033 mm 필요 → 약 18,000 화소
- 한 대로 부족하면 16k 카메라 두 대로 폭을 나누고, 경계는 일정 폭을 겹쳐 놓습니다(겹침 구간에서 결함이 반으로 잘리지 않게)
3. 세로 분해능 : 이송 속도와 라인 레이트
세로 분해능은 이송 속도 ÷ 라인 레이트입니다. 가로와 세로 분해능을 같게 맞춰야 원이 원으로, 정사각 결함이 정사각으로 보입니다.
- 예시 : 30 m/min = 500 mm/s, 세로 0.05 mm 목표 → 500 ÷ 0.05 = 10,000 라인/초 (10 kHz)
- 카메라 최대 라인 레이트는 필요값보다 20 ~ 30% 여유 있게 고릅니다. 라인 속도를 올리는 증설이 흔하기 때문입니다.
4. 동기 : 엔코더 트리거가 기본
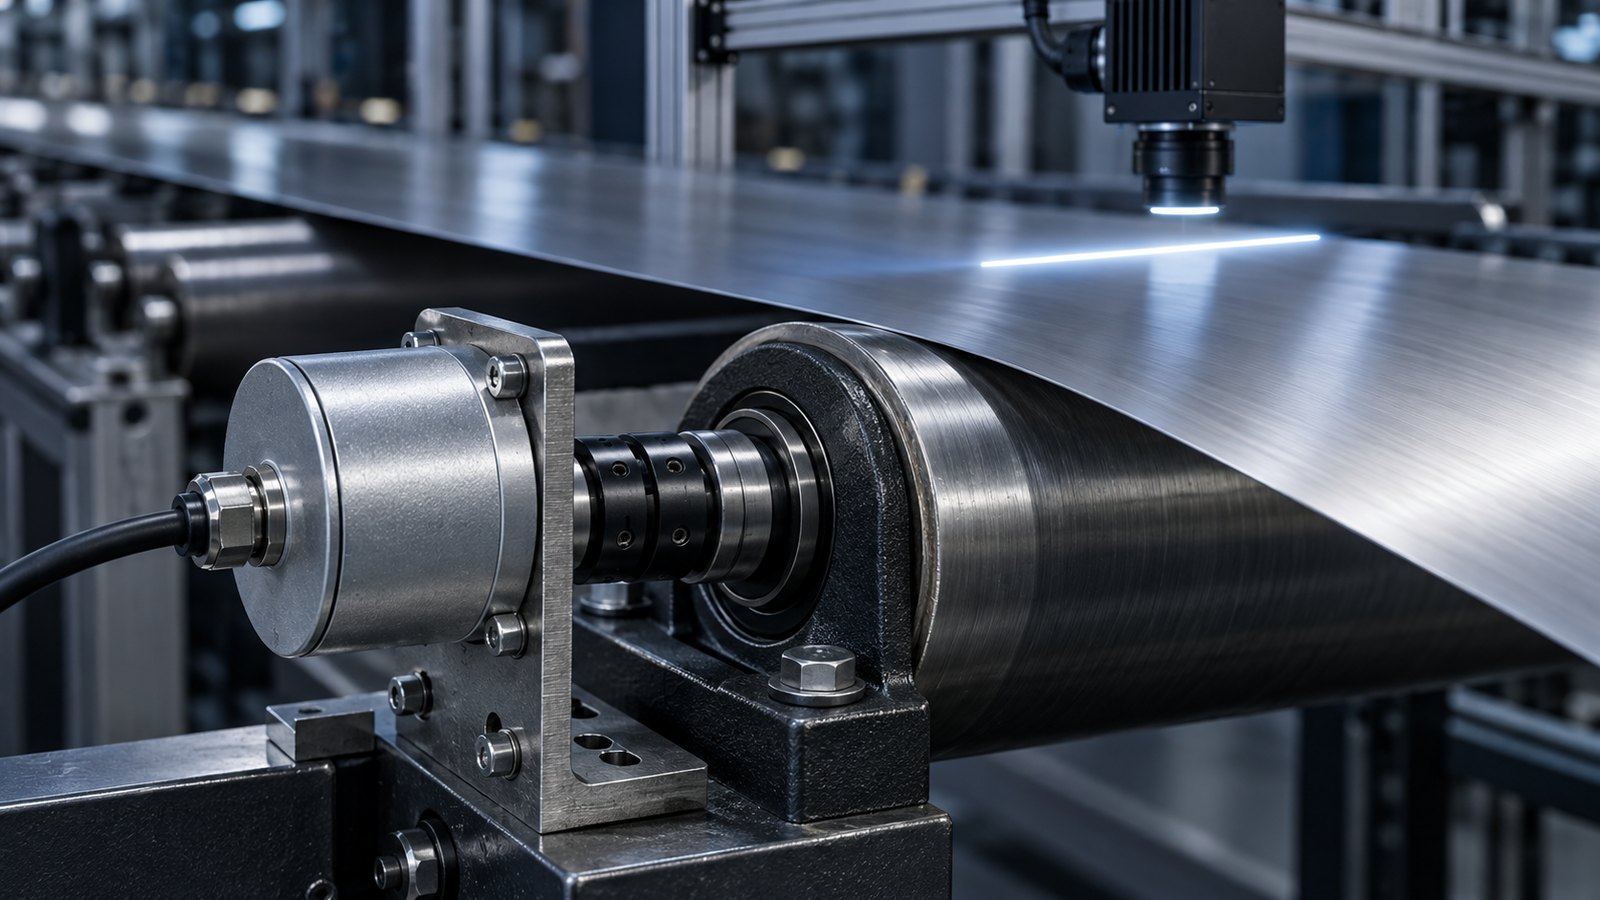
이송 속도가 조금만 바뀌어도 고정 주기로 찍으면 영상이 늘어나거나 눌립니다. 롤러 축이나 모터에 엔코더를 달아 일정 이동 거리마다 한 줄을 찍게 하면 속도가 변해도 세로 분해능이 일정합니다.
- 엔코더 펄스를 분주 · 체배해 "한 줄 = 몇 mm" 를 정확히 맞춥니다
- 롤러와 제품 사이 미끄러짐이 있으면 제품에 직접 닿는 측정 롤을 씁니다
- 가감속 구간(라인 기동 · 정지)은 영상이 불안정하므로 판정 제외 구간을 정해 둡니다
5. 조명 : 짧은 노출을 견딜 만큼 밝게
10 kHz 라면 한 줄의 노출 시간은 최대 100 µs 입니다. 에어리어 카메라보다 훨씬 짧아서 고휘도 라인 조명이 필수입니다.
- 명시야 · 암시야 · 투과 중 결함이 보이는 방식을 샘플로 먼저 확인
- 조명 선과 카메라 시선을 정확히 겹치는 정렬 기구 (몇 mm 만 어긋나도 밝기가 크게 떨어짐)
- 폭 방향 밝기 불균일은 쉐이딩(플랫 필드) 보정으로 평탄화
- 발열이 큰 고휘도 조명은 방열과 수명(구동 전류)을 같이 설계
6. 렌즈 · 데이터량 · 기구
| 항목 | 확인할 것 |
|---|---|
| 렌즈 | 긴 센서(예 : 16k 화소)를 덮는 큰 이미지 서클 렌즈, 주변부 밝기 · 해상력 저하 확인 |
| 데이터량 | 16k × 10 kHz × 8bit ≈ 160 MB/s (1대). 인터페이스 · 프레임 그래버 · PC 대역폭을 대수만큼 합산 |
| 기구 | 웹 흔들림이 피사계 심도 안에 들도록 롤러 위에서 촬상, 카메라 진동 차단 |
| 처리 | 끝없는 영상을 일정 길이로 잘라 검사하고, 결함 위치를 길이 방향 좌표로 기록 |
Vision Agent 에서는 긴 영상을 타일로 나눠 검사하고 다시 합치는 노드(Tile Image · Tile Image Merge)와 CXP 카메라 연결을 지원해, 라인스캔 영상을 같은 노드 시나리오로 다룹니다.
7. 선정 체크리스트
| No | 항목 | 정할 값 |
|---|---|---|
| 1 | 최소 결함 크기 | 몇 mm 결함을 몇 화소로 볼지 |
| 2 | 시야 폭 · 대수 | 폭 ÷ 분해능 → 화소 수 → 카메라 대수 · 겹침 폭 |
| 3 | 라인 속도 | 최대 · 증설 계획 속도 → 라인 레이트 (여유 20 ~ 30%) |
| 4 | 동기 방식 | 엔코더 위치 · 분주 비 · 가감속 구간 처리 |
| 5 | 조명 방식 | 명시야 · 암시야 · 투과, 밝기 여유, 정렬 기구 |
| 6 | 데이터 처리 | 대역폭 합계, 영상 분할 길이, 처리 시간 예산 |
| 7 | 기구 환경 | 촬상 위치(롤러 위), 진동 · 분진 · 온도 |
마치며
라인스캔은 계산이 맞으면 넓은 제품을 가장 안정적으로 보는 방법입니다. 반대로 분해능과 속도, 조명 중 하나만 어긋나도 결과가 크게 흔들립니다. 다음 글에서는 렌즈 대신 밀착형 센서를 쓰는 롤투롤 장비의 CIS 카메라를 쓸 때 주의할 점을 정리하겠습니다.