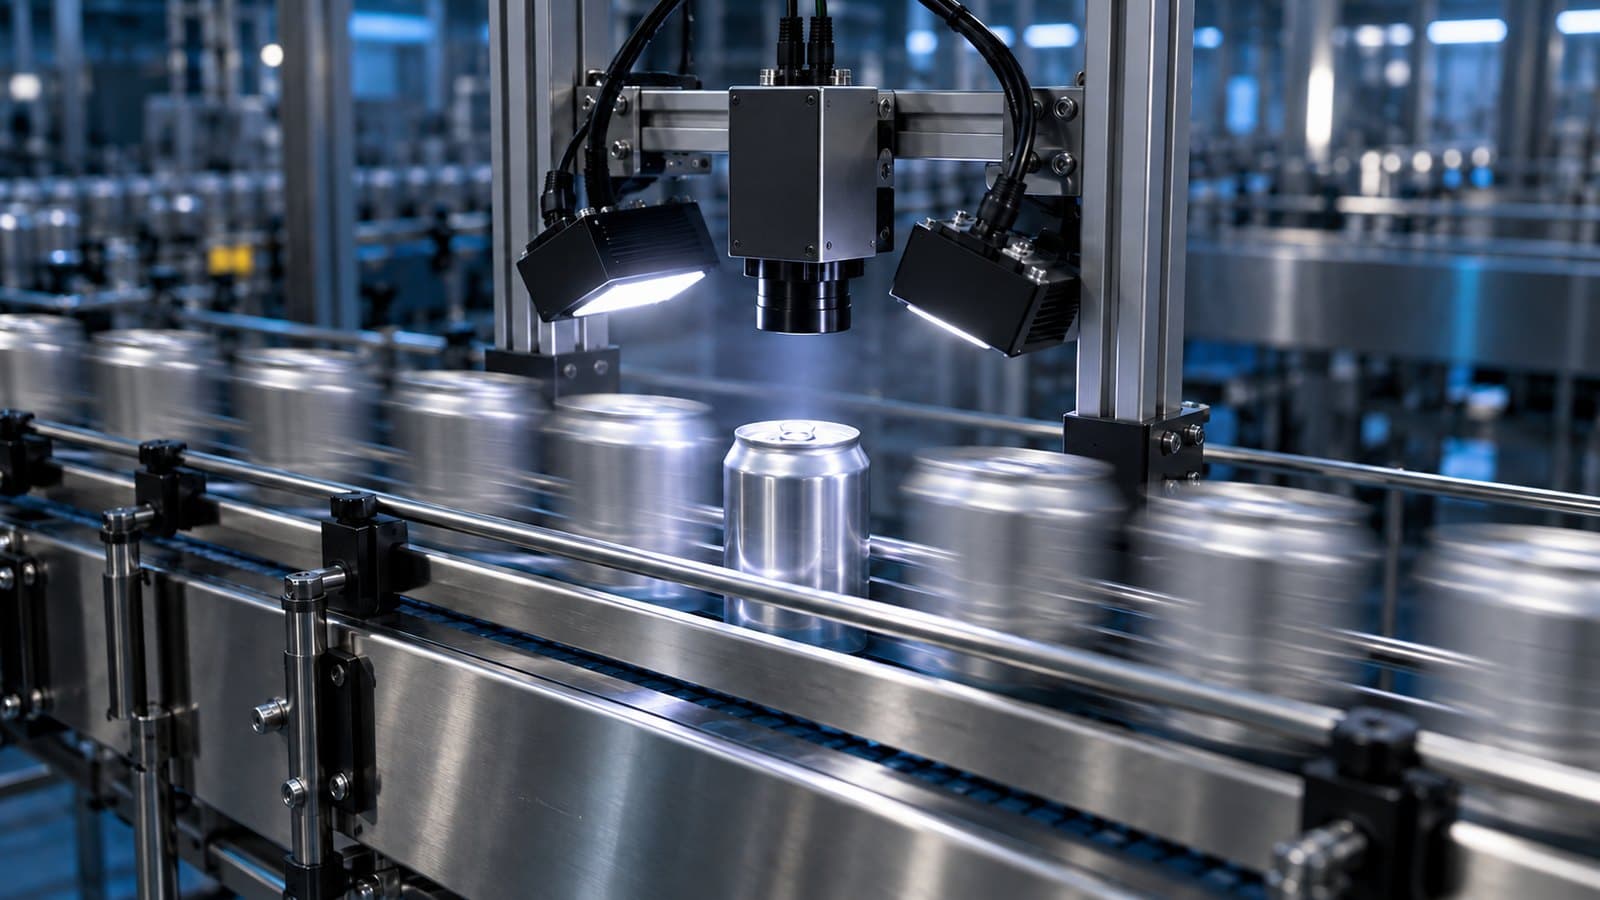
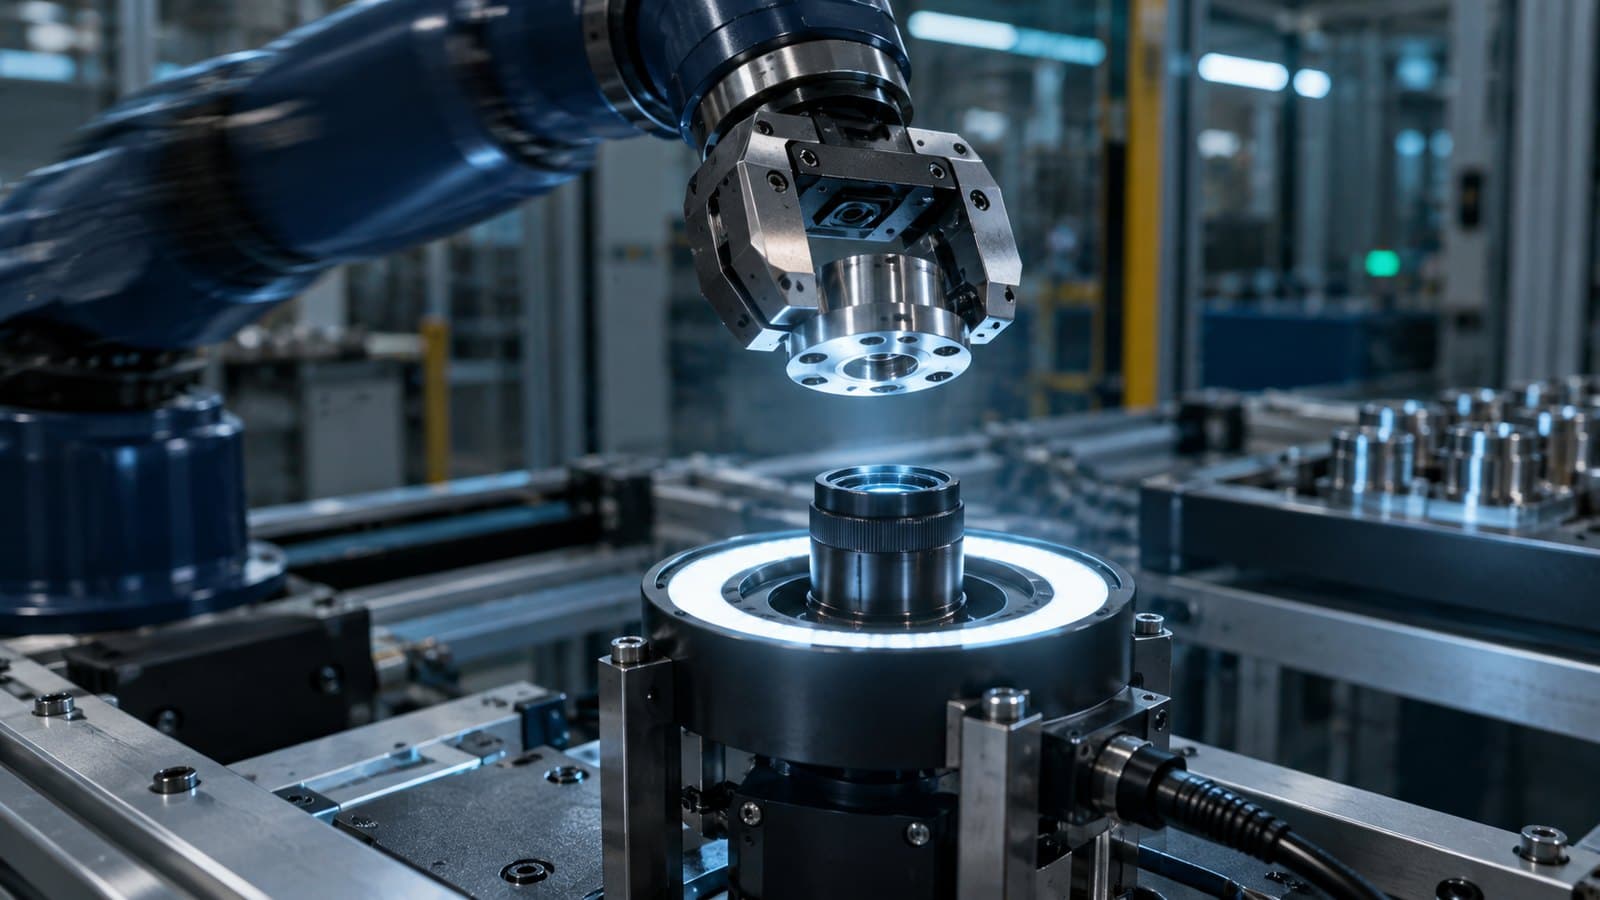
안녕하세요. (주)이프입니다. 검사 장비 노하우 세 번째 글은 플라잉 촬상입니다. 로봇이나 컨베이어가 제품을 멈추지 않고 카메라 앞을 지나가는 순간에 찍는 방식으로, 멈춤 · 정착 시간이 사라져 사이클 타임이 크게 줄어듭니다. 대신 모션 블러, 트리거 지연과 흔들림, 노출과 스트로브 펄스 타이밍을 정확히 맞춰야 영상이 쓸 만해집니다.
핵심
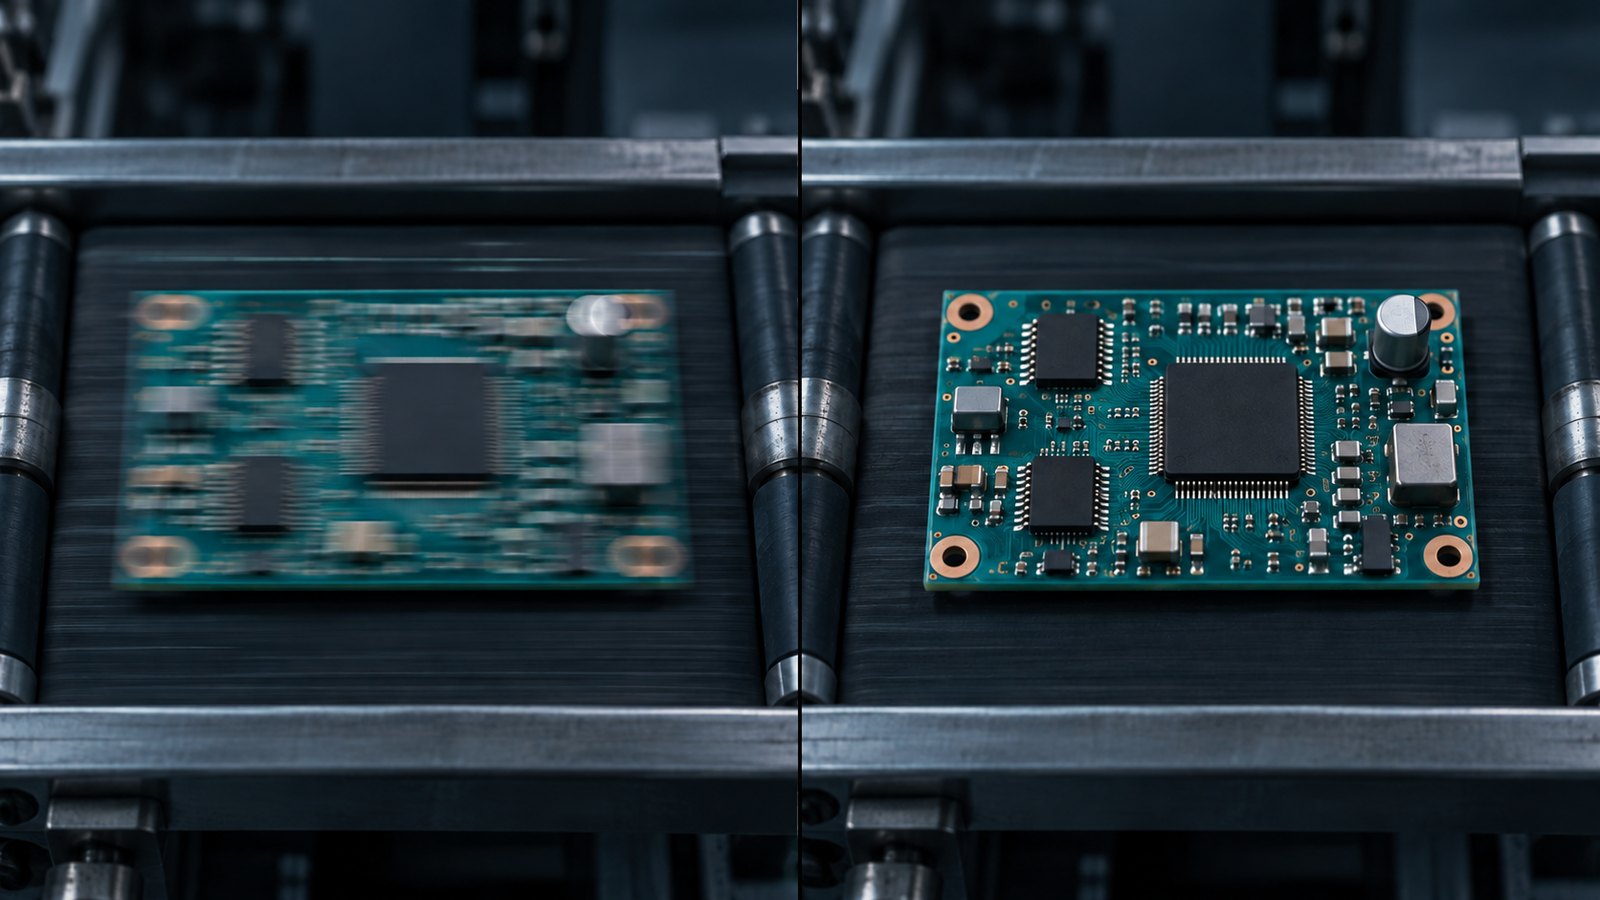
움직이는 제품의 번짐은 빛이 들어오는 시간 동안 제품이 움직인 거리로 정해집니다. 그래서 카메라 노출은 넉넉히 열어 두고, 짧고 강한 스트로브 펄스로 빛이 들어오는 시간을 잘라 냅니다. 촬상 순간은 소프트웨어가 아니라 하드웨어 트리거로 정합니다.
1. 모션 블러 : 먼저 계산부터
모션 블러(화소) = 이동 속도 × 빛이 들어오는 시간 ÷ 화소 분해능 입니다.
- 예시 : 속도 1 m/s(= 1 mm/ms), 화소 분해능 0.02 mm, 빛 시간 20 µs → 1 × 0.02 ÷ 0.02 = 1 화소
- 같은 조건에서 빛 시간이 200 µs 면 10 화소. 모서리가 10 화소씩 번져 치수 측정은 불가능합니다
- 일반적인 출발점 : 치수 측정은 블러 0.5 화소 이하, 외관 결함은 결함 크기에 따라 1 화소 안팎을 목표로 잡고 샘플로 확인
2. 스트로브를 쓰는 이유
블러를 줄이려고 노출을 20 µs 로 줄이면 빛의 양이 1/10 ~ 1/100 로 줄어 영상이 어두워집니다. 게인을 올리면 노이즈가 커집니다. 스트로브는 이 문제를 이렇게 풉니다.
| 효과 | 설명 |
|---|---|
| 짧고 강한 빛 | 짧은 시간 동안 정격보다 큰 전류로 LED 를 구동(오버드라이브)해 짧은 펄스에서도 충분한 밝기 |
| 블러 결정권 | 빛이 들어오는 시간 = 펄스 폭이 되어, 카메라 노출과 무관하게 블러를 펄스로 제어 |
| 주변광 영향 감소 | 강한 순간광에 비해 주변광 비중이 작아져 외부 조명 변화에 덜 흔들림 |
| 발열 · 수명 | 켜져 있는 시간이 짧아 평균 발열이 적음. 단, 듀티(켜짐 비율) 상한은 조명 사양을 지킬 것 |
3. Exposure Time 과 Pulse On 시간, 어떻게 맞추나
플라잉에서 가장 많이 헷갈리는 부분입니다. 원칙은 노출 창 안에 스트로브 펄스가 통째로 들어가게 하는 것입니다.
- Pulse On 시간(펄스 폭) = 블러 허용치로 정합니다. 위 계산식에서 원하는 블러가 나오는 값
- Exposure Time = 펄스 폭 + 트리거 지연 흔들림(지터) 여유. 예 : 펄스 20 µs, 지터 여유 앞뒤 10 µs 씩 → 노출 40 µs
- 노출이 펄스보다 지나치게 길면 그 시간만큼 주변광이 들어와 희미한 잔상(이중 윤곽)이 생깁니다. 차광 커버나 필터로 주변광을 막거나, 노출을 필요한 만큼만
- 펄스가 노출 창 밖으로 일부 빠지면 영상마다 밝기가 들쭉날쭉해집니다. 밝기 편차가 보이면 가장 먼저 타이밍을 의심
- 롤링 셔터 카메라는 줄마다 노출 시점이 달라 움직이는 제품이 기울어져 찍힐 수 있습니다. 플라잉에는 글로벌 셔터가 기본이고, 롤링 셔터를 써야 한다면 전체 줄이 동시에 노출되는 구간에만 스트로브를 터뜨리는 방식으로 맞춥니다
| 순서 | 이벤트 | 설정 포인트 |
|---|---|---|
| 1 | 트리거 입력 | 위치 센서 · 엔코더 · 모션 컨트롤러 위치 비교 출력 |
| 2 | 트리거 지연 (Trigger Delay) | 센서 위치와 카메라 시야 중심의 거리 ÷ 속도 로 계산해 보정 |
| 3 | 노출 시작 | Exposure Time 동안 셔터 열림 |
| 4 | 스트로브 펄스 On | 노출 시작 직후 (카메라 스트로브 출력 또는 조명 컨트롤러 트리거) |
| 5 | 펄스 Off · 노출 종료 | 펄스가 노출 창 안에서 끝나도록 |
| 6 | 영상 전송 · 다음 트리거 | 전송 시간이 다음 제품 간격보다 짧아야 연속 촬상 가능 |
4. 트리거링 : 하드웨어로, 위치 기준으로
소프트웨어 트리거는 OS 스케줄링 때문에 수 ms 까지 흔들릴 수 있습니다. 1 m/s 에서 1 ms 흔들리면 제품 위치가 1 mm 달라집니다.
- 하드웨어 트리거 : 포토 센서 · 엔코더 · 모션 컨트롤러의 위치 비교(Position Compare) 출력을 카메라 트리거 입력에 직접 연결
- 위치 오차 = 속도 × 지터. 예 : 1 m/s × 50 µs = 0.05 mm. 이 값이 시야 여유와 얼라인 범위 안에 드는지 확인
- 트리거 입력 엣지(상승 · 하강), 노이즈 필터(디바운스), 지연 값을 카메라에서 설정하고 실측으로 맞춤
- 로봇 플라잉은 로봇이 등속 구간을 지날 때 찍도록 경로를 만들고, 로봇 위치 출력으로 트리거. 가감속 구간 촬상은 블러와 진동이 커짐
- 매 촬상마다 위치가 조금씩 다르므로 패턴 매칭 · 얼라인으로 위치를 보정한 뒤 검사
Vision Agent 의 카메라 설정에서는 트리거 모드(소프트웨어 · 하드웨어 · 연속), 하드웨어 트리거 입력 라인과 엣지, 트리거 지연을 지정하고, 조명 컨트롤러는 시나리오의 조명 제어 노드로 채널별로 제어합니다.
5. 놓치기 쉬운 것들
| 항목 | 주의할 점 |
|---|---|
| 진동 | 로봇 · 컨베이어 진동이 카메라 브라켓에 전달되면 블러와 같은 번짐. 카메라는 별도 프레임에 |
| 피사계 심도 | 지나가는 제품의 높이 변동을 포함해 심도를 잡을 것. 밝기를 위해 조리개를 너무 열면 심도가 줄어듦 |
| 연속 촬상 간격 | 제품 간격 ÷ 속도 = 촬상 주기. 카메라 최대 프레임 · 전송 시간 · 처리 시간이 모두 그 안에 |
| 촬상 누락 감지 | 트리거 수와 영상 수를 비교해 빠진 제품을 알람으로. 조용히 넘어가면 미검사 제품이 양품으로 흘러감 |
| 조명 듀티 | 고속 연속 촬상에서 오버드라이브 듀티 상한을 넘지 않게 |
마치며
플라잉은 계산 세 가지(블러, 위치 지터, 촬상 주기)와 타이밍 한 가지(노출 안의 펄스)만 정확히 맞추면 멈춰서 찍는 것과 같은 영상을 얻을 수 있습니다. 다음 글에서는 개당 수십 ms 안에 끝내야 하는 초고속 검사에서 광학계 · PC · 알고리즘을 어떻게 고르는지 정리하겠습니다.