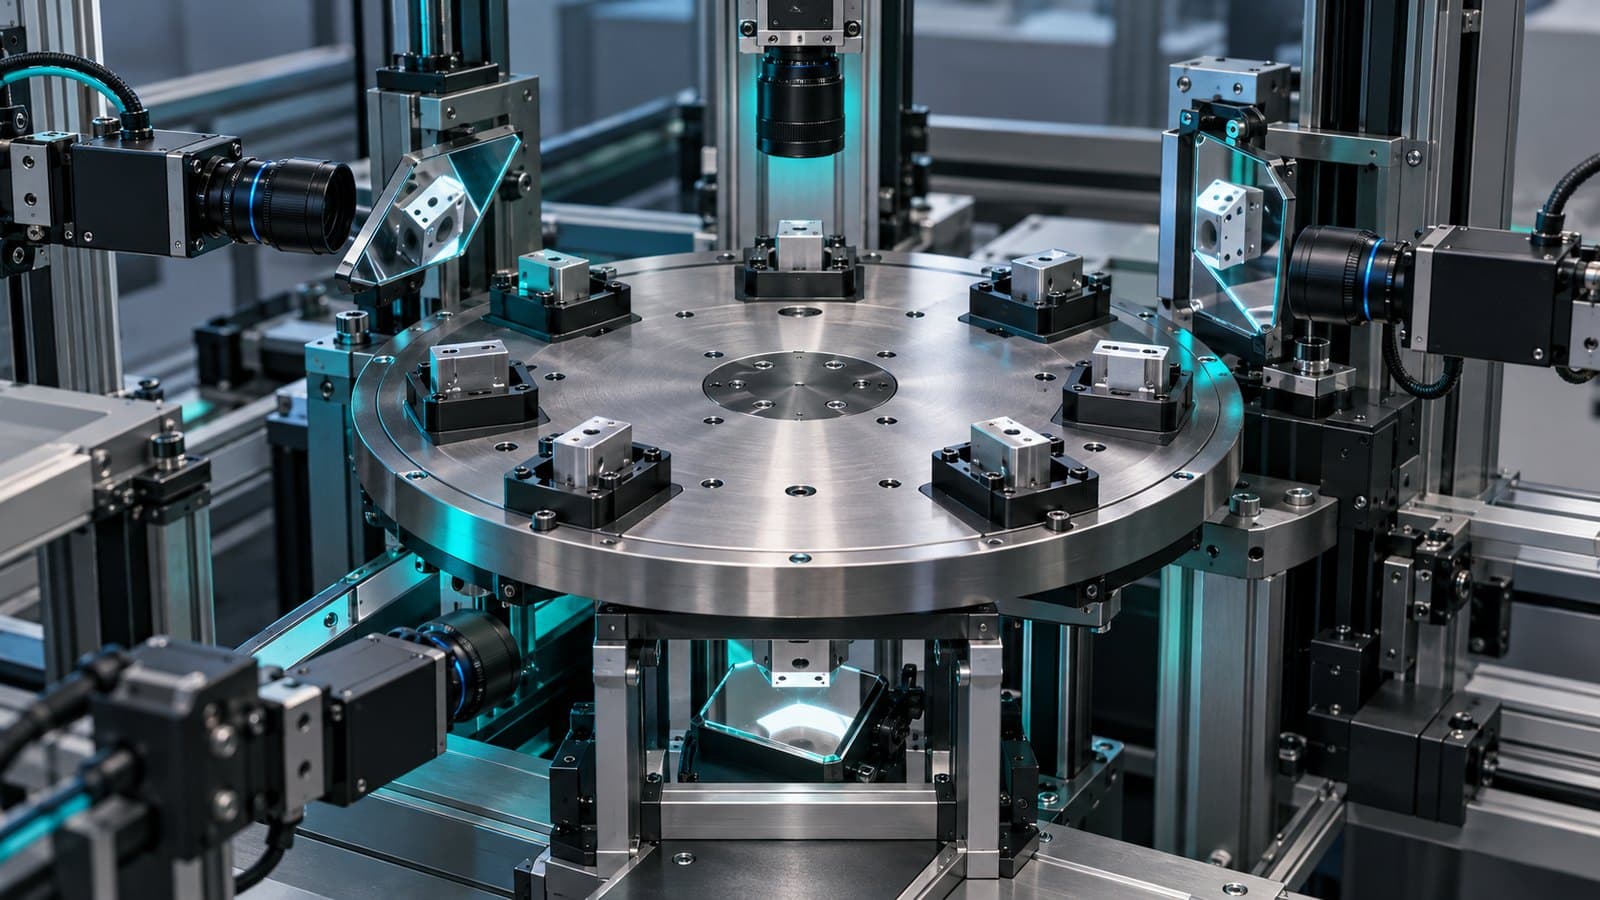
안녕하세요. (주)이프입니다. 검사 장비 노하우 다섯 번째 글은 6면 비전검사입니다. 칩 부품 · 커넥터 · 사출 부품처럼 윗면 · 아랫면 · 옆면 네 개를 모두 봐야 하는 제품은 기구와 광학계를 어떻게 잡느냐에 따라 속도와 정밀도, 장비 크기와 가격이 크게 달라집니다. 대표적인 세 가지 구성(턴테이블 다카메라, 플립 3+3, 로봇 검사)을 속도 · 정밀도 · 면별 중요도 기준으로 비교합니다.
핵심
가장 중요한 면은 정면에서 수직으로 봅니다. 덜 중요한 면은 미러나 경사 촬상으로 카메라 수를 줄입니다. 그리고 택트 · 품종 수 · 제품 크기로 방식을 고릅니다.
1. 먼저 정할 것 : 면별 중요도
| 구분 | 권장 촬상 |
|---|---|
| 치수 측정 · 미세 결함 면 | 전용 카메라로 정면 수직 촬상 (왜곡 · 배율 차 최소) |
| 일반 외관 면 | 미러를 통한 촬상, 한 카메라로 두 면 이상 가능 |
| 유무 · 방향 확인 면 | 경사 촬상이나 저해상도로 충분한 경우가 많음 |
면마다 같은 사양으로 모두 보려 하면 카메라 수와 장비 크기가 불필요하게 커집니다.
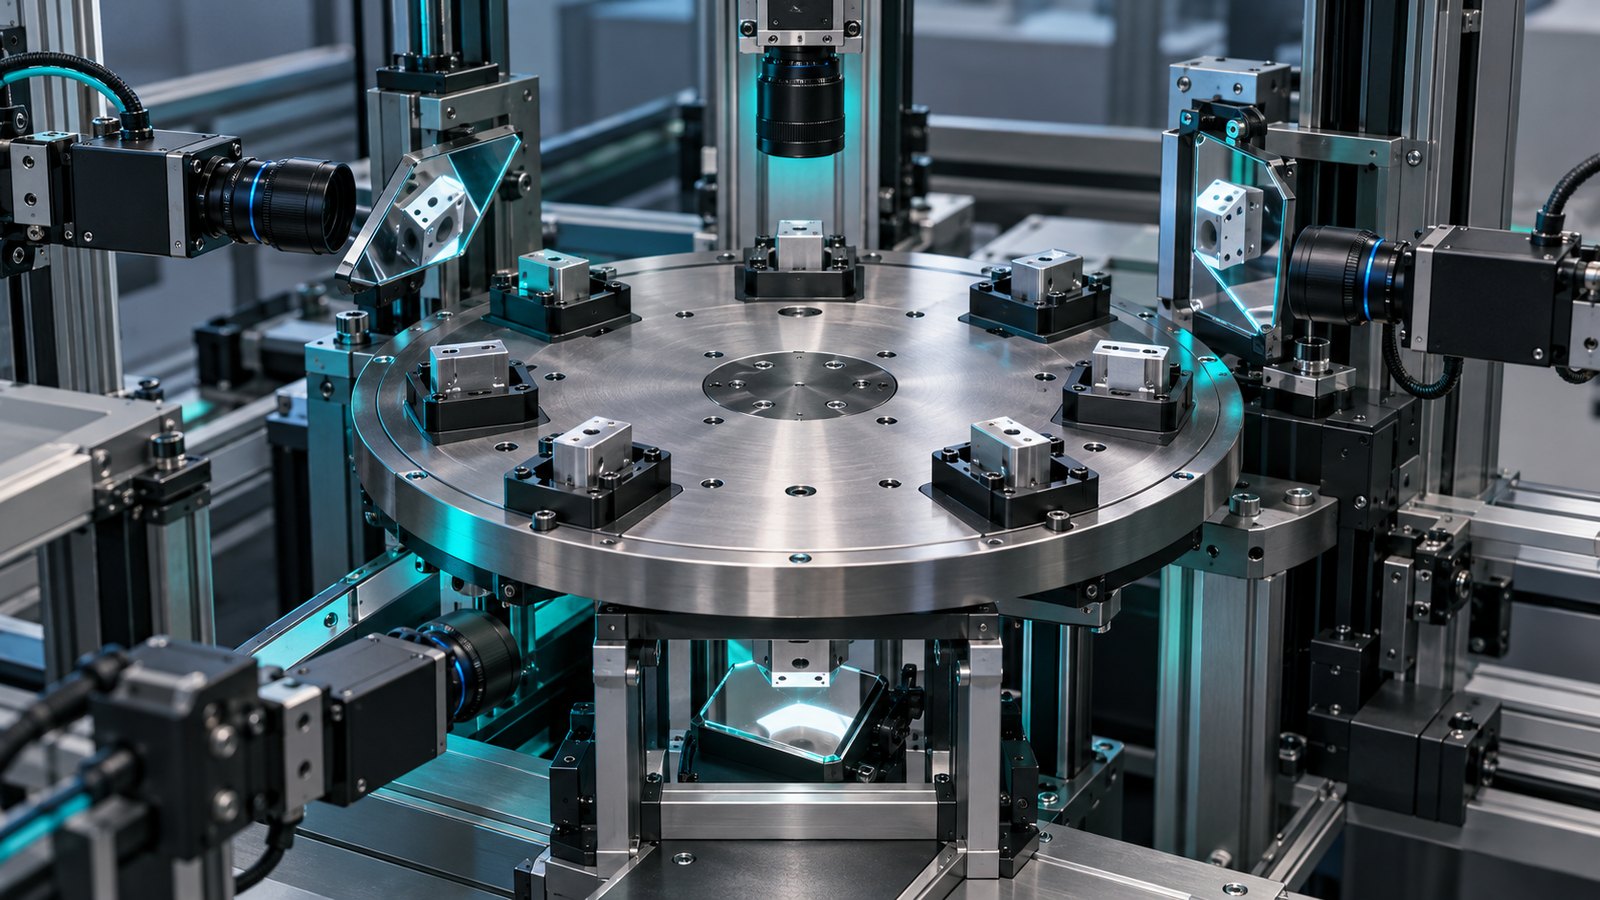
2. 방식 A : 턴테이블 + 카메라 6대 (+ 미러)
인덱스 턴테이블이 제품을 돌려 스테이션마다 다른 면을 촬상합니다. 아랫면은 투명 유리 디스크 아래에서 찍거나, 픽업해 들어 올린 상태로 찍습니다.
- 장점 : 스테이션이 병렬로 동작해 가장 빠름. 면마다 전용 광학계로 정밀도 확보
- 단점 : 카메라 · 조명 수가 많아 비용과 공간이 큼, 스테이션마다 캘리브레이션 필요
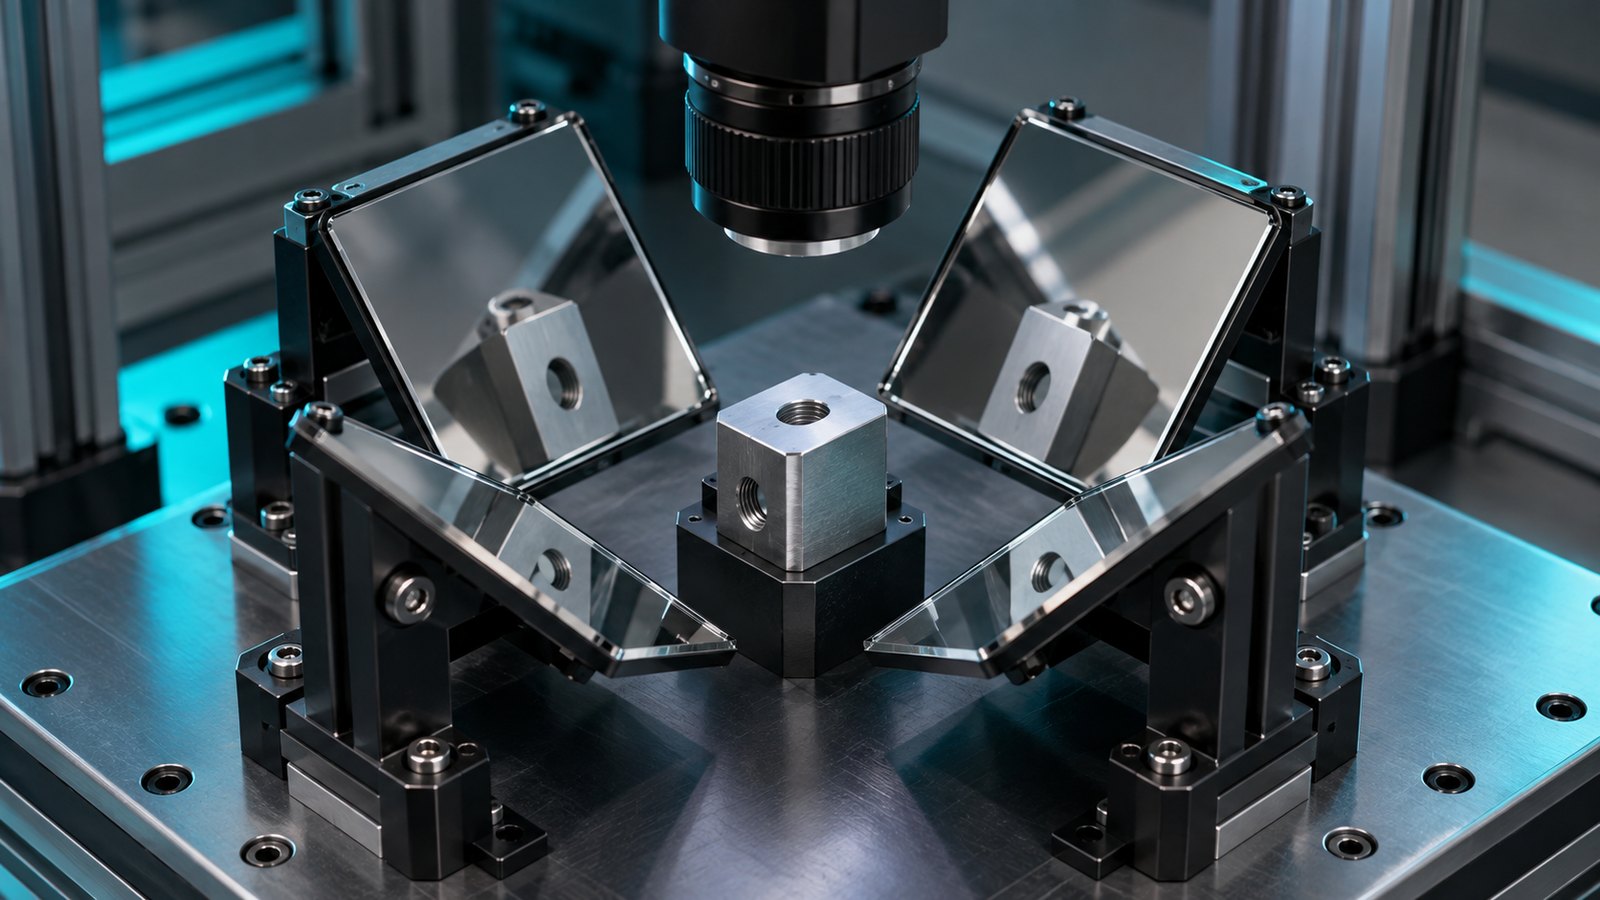
- 미러 활용 : 45도 미러로 옆면 두 개를 한 카메라에 담으면 카메라 수를 줄일 수 있음. 단, 미러를 거친 면과 직접 보는 면은 광경로 길이가 달라 초점 · 배율이 다르므로 심도와 보정이 필요하고, 미러 오염 관리가 필수
3. 방식 B : 플립 기구로 3면 + 3면
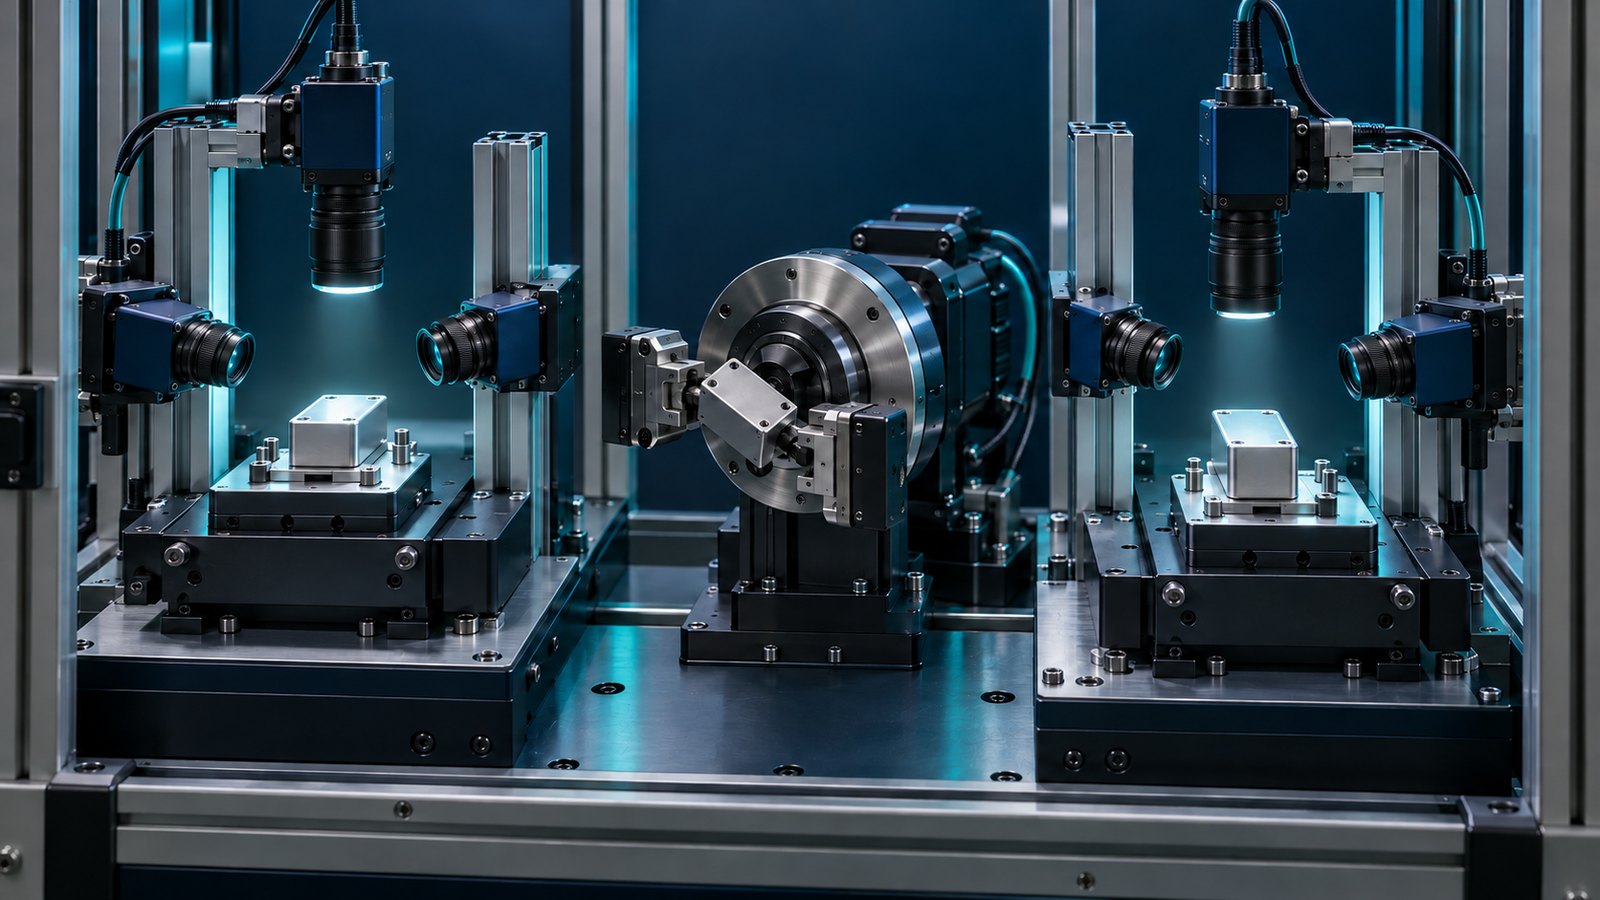
첫 스테이션에서 윗면과 옆면 두 개를 보고, 제품을 뒤집은 뒤 두 번째 스테이션에서 아랫면과 나머지 옆면 두 개를 봅니다.
- 장점 : 카메라 · 조명 수가 절반 수준으로 비용 · 공간 절감, 면마다 비교적 정면에 가까운 촬상
- 단점 : 뒤집는 동작 시간만큼 택트가 늘어남, 핸들링 과정의 찍힘 · 긁힘 위험, 뒤집은 뒤 위치가 달라져 얼라인 필요
- 설계 포인트 : 그리퍼가 검사 면을 가리지 않도록 잡는 위치를 면 배치와 함께 설계, 뒤집은 뒤 위치 반복성을 실측
4. 방식 C : 로봇 검사
로봇 끝에 카메라를 달아 고정된 제품 주위를 돌며 찍거나, 로봇이 제품을 들고 고정 카메라 앞에서 자세를 바꿉니다.
- 장점 : 각도 · 거리를 자유롭게 바꿀 수 있어 복잡한 형상 · 다품종에 강함, 품종 교체가 티칭 변경으로 끝남
- 단점 : 면마다 이동이 필요해 사이클이 가장 김, 로봇 반복 정밀도 · 진동이 측정 정밀도에 영향
- 설계 포인트 : 정밀 치수가 필요한 면은 로봇이 멈춘 뒤 촬상, 외관만 보는 면은 등속 구간 플라잉 촬상으로 사이클 단축 (플라잉 글 참고)
5. 한눈에 비교
| 항목 | 턴테이블 다카메라 | 플립 3+3 | 로봇 검사 |
|---|---|---|---|
| 속도 | 가장 빠름 (병렬) | 중간 (뒤집기 시간) | 가장 느림 (면별 이동) |
| 정밀도 | 높음 (면별 전용 광학) | 높음 (얼라인 필요) | 중간 (로봇 반복성 영향) |
| 유연성 | 낮음 (품종 고정 유리) | 중간 | 높음 (다품종 · 복잡 형상) |
| 카메라 수 | 많음 (미러로 절감) | 절반 수준 | 적음 (1 ~ 2대) |
| 장비 크기 | 큼 | 중간 | 로봇 동작 반경만큼 |
| 잘 맞는 제품 | 소형 · 대량 · 단일 품종 | 중소형 · 중간 택트 | 중대형 · 다품종 · 소량 |
6. 고르는 순서
- 택트 : 개당 시간이 짧으면 턴테이블 병렬 구성부터 검토
- 품종 수 : 품종 교체가 잦고 형상이 다양하면 로봇 검사
- 면별 중요도 : 중요한 면은 전용 정면 촬상, 나머지는 미러 · 경사로 절감
- 핸들링 위험 : 뒤집기 · 픽업이 제품을 상하게 하면 비접촉 구성(턴테이블 + 미러) 우선
- 공간 · 비용 : 위 조건을 만족하는 구성 중 가장 단순한 것
Vision Agent 는 한 사이클에 여러 장을 촬상하고 장마다 다른 검사를 적용하는 다중 그랩을 지원해, 면별 영상을 하나의 시나리오에서 면마다 다른 기준으로 판정할 수 있습니다.
마치며
6면 검사는 방식 자체보다 "어느 면이 얼마나 중요한가"를 먼저 정하면 구성이 자연스럽게 정해집니다. 다음 글에서는 한 제품 안에 인서트 너트 · 리벳 너트 · 볼트 · 탭이 많이 들어간 경우 검사와 분류를 어떤 컨셉으로 잡는지 정리하겠습니다.