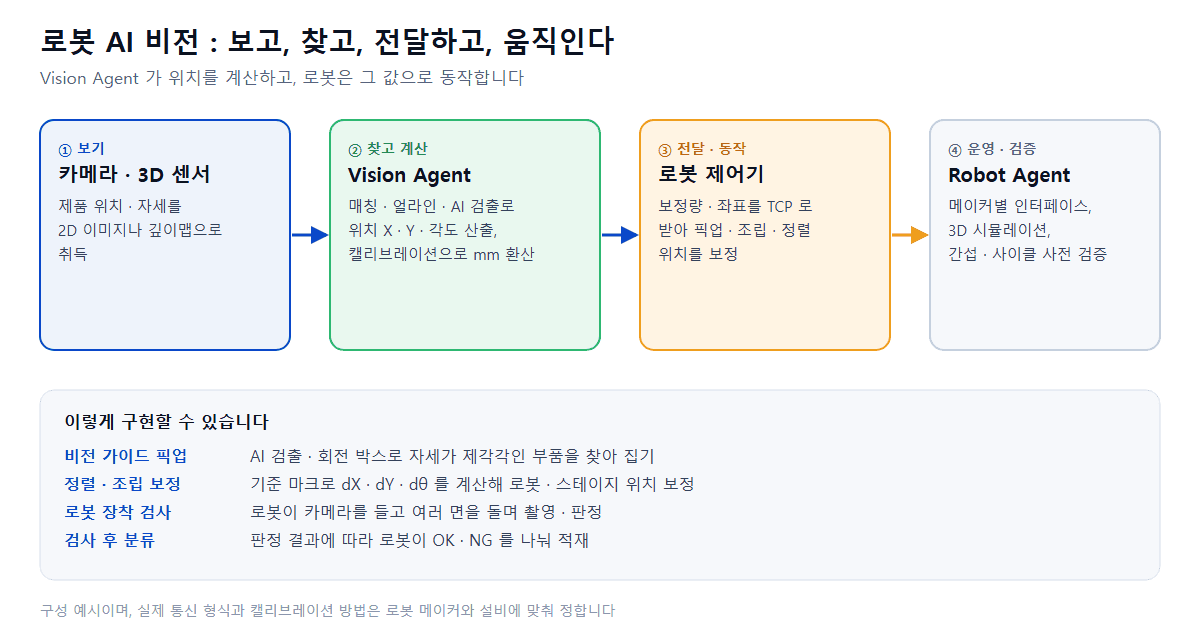
안녕하세요. (주)이프입니다. 오늘의 주제는 로봇비전, 그중에서도 AI 를 더한 로봇 AI 비전입니다. 로봇은 정해진 위치로는 정확하게 움직이지만, 부품이 조금만 틀어져 놓여도 그걸 스스로 알지 못합니다. 그 빈자리를 채우는 것이 비전입니다. (주)이프의 Vision Agent 와 Robot Agent 로 로봇비전을 어떻게 구현하는지, 그리고 실제로 무엇을 만들 수 있는지 정리합니다.
로봇비전 한 줄 정의
카메라가 보고, 비전이 위치와 판정을 계산하고, 로봇이 그 값으로 움직이는 구조입니다.
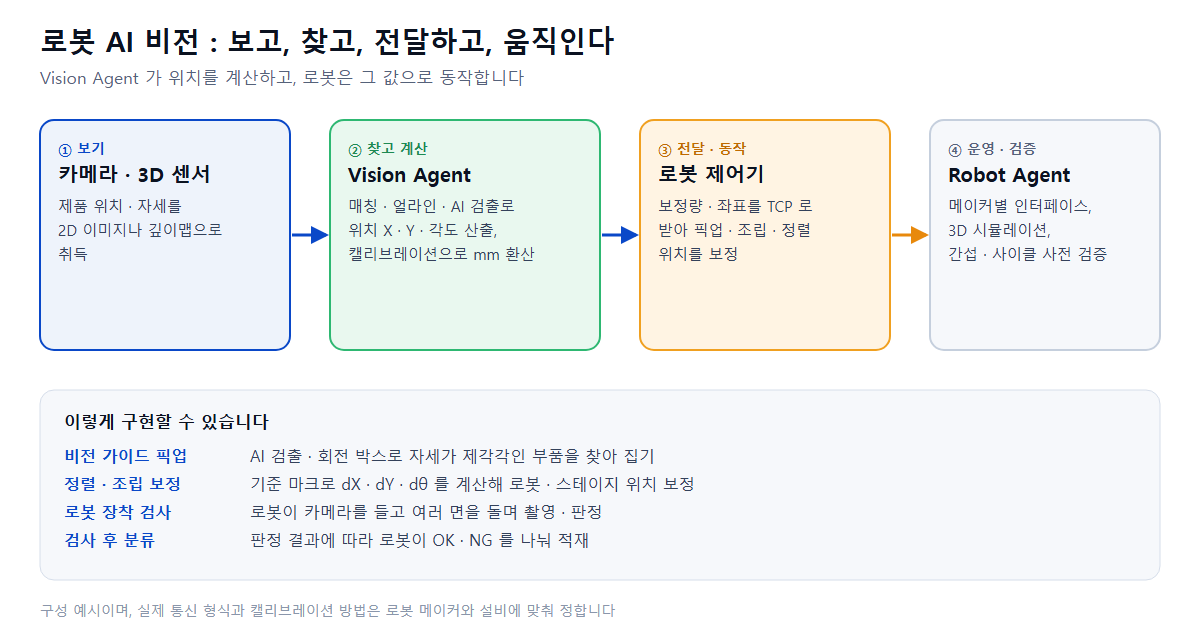
로봇비전은 네 단계로 이루어집니다
| 단계 | 담당 | 하는 일 |
|---|---|---|
| ① 보기 | 카메라 · 3D 센서 | 제품의 위치와 자세를 2D 이미지나 깊이맵으로 취득 |
| ② 찾고 계산 | Vision Agent | 패턴 매칭, 얼라인, AI 검출로 위치(X, Y)와 각도를 구하고, 캘리브레이션으로 픽셀을 mm 로 환산 |
| ③ 전달 · 동작 | 로봇 제어기 | Vision Agent 가 TCP 로 보낸 보정량 · 좌표를 받아 위치를 보정해 동작 |
| ④ 운영 · 검증 | Robot Agent | 메이커별 인터페이스 연결, 3D 시뮬레이션, 사이클 타임 · 간섭 사전 검증 |
Vision Agent 가 맡는 부분
위치와 각도를 찾는 노드
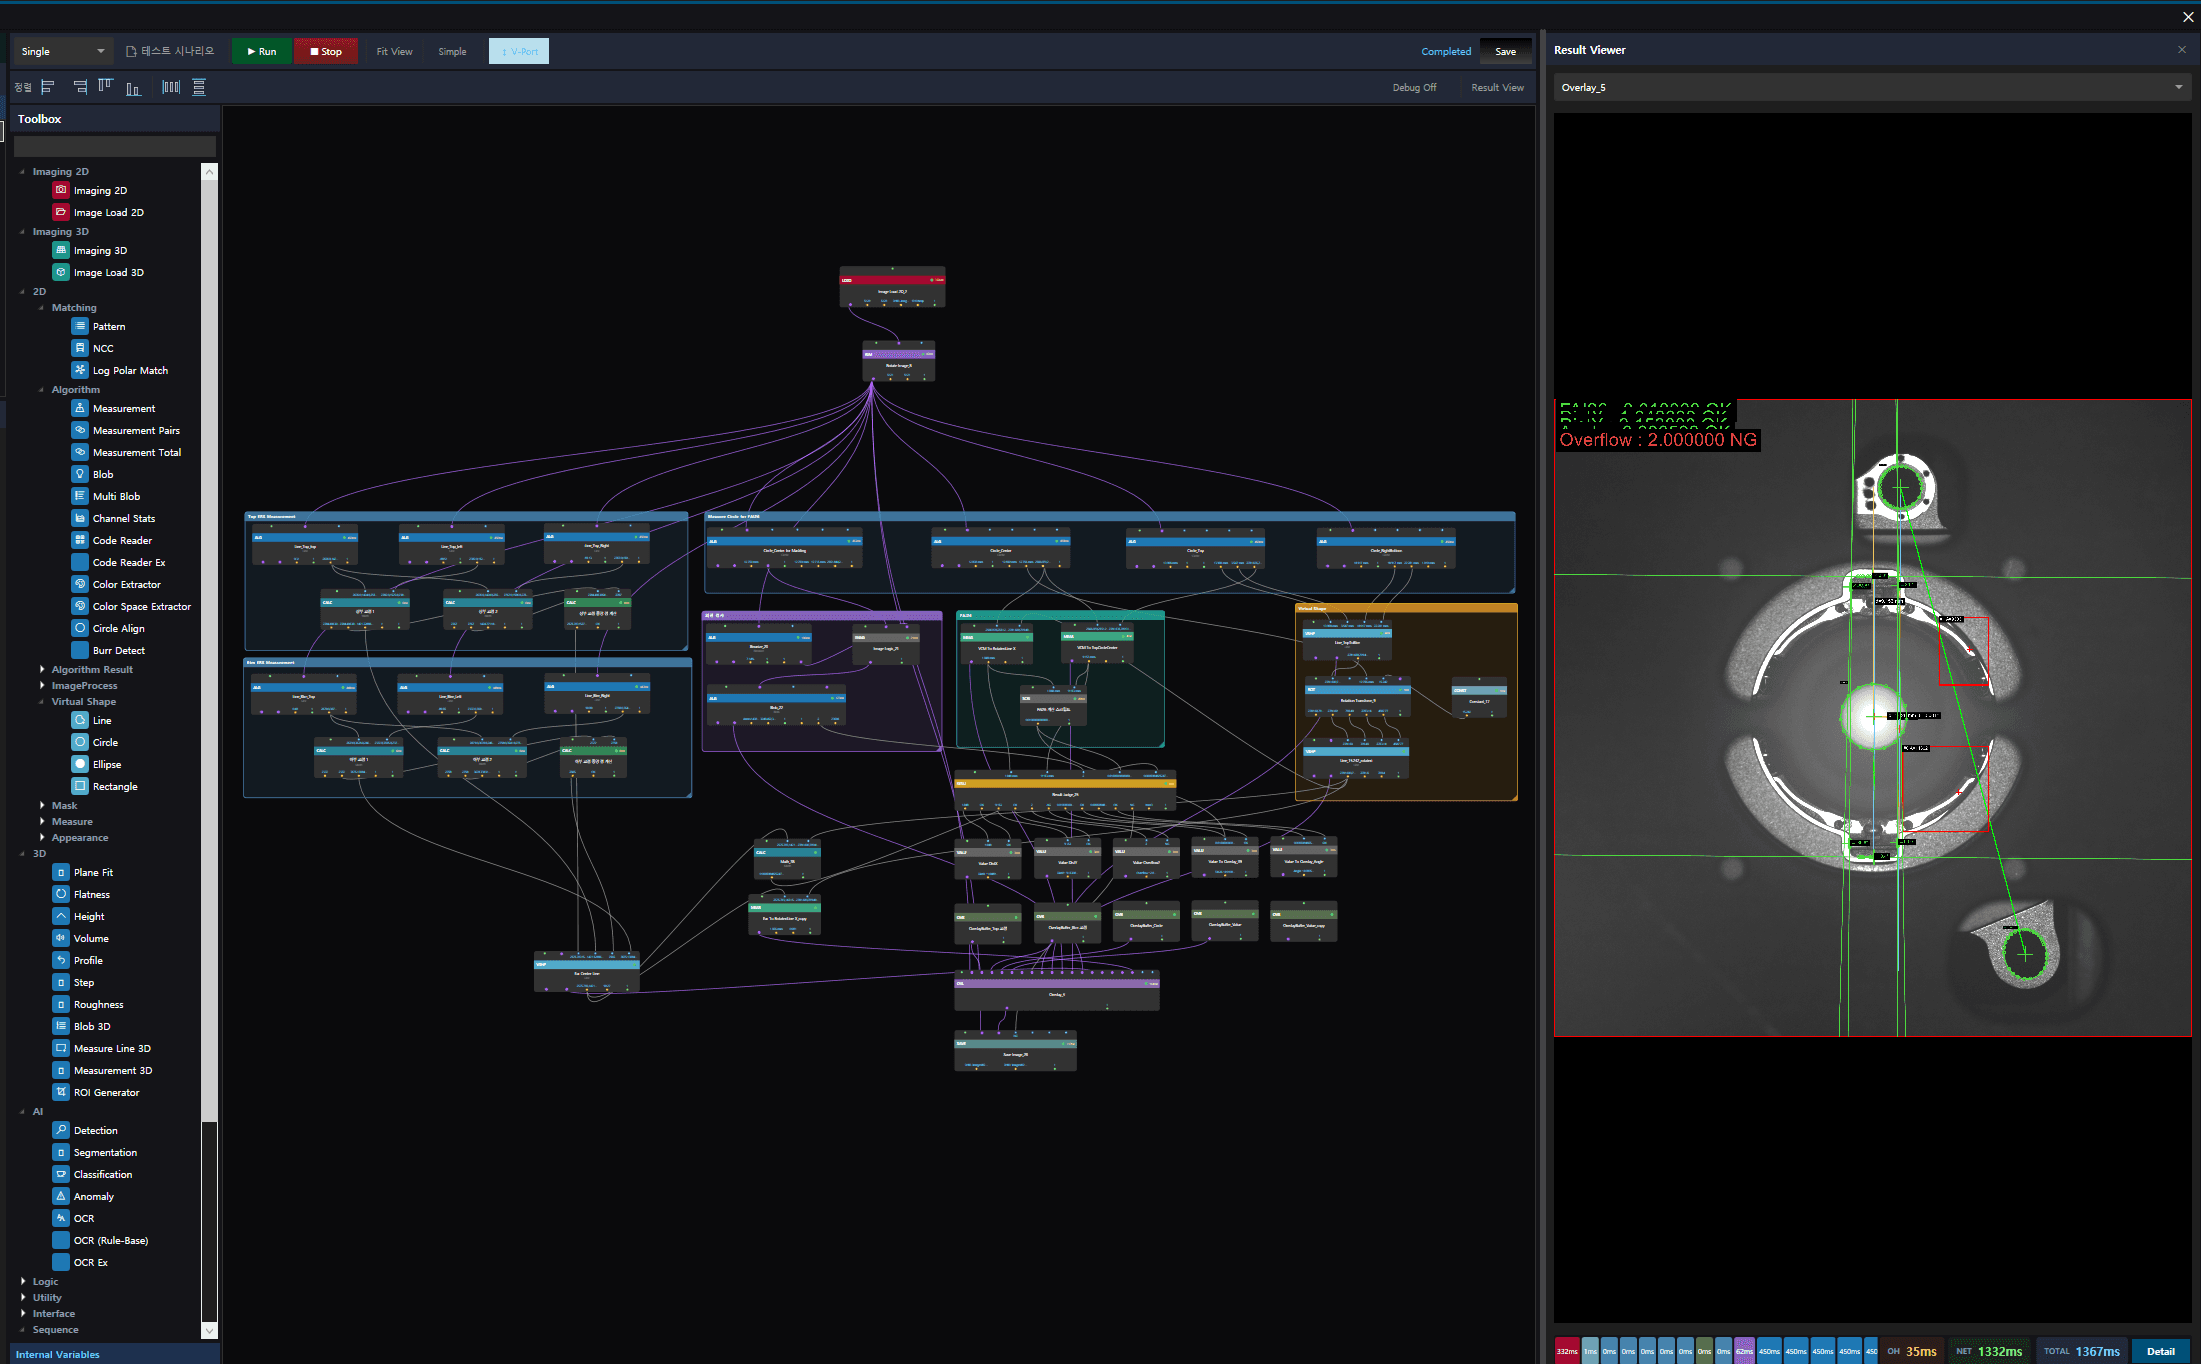
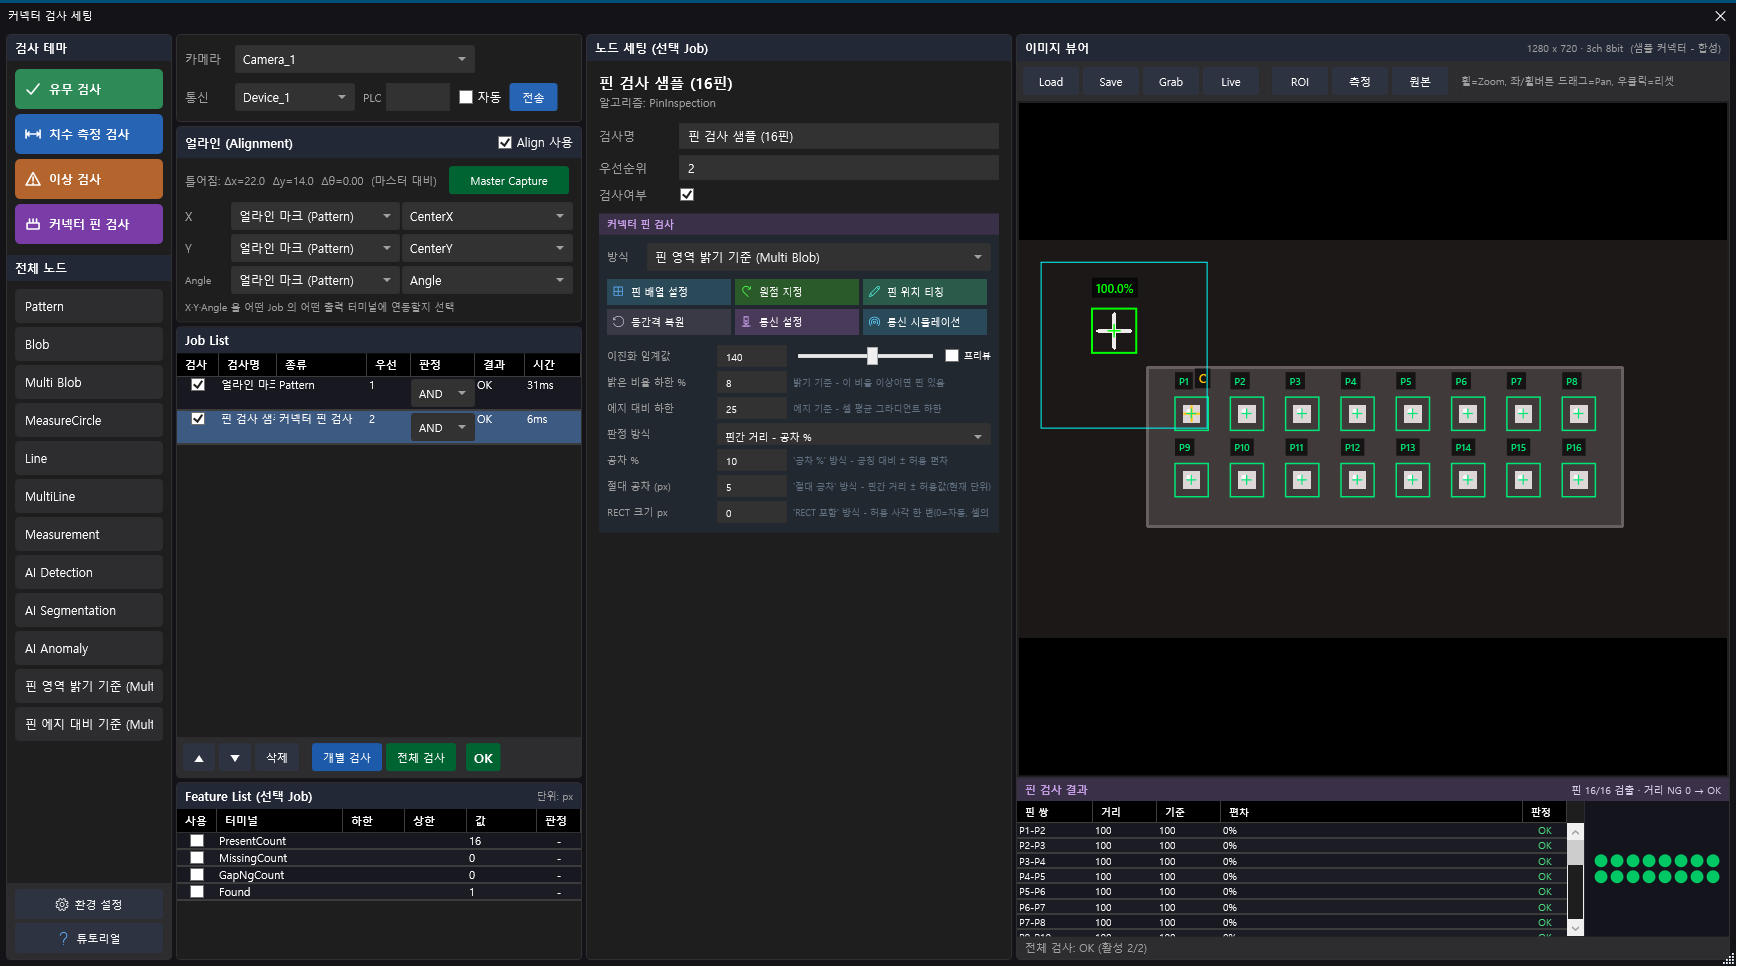
검사 시나리오에서 쓰는 노드를 그대로 로봇비전에 씁니다. 형상이 일정한 제품은 패턴 매칭과 얼라인 노드로, 놓인 모양이 제각각이거나 배경이 복잡하면 AI 검출로 위치를 찾습니다. AI 검출은 회전 박스 방식도 지원해, 비스듬히 놓인 부품의 각도까지 함께 얻을 수 있습니다. 높이 정보가 필요하면 3D 센서의 깊이맵을 같은 시나리오에서 함께 씁니다.
보정량 계산과 캘리브레이션
Align 2Point 노드는 기준 마크 두 점으로 마스터 대비 편차인 dX · dY · dθ(회전)를 계산합니다. 이 값이 실제 거리(mm)로 나오려면 분해능, 카메라 틀어짐, 회전 중심, 마스터 원점을 캘리브레이션해 두어야 합니다. 스테이지나 로봇을 여러 각도로 돌려 가며 찍은 이미지로 회전 중심과 mm/px 스케일을 계산하는 캘리브레이션 화면도 있습니다.
캘리브레이션이 없거나 측정점이 비면 Vision Agent 는 0 을 보내지 않고 노드 에러로 알립니다. 로봇에게 틀린 보정값이 조용히 전달되는 것을 막기 위해서입니다.
로봇으로 보내기
Align 2Point 노드의 보정량 출력을 TCP Send 노드에 연결하면 로봇이나 스테이지로 보정 지령이 나갑니다. 판정 결과(OK · NG)나 검출 좌표도 같은 방식으로 문자열을 만들어 보냅니다. 장비가 보정량을 "되돌릴 양" 으로 받는다면 회전 · 이동 방향을 반대로 바꾸는 설정도 있습니다.
Robot Agent 가 맡는 부분
| 기능 | 내용 |
|---|---|
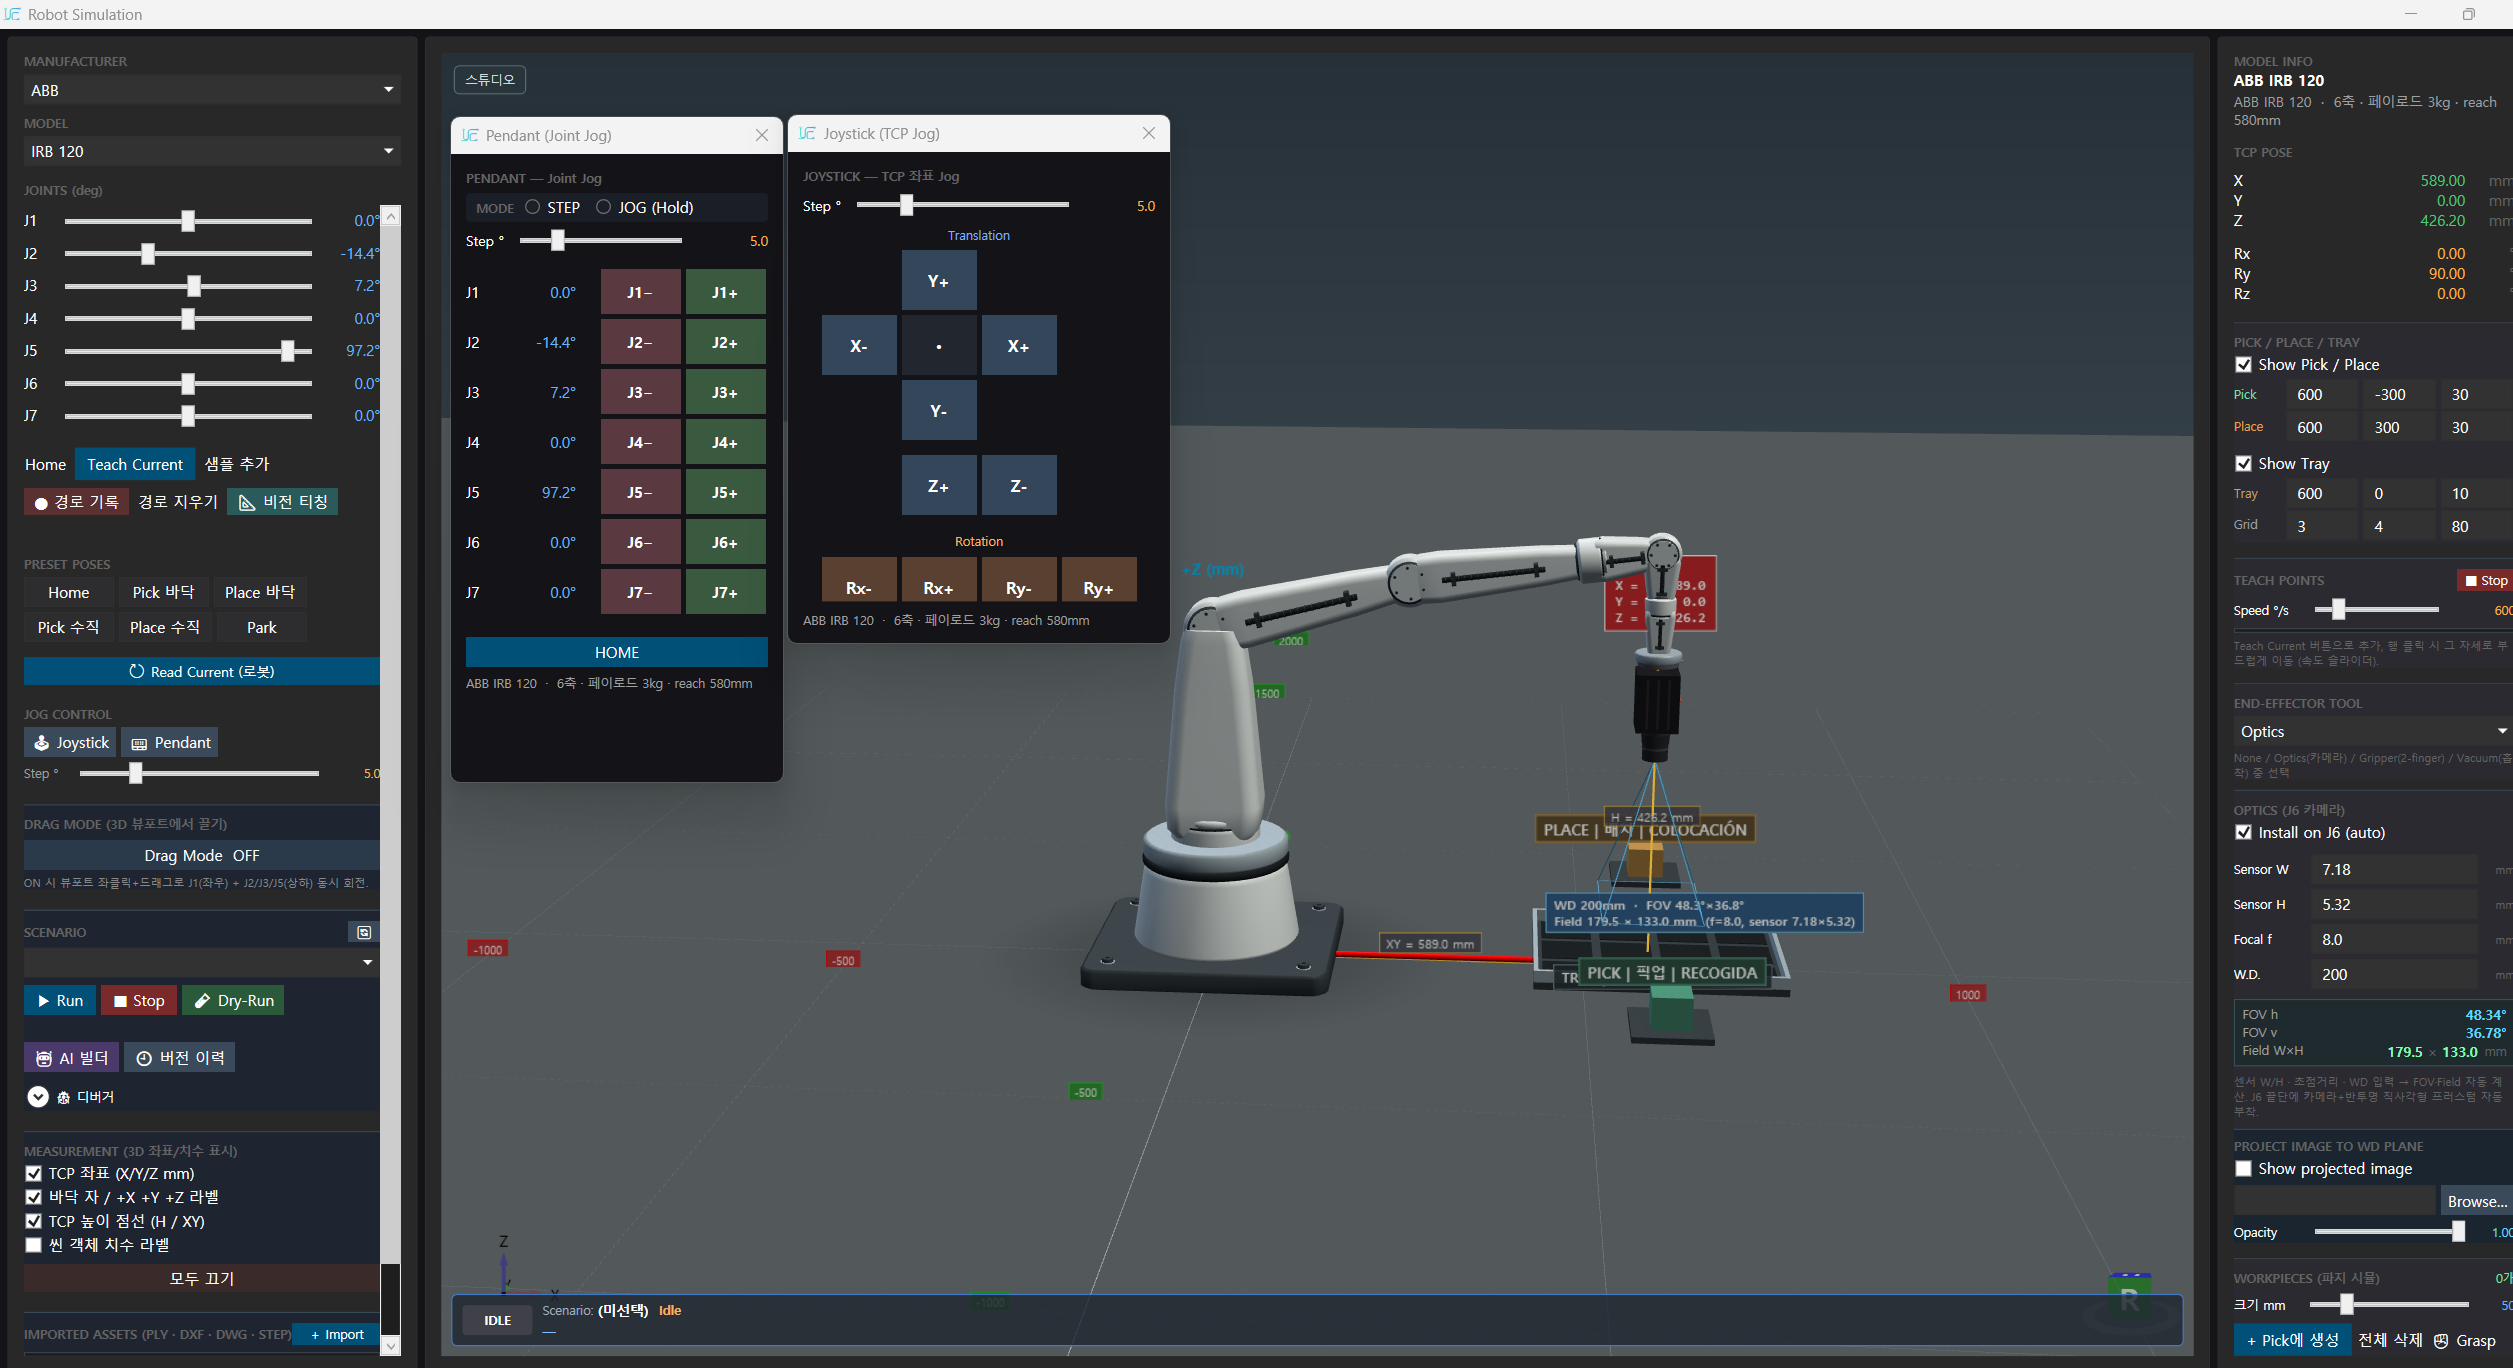
| 메이커별 표준 인터페이스 | 13개 이상 로봇 메이커의 인터페이스 골격, TCP · UDP · 시리얼 · OPC UA · HTTP 통신, 송수신 콘솔로 바로 진단 |
| 3D 시뮬레이션 | 6축 · SCARA · 델타 · 협동로봇의 축 구성과 제한 값을 반영한 시뮬레이션 |
| PC 펜던트 · 티칭 | 현장 펜던트 없이 PC 에서 조그 · 좌표 이동 · 포즈 등록 |
| 사이클 · 간섭 검증 | 경로를 재생하며 주변 기구와의 최소 간격과 간섭 구간, 사이클 타임을 투입 전에 계산 |
로봇비전 프로젝트에서 시간이 가장 많이 드는 곳은 통신 형식 맞추기와 현장 티칭입니다. 통신을 먼저 시뮬레이션으로 확인하고, 로봇 경로의 간섭과 사이클을 미리 계산해 두면 현장 시운전 시간이 줄어듭니다.
구현할 수 있는 로봇비전 예시 4가지
1. 비전 가이드 픽업
트레이나 컨베이어 위에 위치와 각도가 제각각인 부품을 카메라로 찾아 로봇이 집습니다. 형상이 일정하면 패턴 매칭, 반사 · 배경이 복잡하면 AI 검출(회전 박스)로 찾고, 위치와 각도를 로봇에 보냅니다.
2. 정렬 · 조립 보정
제품의 기준 마크 1~4점을 카메라 1~2대로 찍어 마스터 대비 dX · dY · dθ 를 계산하고, 로봇이나 스테이지가 그만큼 보정한 뒤 조립 · 부착합니다. 필름 부착, 커넥터 삽입처럼 위치 정밀도가 중요한 공정에 씁니다.
3. 로봇 장착 다면 검사
로봇이 카메라를 들고 제품 주위를 돌며 여러 면을 촬영하고, 면마다 다른 검사 시나리오로 판정합니다. 고정 카메라로는 보기 어려운 측면 · 모서리 결함 검사에 맞습니다.
4. 검사 후 로봇 분류
Vision Agent 가 외관 · 치수 · AI 검사를 하고, 판정 결과에 따라 로봇이 OK 와 NG 를 나눠 적재합니다. 불량 유형별로 적재 위치를 다르게 정할 수도 있습니다.
도입 전에 정해 둘 것
| 번호 | 항목 |
|---|---|
| 1 | 카메라 위치 : 고정형(로봇 밖)인지, 로봇 장착형인지 |
| 2 | 필요한 정밀도와 시야 : 몇 mm 범위에서 몇 mm 정확도가 필요한지 |
| 3 | 로봇 메이커와 통신 방식 : 좌표계 기준과 보정량을 주고받는 형식 |
| 4 | 캘리브레이션 방법과 주기 : 렌즈 · 카메라 · 로봇을 바꾸면 다시 해야 함 |
| 5 | 못 찾았을 때의 처리 : 위치를 못 찾으면 로봇이 멈추고 알람을 내도록 |
마치며
로봇비전은 카메라, 비전 소프트웨어, 로봇이 각각 잘 돌아가는 것만으로는 완성되지 않습니다. 셋 사이의 좌표와 통신이 맞아야 합니다. (주)이프는 Vision Agent 와 Robot Agent 를 같은 플랫폼에서 함께 다루기 때문에, 비전 계산부터 로봇 통신, 시뮬레이션까지 한 팀에서 맞춥니다. 로봇비전 · 로봇 AI 비전 도입을 검토 중이라면 제품 샘플과 공정 조건을 보내 주세요.
홈페이지 : www.intelligentfactory.co.kr/business/platform
☎ 070-7543-2022 · ✉ hssong@intelligentfactory.co.kr · 🌐 www.intelligentfactory.co.kr
아래 QR 코드를 카카오톡으로 스캔하시면 바로 상담이 연결됩니다.