AI노하우 · 장비제어는 PLC · 모션 · 로봇 제어 시퀀스를 AI 와 함께 설계할 때의 프롬프트 팁과, 제어 소프트웨어에 넣으면 좋은 기능 아이디어를 모으는 자리입니다. 첫 글은 시퀀스 설계 프롬프트에 반드시 들어가야 할 네 가지입니다.
검사 시나리오와 달리 제어 시퀀스는 틀리면 장비가 부딪히거나 사람이 다칩니다. 그래서 AI 에게 시퀀스를 시킬 때는 "무엇을 하라" 보다 "무엇을 하면 안 되는가" 를 먼저 써야 합니다. Motion Agent 로 노드형 시퀀스를 만들며 정리한 순서입니다.
1. 상태를 먼저 정의한다
시퀀스는 동작의 나열이 아니라 상태의 전이입니다. 초기화 · 대기 · 자동 운전 · 일시정지 · 알람 · 비상정지처럼 장비가 가질 수 있는 상태와, 각 상태에서 허용되는 동작을 먼저 적습니다. 특히 안전 상태(모든 축 정지, 출력 OFF)가 기본값이며 어떤 상태에서든 그리로 갈 수 있어야 한다는 점을 명시합니다.
상태 : INIT / IDLE / AUTO / PAUSE / ALARM / ESTOP. 정의되지 않은 상태 전이는 금지. ESTOP 은 모든 상태에서 즉시 진입.
2. 인터록과 안전 조건을 동작보다 앞에 쓴다
도어 열림, 비상정지, 축 리밋, 에어 압력 저하, 센서 불일치 같은 인터록을 동작 설명보다 앞에 둡니다. AI 는 프롬프트 순서를 우선순위로 읽는 경향이 있어서 인터록을 뒤에 쓰면 "동작 후 확인" 구조로 만들어 버립니다.
- 도어 열림 → 자동 운전 진입 금지, 운전 중이면 감속 정지
- 축 리밋 · 서보 알람 → 해당 축 정지, ALARM 상태
- 인터록 해제는 조작자 리셋 후에만, 자동 복귀 금지
3. 핸드셰이크 규칙을 숫자로 정한다
PLC 나 상위 시스템과 신호를 주고받는 구간은 "요청 비트 → 응답 비트 → 완료 비트" 처럼 순서와 타임아웃, 재시도 횟수를 숫자로 적습니다. 타임아웃이 없으면 AI 는 무한 대기 노드를 만들고, 그 장비는 어느 날 조용히 멈춥니다.
비전 검사 요청 : PLC M100 ON → PC 가 M101 ON(수신) → 검사 후 D200 판정 쓰고 M102 ON → PLC 가 M100 OFF 하면 PC 는 M101/M102 OFF. 각 단계 타임아웃 3초, 재시도 1회, 실패 시 ALARM.
4. 이상 발생 시 동작을 정한다
알람이 나면 어디까지 멈추고, 어떻게 원위치하고, 어떤 조건이 맞아야 재개하는지를 씁니다. 여기에서도 검사와 같은 원칙이 적용됩니다. 조용히 넘어가지 말고 알람으로 드러낼 것. Motion Agent 에 알람 조치 팝업과 알람 이력을 넣은 이유이기도 합니다.
- 알람 발생 → 해당 모듈 정지, 다른 모듈은 안전 위치까지만 진행
- 원위치 : 조작자 확인 후 순서대로(간섭 순서 역순) 복귀
- 재개 조건 : 인터록 정상 + 제품 상태 확인 + 조작자 리셋
네 가지를 담은 예시 프롬프트
[역할] 너는 장비 제어 시퀀스 설계자다. 안전 조건이 동작보다 우선한다.
[상태] INIT / IDLE / AUTO / PAUSE / ALARM / ESTOP. 정의되지 않은 전이 금지. ESTOP 은 어디서든 즉시.
[인터록] 도어 열림 시 AUTO 진입 금지·운전 중 감속 정지. 축 리밋·서보 알람 시 축 정지 후 ALARM. 리셋은 조작자만.
[장비] X/Y/Z 3축 갠트리 + 컨베이어 + 비전 검사 스테이션.
[핸드셰이크] PLC M100 요청 → PC M101 수신 → D200 판정·M102 완료 → PLC M100 OFF → PC M101/M102 OFF. 단계별 타임아웃 3초, 재시도 1회.
[이상 시] 해당 모듈 정지, 타 모듈 안전 위치, 원위치는 간섭 역순, 재개는 인터록 정상 + 조작자 리셋.
[요청] AUTO 1사이클(공급 → 검사 → OK/NG 분기 배출)을 노드 시퀀스로 설계하고, 각 노드의 진입 조건 · 타임아웃 · 실패 시 전이를 표로 정리하라.
AI 가 만든 시퀀스 검토 체크리스트
| 번호 | 확인 항목 |
|---|---|
| 1 | 모든 대기 노드에 타임아웃이 있는가 |
| 2 | 어느 노드에서든 ESTOP · ALARM 으로 갈 수 있는가 |
| 3 | 인터록 해제가 자동으로 일어나는 곳은 없는가 |
| 4 | 두 축이 동시에 같은 공간을 지나는 구간이 있는가 (간섭) |
| 5 | 알람 후 원위치 순서가 간섭 역순인가 |
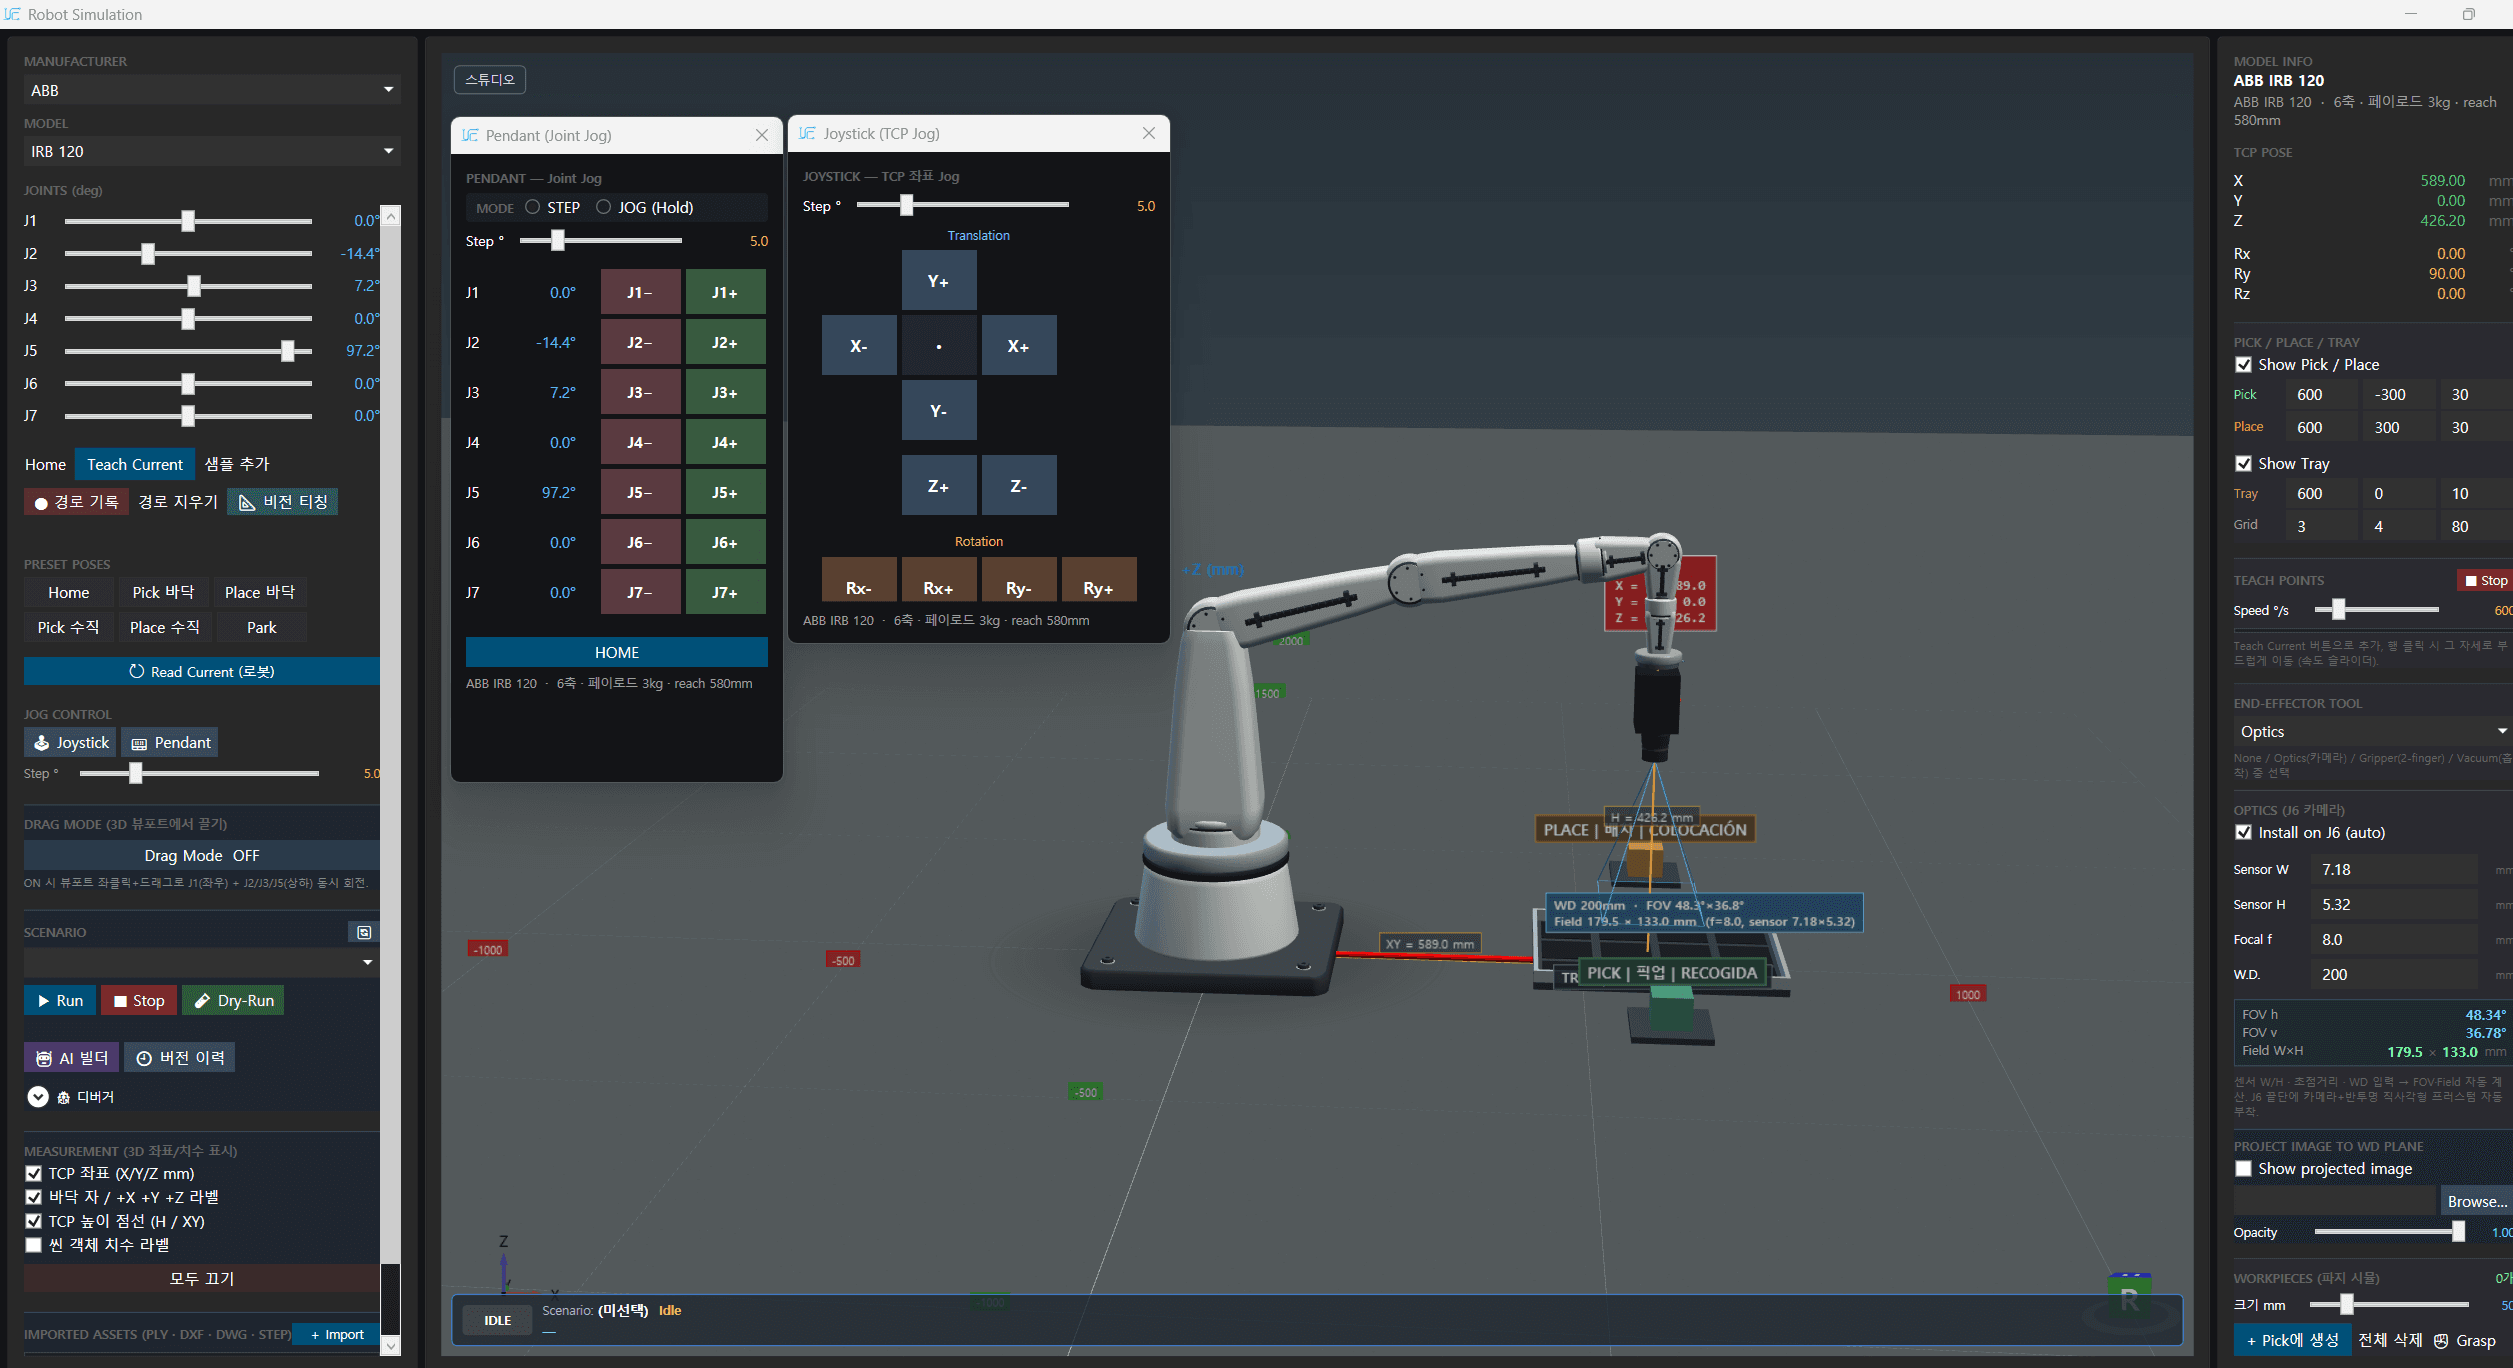
| 6 | 시뮬레이션(디지털 트윈)에서 한 사이클을 돌려 봤는가 |
다음 글에서는 "장비 제어 소프트웨어에 넣으면 운영자가 좋아하는 기능 : 알람 조치 팝업부터 SPC 대시보드까지" 를 다루겠습니다.