연구소와 교육 현장에서 반복해 듣는 이야기가 있습니다.
"축 하나 움직이고, 센서 값 읽고, 잠깐 기다렸다가 다음 동작. 이 순서를 내가 원하는 대로 만들고 케이스마다 저장해 두고 불러 쓰고 싶은데, 마땅한 게 없습니다."
양산 라인용 제어는 시장에 많습니다. 그런데 연구·교육 환경의 요구는 결이 다릅니다. 실험 조건이 매번 바뀌고, 오늘 만든 순서를 내일 조금 고쳐 다시 돌리고, 한 달 뒤에 그때 그 조건을 그대로 재현해야 합니다. 이 요구에 맞는 도구가 의외로 없습니다.
왜 마땅한 플랫폼이 없을까
선택지는 보통 셋인데, 각각 걸리는 데가 있습니다.
| 선택지 | 좋은 점 | 걸리는 점 |
|---|---|---|
| PLC 래더 | 안정적, 산업 표준 | 실험 조건을 바꿀 때마다 래더 수정. 조건별로 저장·비교하기 어렵고 연구원이 직접 다루기 부담 |
| 직접 코딩 | 자유도 최고 | 모션 · IO · 통신 라이브러리를 매번 붙여야 하고, 만든 사람이 졸업하거나 이직하면 유지 불가 |
| 장비 제조사 전용 SW | 바로 사용 가능 | 제조사가 정한 동작만 가능. 축이나 센서를 추가하면 대응 불가 |
공통점은 "순서를 데이터처럼 다루지 못한다" 는 것입니다. 시퀀스가 코드나 래더 안에 묻혀 있으니 저장·복제·비교·재현이 안 됩니다.
필요한 것은 시퀀스를 파일로 다루는 도구
연구·교육 환경에 필요한 조건을 정리하면 다섯 가지입니다.
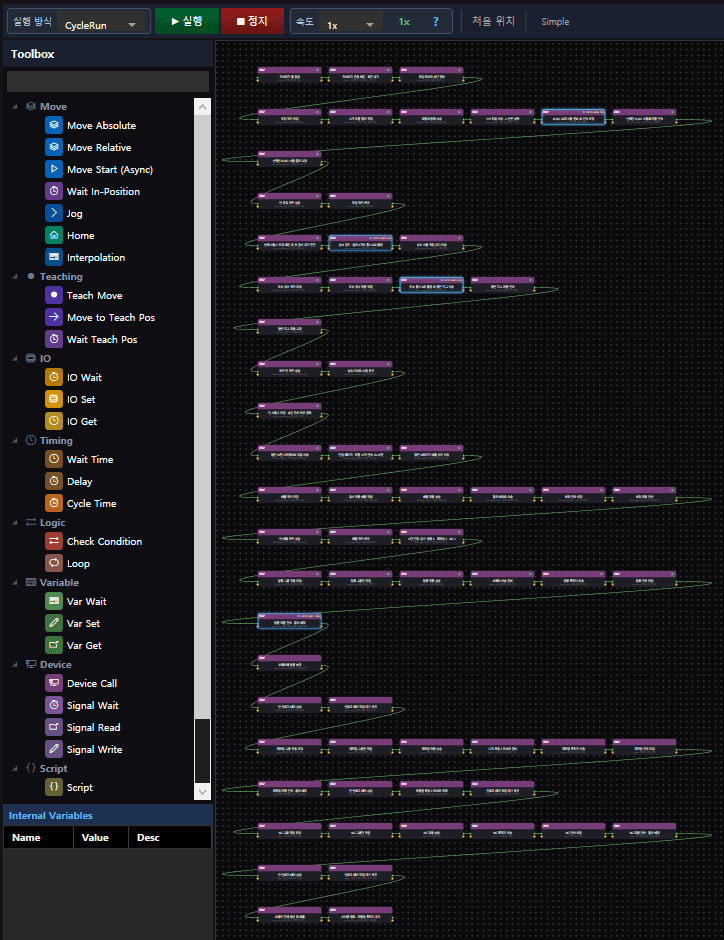
- 순서를 눈으로 그린다 : 축 이동, 실린더, 대기, 조건 분기, 데이터 기록을 블록으로 놓고 잇는다
- 조건별로 저장하고 불러온다 : 실험 케이스마다 시퀀스를 저장하고 목록에서 선택해 실행
- 돌리기 전에 확인한다 : 실제로 움직이기 전에 시뮬레이션으로 경로와 간섭을 본다
- 축이 늘어도 그대로 쓴다 : 1축 스테이지부터 다축 갠트리, 로봇까지 같은 방식
- 결과가 남는다 : 실행 이력과 측정값이 자동으로 기록된다
Motion Agent 와 Robot Agent 를 만들 때 잡은 기준이 정확히 이것입니다. 원래는 양산 장비용으로 시작했지만, 노드로 시퀀스를 그리고 파일로 저장하는 구조라 연구·교육 환경에 그대로 맞습니다.
Motion Agent : 순서를 노드로 그리고 저장합니다
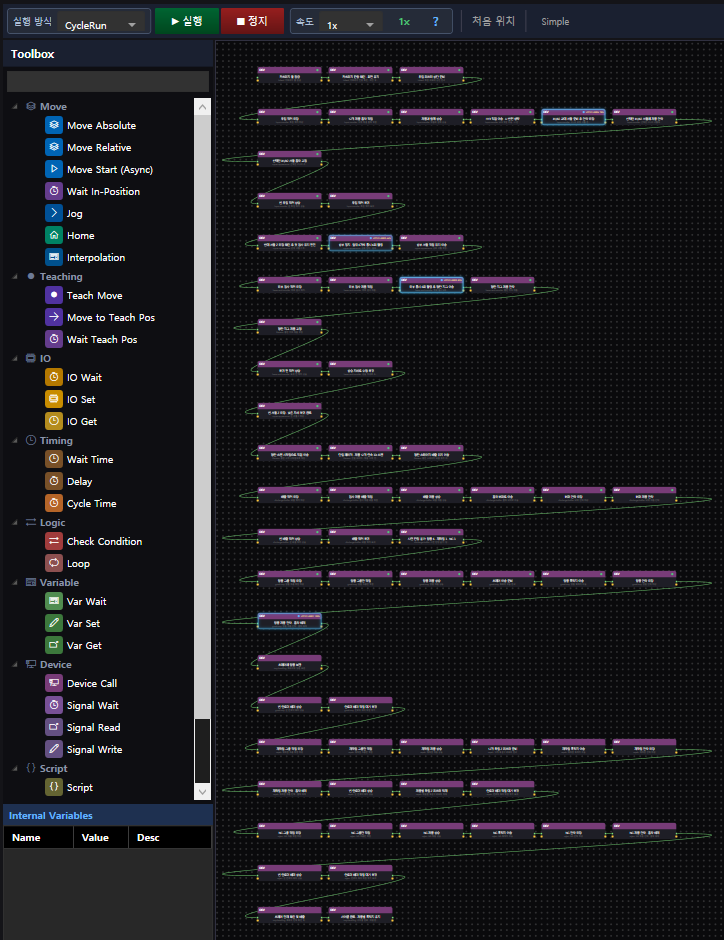
축 이동 · 실린더 · 대기 · 분기를 노드로 정의하고 선으로 잇습니다. 순서를 바꾸고 싶으면 선을 다시 끌면 되고, 조건을 바꾸고 싶으면 노드의 값만 수정합니다. 완성한 시퀀스는 이름을 붙여 저장하고, 다음에 목록에서 골라 실행합니다.
- 단축부터 다축까지 : 1축 스테이지, 3축 갠트리, 다축 스테이지를 같은 노드 방식으로 제어
- IO · 센서 : 디지털 · 아날로그 입출력을 조건과 기록에 바로 사용
- PLC 연동 : 기존 설비에 PLC 가 있으면 함께 묶어 제어
- 인터록 : 도어 · 리밋 · 비상정지 조건을 화면에서 정의. 교육 환경에서 특히 중요합니다
- 실행 이력 : 언제 어떤 시퀀스를 어떤 값으로 돌렸는지 자동 기록
돌리기 전에 화면에서 먼저 돌려 봅니다
연구·교육 장비에서 가장 아까운 사고가 실수로 부딪히는 것입니다. 값을 하나 잘못 넣어 스테이지가 끝까지 가거나, 로봇이 지그를 치는 일이 실제로 자주 일어납니다.
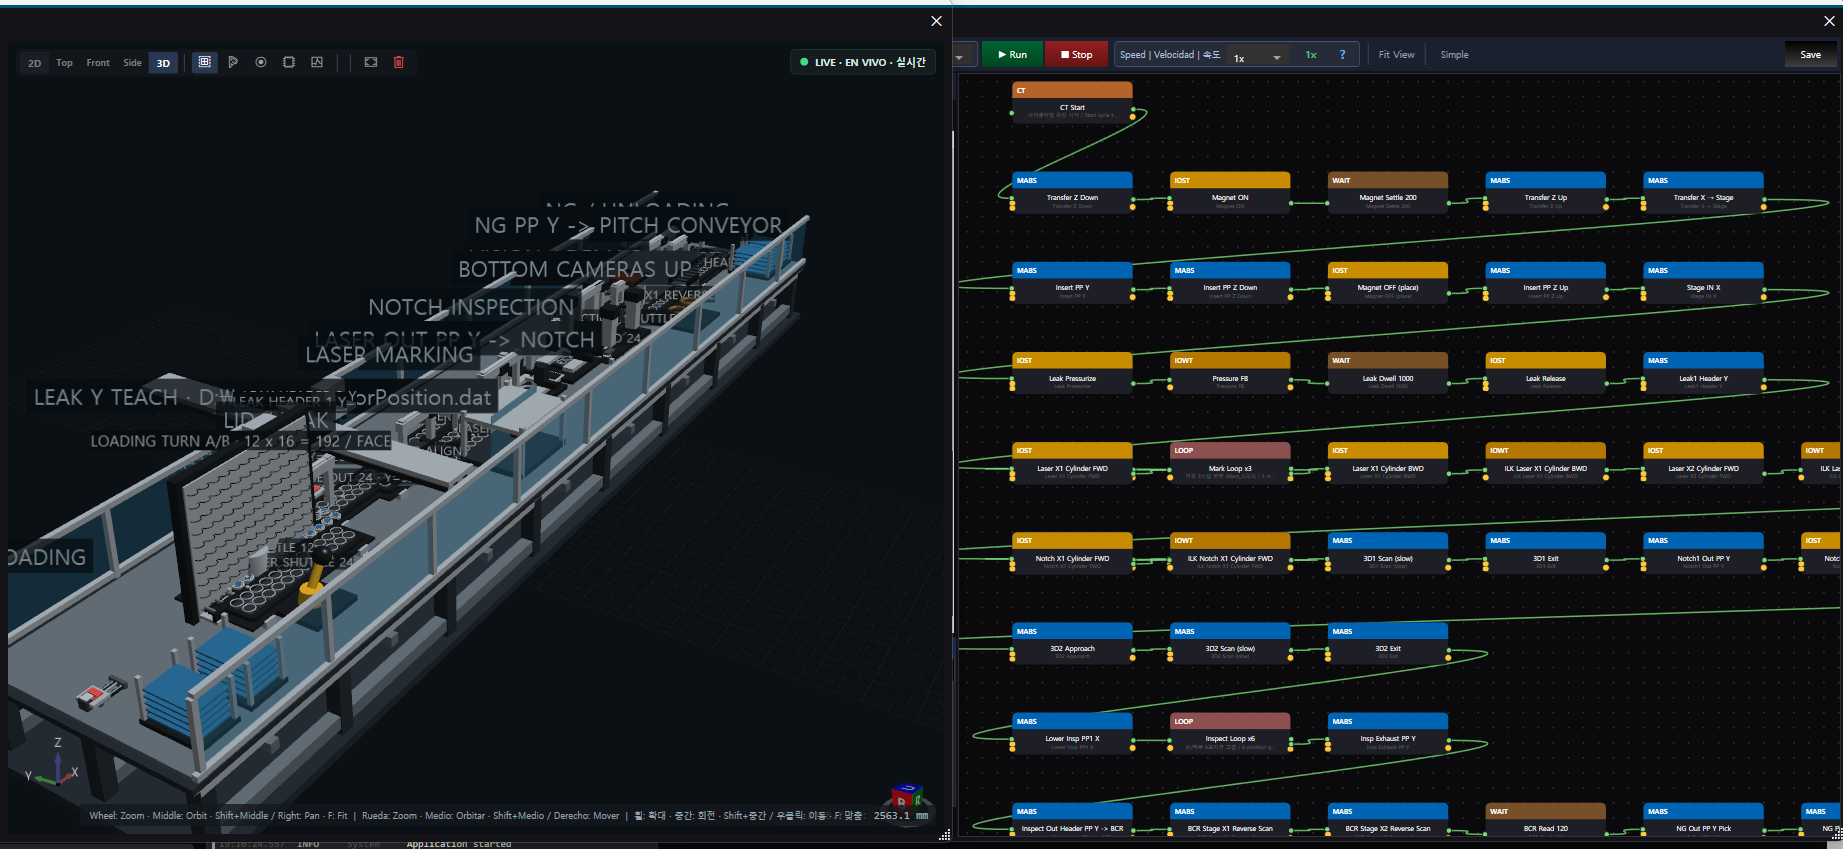
디지털 트윈 라인 뷰에서 장비 배치를 3D 로 띄우고 시퀀스를 재생해 경로를 먼저 확인할 수 있습니다. 실물을 움직이기 전에 순서와 도달 범위를 눈으로 보고, 문제가 없으면 그대로 실행합니다. 교육 과정에서는 이 자체가 좋은 실습 자료가 됩니다.
Robot Agent : 로봇도 같은 방식으로
연구실에 협동로봇이나 소형 6축 로봇이 있다면 Robot Agent 를 함께 씁니다. 펜던트를 들지 않고 PC 에서 조그와 티칭을 하고, 포즈를 등록해 시퀀스를 만듭니다. 실행 전에 3D 시뮬레이션으로 경로와 간섭을 확인하고, 예상 사이클 타임도 함께 산출합니다.
메이커별 표준 인터페이스가 미리 구현되어 있어 로봇을 바꿔도 시퀀스 구성 방식은 그대로입니다. 학생이나 신규 연구원이 로봇마다 다른 펜던트 조작을 새로 배우지 않아도 됩니다.
이런 곳에서 씁니다
| 환경 | 사용 형태 |
|---|---|
| 기업 · 대학 연구소 | 실험 조건별 시퀀스를 저장해 두고 케이스마다 불러 실행, 측정값 자동 기록 |
| 교육용 실습 장비 | 학생이 직접 시퀀스를 만들고 시뮬레이션으로 확인 후 실행. 인터록으로 안전 확보 |
| 시제품 · 파일럿 라인 | 공정 순서를 자주 바꾸며 검증. 확정되면 같은 시퀀스를 양산 장비로 이관 |
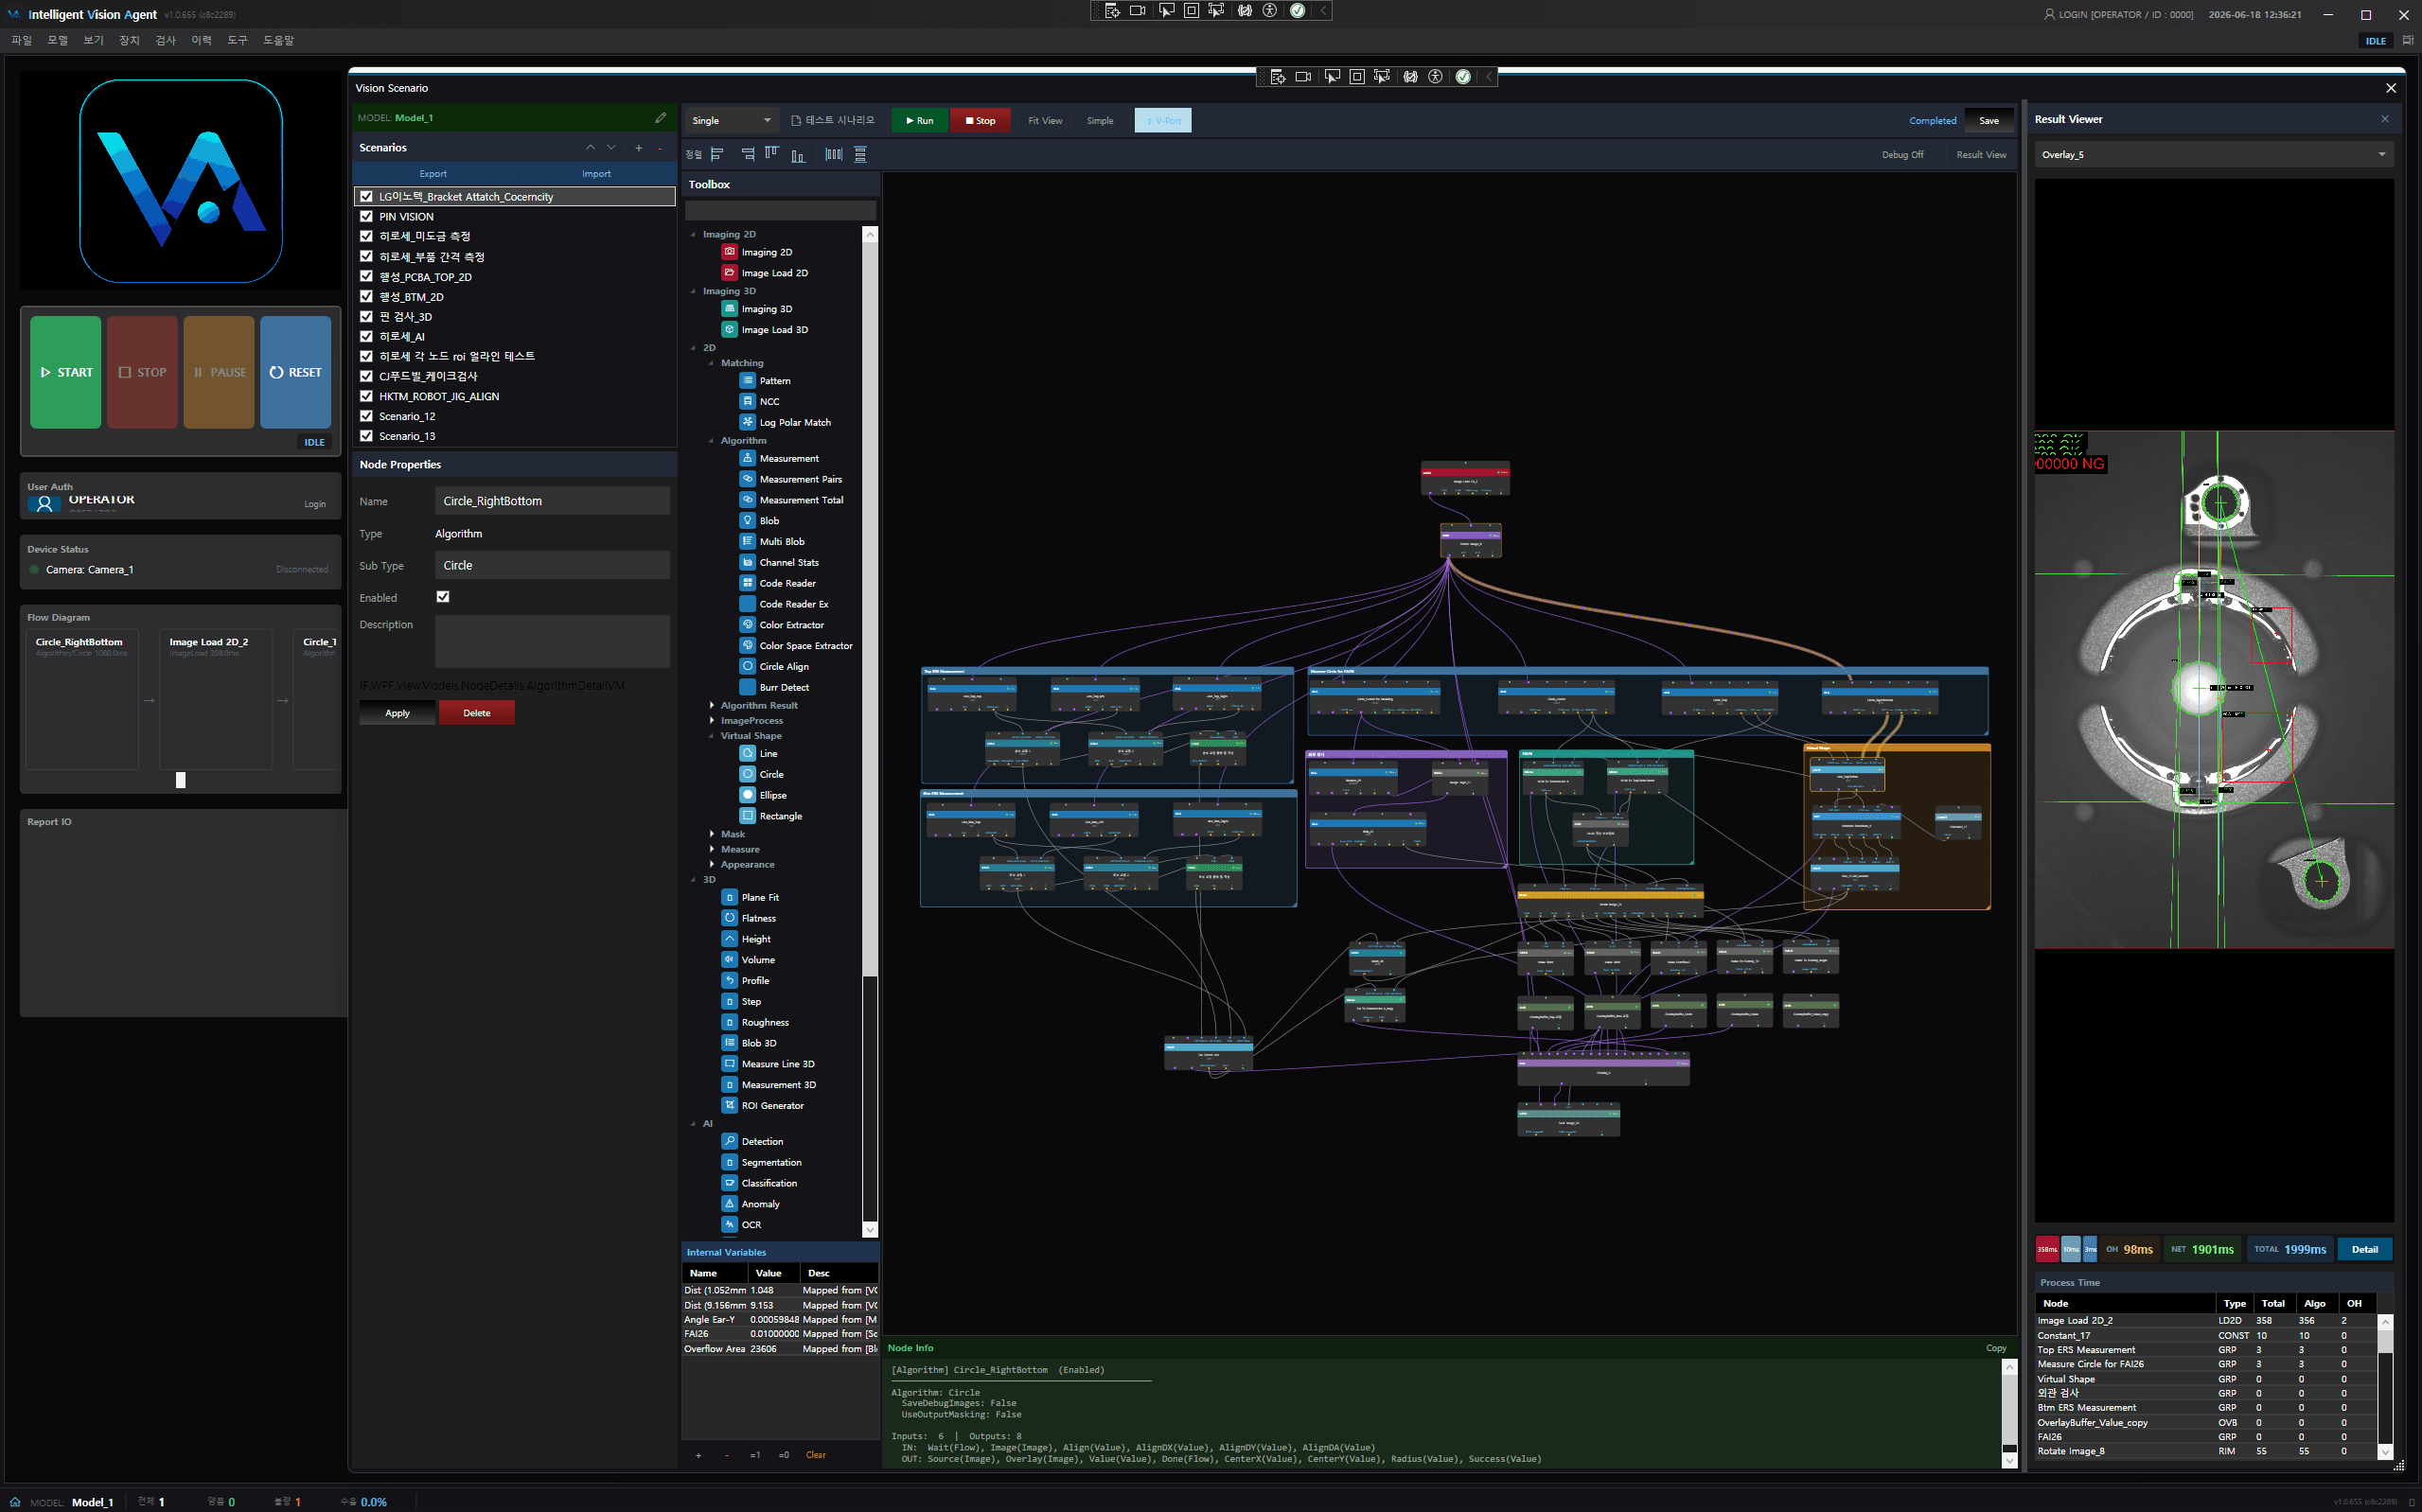
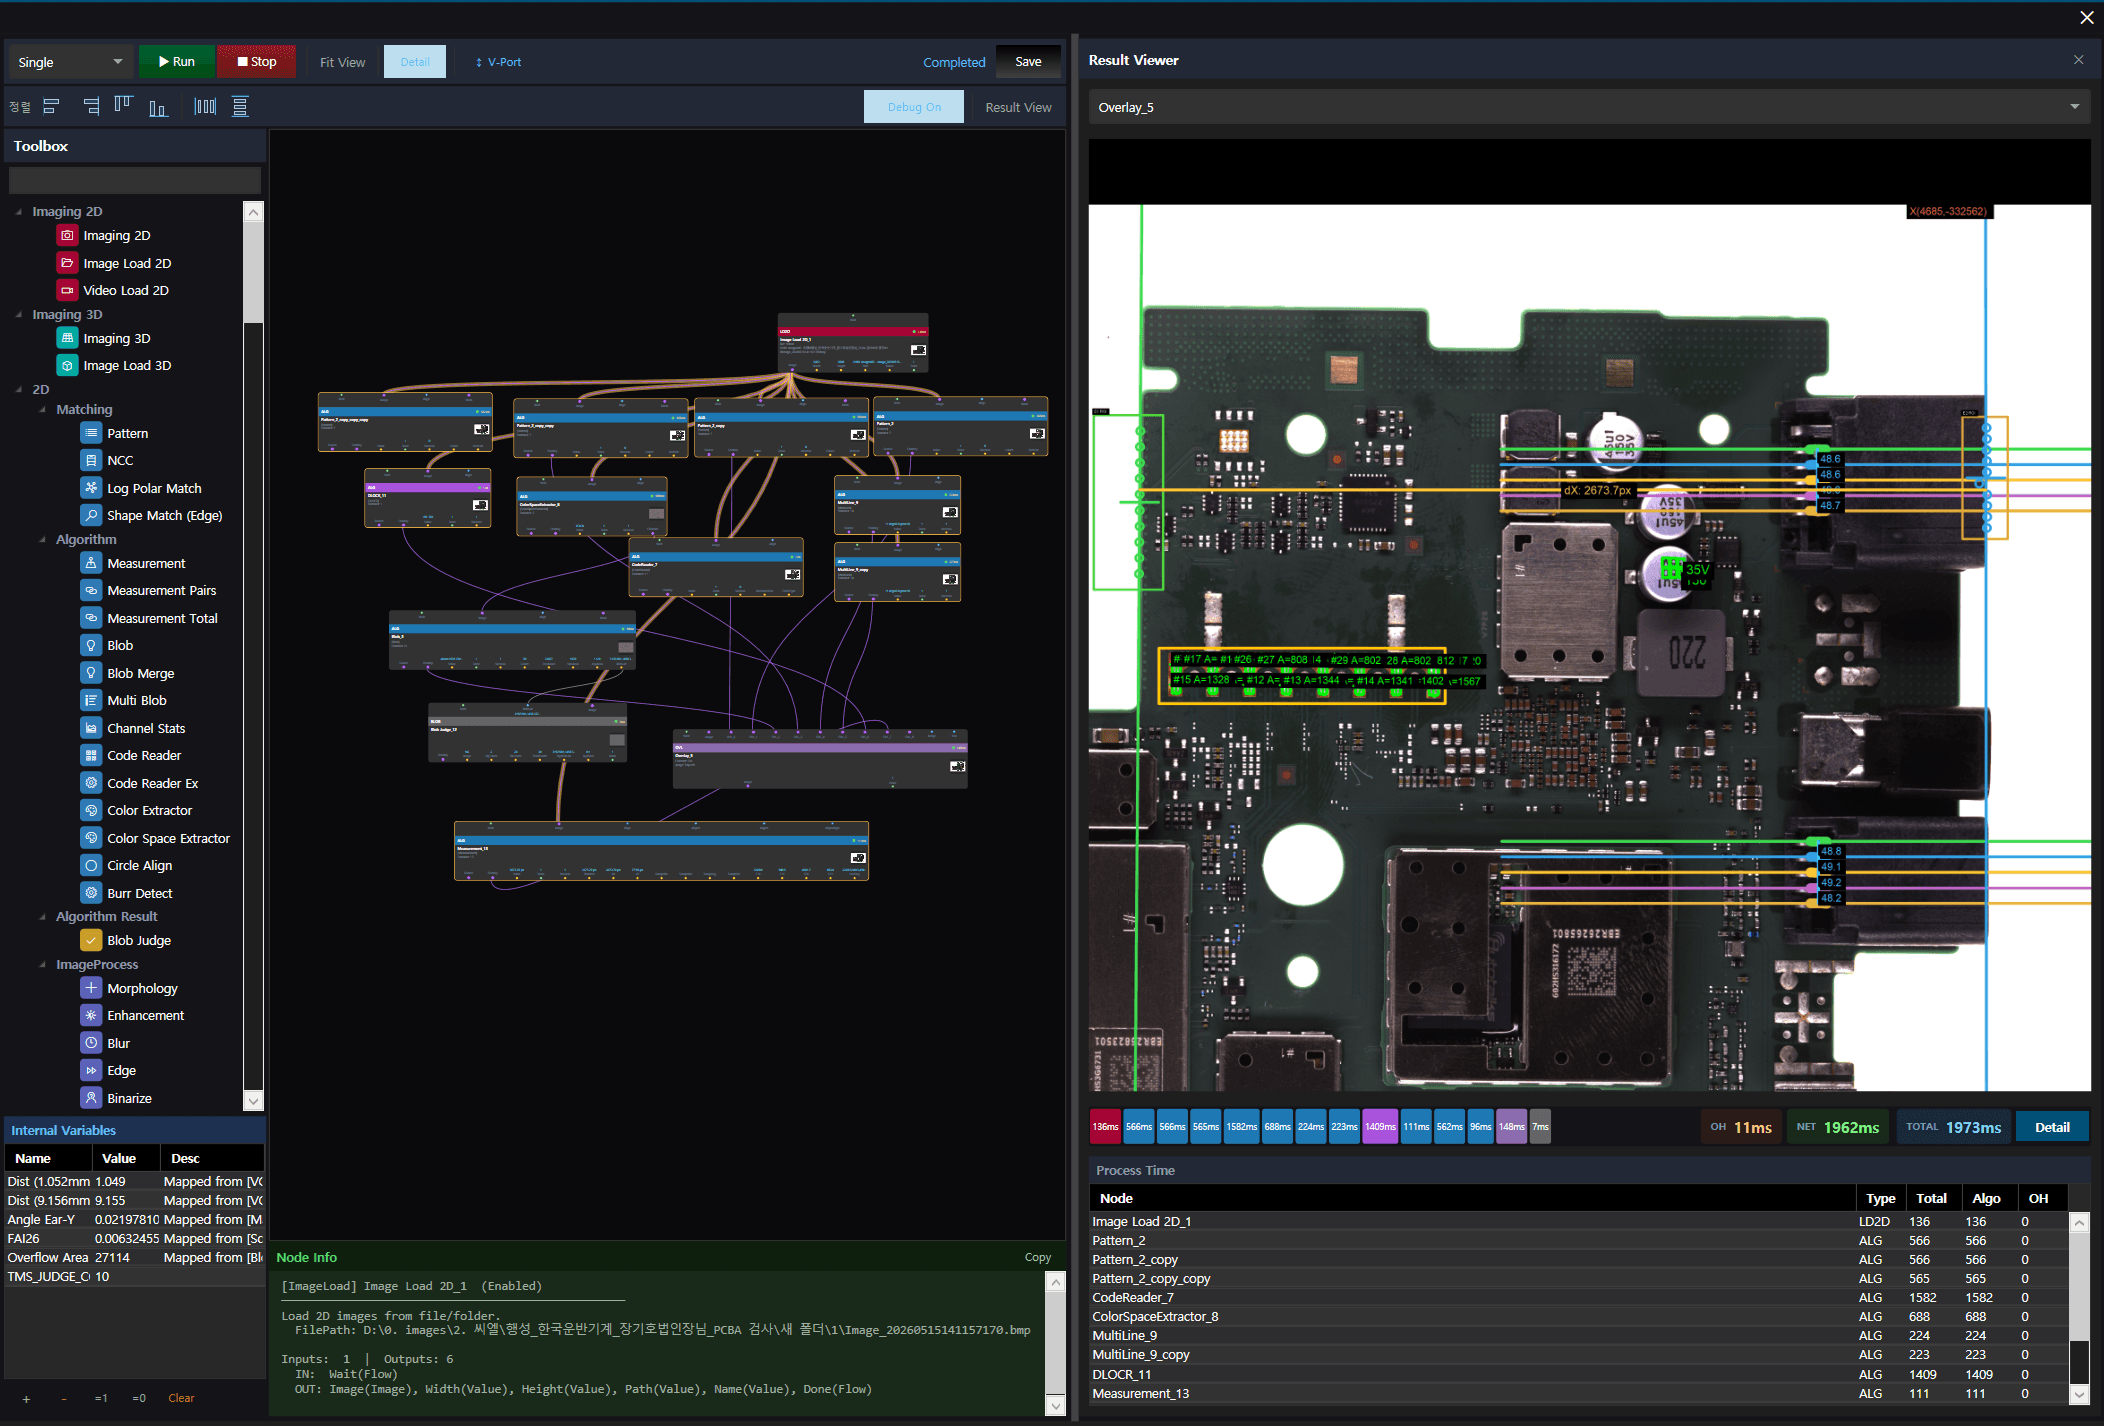
| 검사 · 계측 지그 | Vision Agent 와 묶어 이동 · 촬상 · 측정 · 기록을 한 흐름으로 |
파일럿에서 양산까지 같은 도구로
연구 단계에서 만든 시퀀스를 양산 장비에서 다시 개발하지 않아도 된다는 점이 실질적인 이점입니다. 같은 플랫폼이라 파일럿에서 검증한 순서를 그대로 가져가고, 양산에 필요한 이력 관리와 대시보드만 추가하면 됩니다.
보유하신 장비의 축 구성과 컨트롤러 · 로봇 기종을 알려 주시면, 현재 구성에서 어떻게 적용할 수 있을지 검토해 드리겠습니다. 교육용 도입은 실습 커리큘럼에 맞춘 구성도 함께 제안합니다.